Aula 1: Do Oscilador Harmônico às Matrizes Circulantes
Minicurso: Osciladores Acoplados e a Equação de Klein–Gordon
Autor
Sandro Vitenti
NotaComo usar estas notas
Estas notas acompanham os slides da Aula 1 e seguem a mesma ordem de seções. A notação de todo o minicurso está fixada na página do minicurso. O código Python desta página roda de forma independente: baixe o notebook (link Jupyter) ou abra-o no navegador pelo link Abrir no Colab. As dependências são numpy, scipy e matplotlib.
A cadeia de osciladores que estudaremos é equivalente, depois de uma mudança de base, a um conjunto de osciladores harmônicos independentes. Por isso começamos pelo oscilador isolado. Nesta seção escrevemos suas equações como um sistema de primeira ordem no espaço de fase, resolvemos esse sistema exatamente e comparamos a solução exata com quatro métodos numéricos. Os mesmos métodos serão usados para a cadeia.
1.1 Equações de Hamilton
Um ponto sobre uma variável indica a derivada em relação ao tempo: \(\dot x \equiv \mathrm dx/\mathrm dt\) e \(\ddot x \equiv \mathrm d^2x/\mathrm dt^2\). Uma partícula de massa \(m\), presa a uma mola de constante \(\kappa\), obedece à segunda lei de Newton: \[
m\ddot x = -\kappa x,
\qquad\text{ou seja,}\qquad
\ddot x = -\omega^2 x,
\qquad
\omega \equiv \sqrt{\kappa/m}.
\tag{1}\] Multiplicando por \(\dot x\) e integrando no tempo, obtemos a conservação da energia: \[
\frac{\mathrm{d}}{\mathrm{d}t}\left(\frac{m\dot x^2}{2} + \frac{\kappa x^2}{2}\right) = 0.
\] Com o momento \(p \equiv m\dot x\), a energia é a Hamiltoniana \[
H(x, p) \equiv \frac{p^2}{2m} + \frac{\kappa x^2}{2},
\tag{2}\] e as equações de Hamilton são \[
\dot x = \frac{\partial H}{\partial p} = \frac{p}{m},
\qquad
\dot p = -\frac{\partial H}{\partial x} = -\kappa x .
\tag{3}\] A primeira é a definição do momento; substituída na segunda, dá \(m\ddot x = -\kappa x\), que é Equação 1. Uma equação de segunda ordem para \(x(t)\) foi substituída por duas equações de primeira ordem para o par \((x, p)\). O estado do sistema em um instante é um ponto \((x, p)\) do espaço de fase. A animação abaixo mostra a partícula e o ponto \((x, p)\) correspondente, que percorre a curva \(H = \text{constante}\) (uma elipse, Seção 1.3).
Figura 1: Uma partícula presa a uma mola (esquerda) e o ponto \((x, p)\) correspondente no espaço de fase (direita) durante um período, para \(m = 1\), \(\omega = 2\), \(x(0) = 1\), \(p(0) = 0\). O ponto percorre a elipse \(H = \text{constante}\), de semieixos \(1\) em \(x\) e \(m\omega x(0) = 2\) em \(p\), no sentido horário.
1.2 Forma matricial
Reunimos as duas variáveis no vetor coluna \[
\vec\chi \equiv \begin{pmatrix} x \\ p \end{pmatrix},
\tag{4}\] que representa um ponto do espaço de fase, e as duas derivadas parciais de \(H\) no gradiente \[
\vec\partial H \equiv \begin{pmatrix} \partial H/\partial x \\ \partial H/\partial p \end{pmatrix}
= \begin{pmatrix} \kappa x \\ p/m \end{pmatrix}.
\] As equações de Hamilton Equação 3 não dizem que a velocidade \(\dot{\vec\chi}\) é o gradiente: as duas componentes aparecem trocadas, e uma delas com o sinal trocado, \[
\dot{\vec\chi} = \begin{pmatrix} \dot x \\ \dot p \end{pmatrix}
= \begin{pmatrix} \partial H/\partial p \\ -\partial H/\partial x \end{pmatrix}
= \Omega\,\vec\partial H,
\qquad
\Omega \equiv \begin{pmatrix} 0 & 1 \\ -1 & 0 \end{pmatrix}.
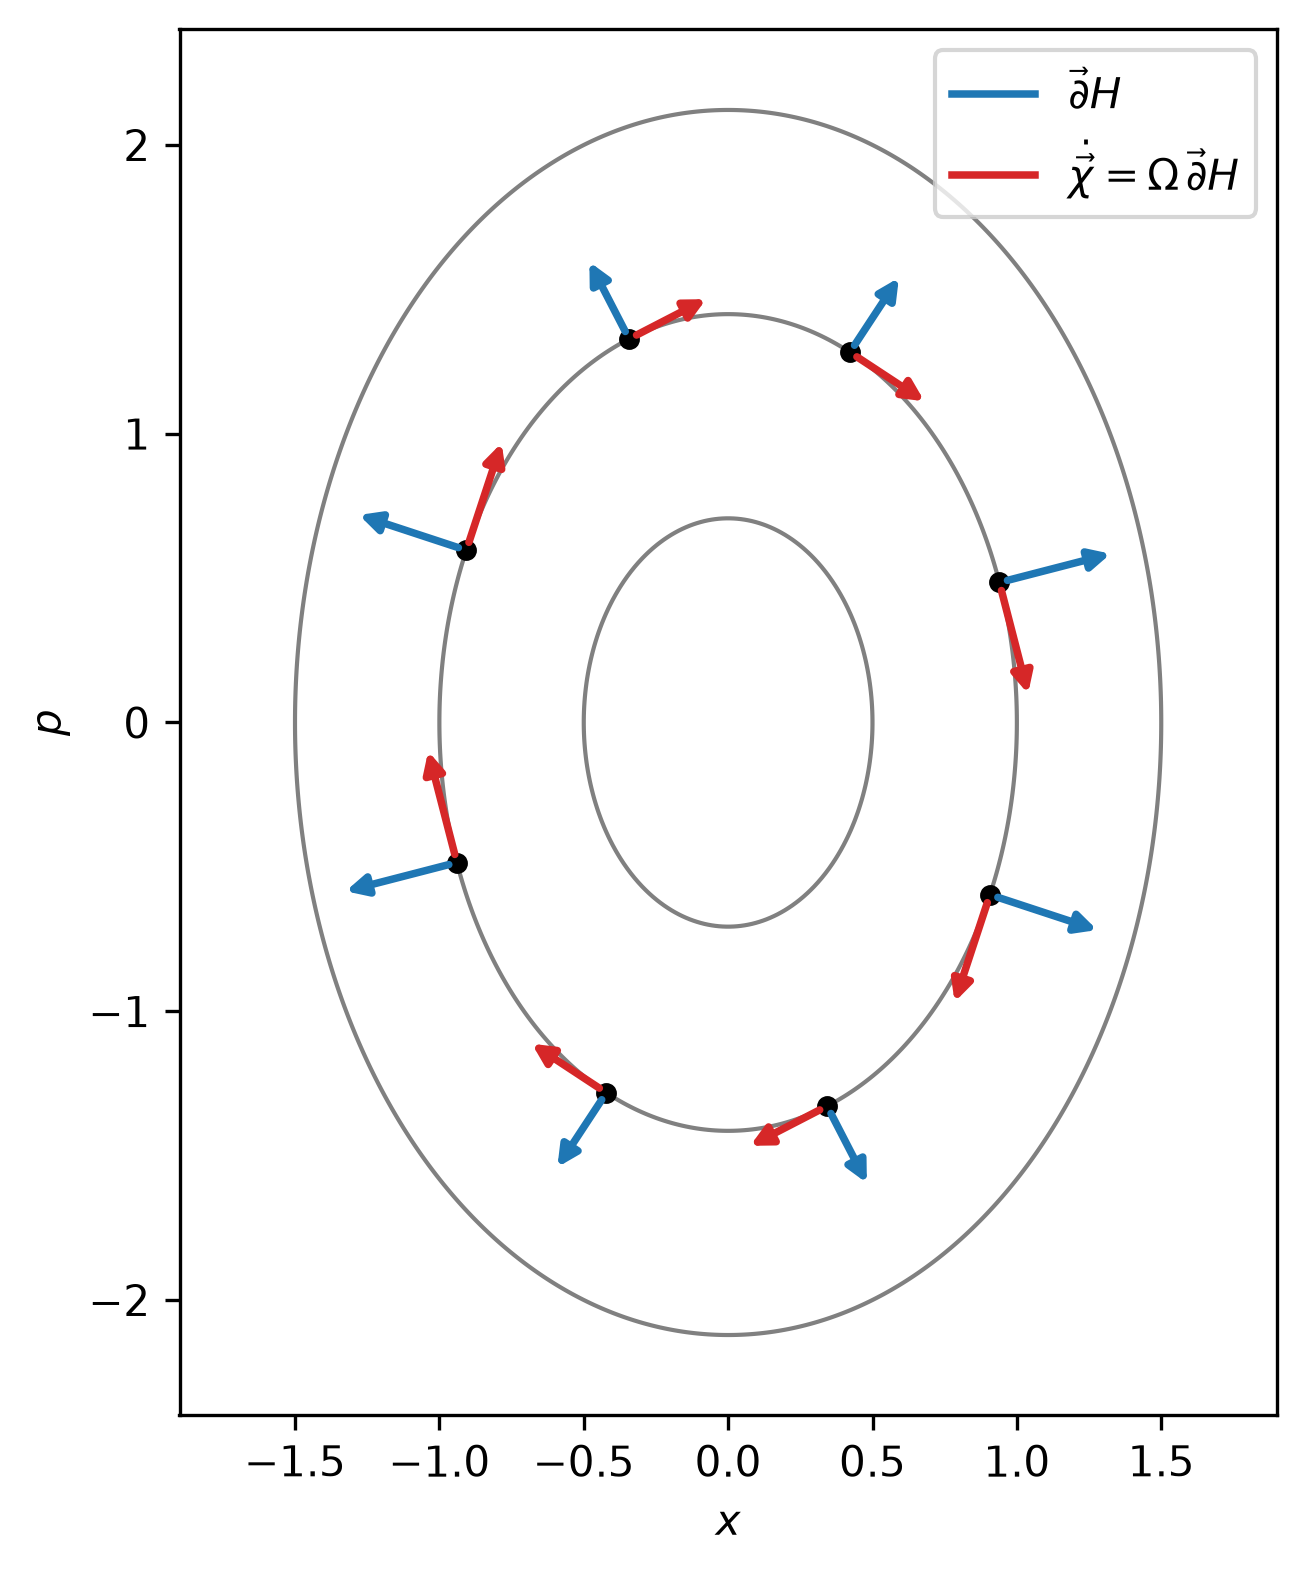
\tag{5}\] A matriz simplética\(\Omega\) faz essa troca: aplicada a um vetor \((u, w)\), ela devolve \((w, -u)\), o mesmo vetor girado de \(90^\circ\) no sentido horário. O gradiente é perpendicular às curvas \(H = \text{constante}\), e girado de \(90^\circ\) ele é tangente a elas (Figura 2). Por isso o ponto \(\vec\chi(t)\) não sai da curva de energia em que começou: \[
\frac{\mathrm dH}{\mathrm dt}
= \frac{\partial H}{\partial x}\,\dot x + \frac{\partial H}{\partial p}\,\dot p
= \left(\vec\partial H\right)^{\mathsf T}\dot{\vec\chi}
= \left(\vec\partial H\right)^{\mathsf T}\Omega\,\vec\partial H
= 0 .
\] A última igualdade vale para qualquer vetor \(\vec u\): o número \(\vec u^{\mathsf T}\Omega\,\vec u\) é igual ao seu transposto, \(\vec u^{\mathsf T}\Omega^{\mathsf T}\vec u = -\vec u^{\mathsf T}\Omega\,\vec u\), e portanto é nulo.
Figura 2: Curvas \(H = 1/4\), \(1\) e \(9/4\) (cinza) do oscilador com \(m = 1\) e \(\kappa = 2\). Em oito pontos da curva \(H = 1\): o gradiente \(\vec\partial H\) (azul), perpendicular à curva, e a velocidade \(\dot{\vec\chi} = \Omega\,\vec\partial H\) (vermelho), o gradiente girado de \(90^\circ\) no sentido horário, tangente à curva. Os dois eixos estão na mesma escala, para que os ângulos retos apareçam como tais.
O oscilador tem uma Hamiltoniana quadrática: \[
H = \frac{1}{2}\, \vec\chi^{\mathsf T}\, \mathsf H\, \vec\chi,
\qquad
\mathsf H \equiv \begin{pmatrix} \kappa & 0 \\ 0 & 1/m \end{pmatrix},
\qquad
\vec\partial H = \mathsf H\,\vec\chi .
\] A última igualdade se confere diretamente, \(\mathsf H\vec\chi = (\kappa x,\ p/m)^{\mathsf T}\), e vale para qualquer matriz simétrica \(\mathsf H\). As equações de Hamilton Equação 5 são então \[
\dot{\vec\chi} = \Omega\, \mathsf H\, \vec\chi \equiv A \vec\chi,
\qquad
A = \begin{pmatrix} 0 & 1/m \\ -\kappa & 0 \end{pmatrix}.
\tag{6}\] A matriz \(\Omega\) contém os sinais das equações de Hamilton (\(\dot x = +\partial H/\partial p\), \(\dot p = -\partial H/\partial x\)) e não depende do sistema; o sistema entra apenas pela matriz \(\mathsf H\). A mesma estrutura vale para \(N\) graus de liberdade, com \(\mathsf H\) de dimensão \(2N\times 2N\) e \(\Omega\) formada por blocos \(N \times N\). É nessa forma que escreveremos a cadeia de osciladores.
A derivada temporal como a matriz \(A\). A equação Equação 6 diz que, ao longo de uma solução, derivar \(\vec\chi\) em relação ao tempo é o mesmo que multiplicá-lo por \(A\). Como \(A\) é constante, o mesmo vale para as derivadas seguintes: \[
\ddot{\vec\chi} = \frac{\mathrm d}{\mathrm dt}\left(A\vec\chi\right) = A\,\dot{\vec\chi} = A^2\vec\chi,
\qquad
\frac{\mathrm d^3\vec\chi}{\mathrm dt^3} = A^3\vec\chi,
\qquad\dots,\qquad
\frac{\mathrm d^n\vec\chi}{\mathrm dt^n} = A^n\vec\chi .
\tag{7}\] Sobre as soluções, a operação \(\mathrm d/\mathrm dt\) é representada pela matriz \(A\), e \(\mathrm d^n/\mathrm dt^n\) pela potência \(A^n\).
1.3 Solução exata
A série de Taylor de \(\vec\chi(t)\) em torno de \(t = 0\) é \[
\vec\chi(t) = \vec\chi(0) + t\,\dot{\vec\chi}(0) + \frac{t^2}{2}\,\ddot{\vec\chi}(0) + \dots
= \sum_{n=0}^\infty \frac{t^n}{n!}\,\frac{\mathrm d^n\vec\chi}{\mathrm dt^n}(0).
\] Por Equação 7, cada derivada em \(t = 0\) é uma potência de \(A\) aplicada à condição inicial, \(\mathrm d^n\vec\chi/\mathrm dt^n(0) = A^n\vec\chi(0)\). Trocando as derivadas pelas potências de \(A\), \[
\vec\chi(t) = \left(I + tA + \frac{t^2A^2}{2} + \frac{t^3A^3}{6} + \dots\right)\vec\chi(0) .
\] A matriz entre parênteses define a exponencial de \(tA\): \[
e^{tA} \equiv \sum_{n=0}^\infty \frac{t^n A^n}{n!}
= I + tA + \frac{t^2A^2}{2} + \frac{t^3A^3}{6} + \frac{t^4A^4}{24} + \dots,
\qquad
\vec\chi(t) = e^{tA}\,\vec\chi(0),
\tag{8}\] em que \(A^n\) é o produto de \(n\) cópias de \(A\) e \(A^0 \equiv I\). Cada termo é uma matriz \(2\times 2\), e a soma é uma matriz \(2\times 2\) que depende de \(t\). Com um número \(a\) no lugar da matriz \(A\), a série é a de \(e^{at}\), e o mesmo argumento aplicado a \(\dot x = ax\) dá \(x(t) = e^{at}x(0)\). Derivando a série termo a termo, \[
\frac{\mathrm{d}}{\mathrm{d}t} e^{tA}
= A + tA^2 + \frac{t^2A^3}{2} + \dots
= A\left(I + tA + \frac{t^2A^2}{2} + \dots\right)
= A\,e^{tA},
\] e \(e^{0A} = I\): a função \(e^{tA}\vec\chi(0)\) satisfaz \(\dot{\vec\chi} = A\vec\chi\) e vale \(\vec\chi(0)\) em \(t = 0\), como deve. Resta somar a série para a matriz do oscilador.
1.3.1 Potências de \(A\)
Com \(A\) dada em Equação 6, \[
A^2 = \begin{pmatrix} 0 & 1/m \\ -\kappa & 0 \end{pmatrix}
\begin{pmatrix} 0 & 1/m \\ -\kappa & 0 \end{pmatrix}
= \begin{pmatrix} -\kappa/m & 0 \\ 0 & -\kappa/m \end{pmatrix}
= -\omega^2 I.
\tag{9}\] O elemento \((1,1)\) é \(0\cdot 0 + (1/m)(-\kappa) = -\kappa/m\) e o elemento \((1,2)\) é \(0\cdot(1/m) + (1/m)\cdot 0 = 0\); os outros dois seguem do mesmo modo. A frequência \(\omega = \sqrt{\kappa/m}\) de Equação 1 aparece aqui. As potências seguintes são obtidas multiplicando por \(A\) ou por \(A^2\): \[
A^3 = A^2A = -\omega^2 A = \begin{pmatrix} 0 & -\omega^2/m \\ \kappa\,\omega^2 & 0 \end{pmatrix},
\qquad
A^4 = A^2A^2 = \omega^4 I,
\qquad
A^5 = \omega^4 A,
\qquad
A^6 = -\omega^6 I.
\] Em geral, \[
A^{2n} = (-\omega^2)^n I,
\qquad
A^{2n+1} = (-\omega^2)^n A.
\tag{10}\] Toda potência par de \(A\) é um múltiplo de \(I\) e toda potência ímpar é um múltiplo de \(A\).
1.3.2 Soma da série
Substituímos Equação 10 em Equação 8 e separamos os termos pares dos ímpares: \[
e^{tA}
= \left(1 - \frac{\omega^2t^2}{2} + \frac{\omega^4t^4}{24} - \frac{\omega^6t^6}{720} + \dots\right) I
+ \left(t - \frac{\omega^2t^3}{6} + \frac{\omega^4t^5}{120} - \dots\right) A.
\] O primeiro parêntese é a série de \(\cos\omega t\). O segundo, multiplicado por \(\omega\), é \(\omega t - (\omega t)^3/6 + (\omega t)^5/120 - \dots = \sin\omega t\). Logo \[
e^{tA} = \cos(\omega t)\, I + \frac{\sin(\omega t)}{\omega}\, A
= \begin{pmatrix}
\cos\omega t & \dfrac{\sin\omega t}{m\omega} \\[2ex]
-m\omega\sin\omega t & \cos\omega t
\end{pmatrix}.
\tag{11}\] A segunda igualdade usa \(\kappa/\omega = m\omega\), de modo que \(A/\omega = \begin{pmatrix} 0 & 1/(m\omega) \\ -m\omega & 0 \end{pmatrix}\). Em componentes, \(\vec\chi(t) = e^{tA}\vec\chi(0)\) é \[
x(t) = x(0)\cos\omega t + \frac{p(0)}{m\omega}\sin\omega t,
\qquad
p(t) = p(0)\cos\omega t - m\omega\, x(0)\sin\omega t.
\tag{12}\] Para \(p(0) = 0\) a posição é \(x(0)\cos\omega t\), a solução conhecida do oscilador.
Conferimos as contas numericamente com \(m = \omega = 1\): as potências de \(A\), a série Equação 8 truncada em 14 termos, a exponencial calculada pelo scipy e a fórmula Equação 11.
m, omega =1.0, 1.0A = np.array([[0.0, 1.0/ m], [-m * omega**2, 0.0]])for n inrange(1, 5):print(f"A^{n} =\n{np.linalg.matrix_power(A, n)}")t1 =2.7serie =sum(np.linalg.matrix_power(t1 * A, n) / math.factorial(n) for n inrange(14))exata = np.cos(omega * t1) * np.eye(2) + np.sin(omega * t1) / omega * Aprint(f"t = {t1}: max |série (14 termos) - fórmula| = {np.abs(serie - exata).max():.1e}")print(f"max |expm(tA) - fórmula| = {np.abs(expm(t1 * A) - exata).max():.1e}")
Para dois vetores do espaço de fase, \(\vec\chi_1 = (x_1, p_1)^{\mathsf T}\) e \(\vec\chi_2 = (x_2, p_2)^{\mathsf T}\), o produto simplético é \[
\Omega(\vec\chi_1, \vec\chi_2) \equiv \vec\chi_1^{\mathsf T}\,\Omega\,\vec\chi_2
= x_1\, p_2 - p_1\, x_2
= \det\begin{pmatrix} x_1 & x_2 \\ p_1 & p_2 \end{pmatrix}.
\tag{13}\] É a área orientada do paralelogramo de lados \(\vec\chi_1\) e \(\vec\chi_2\) no plano \((x, p)\): o valor absoluto é a área, o sinal é positivo quando \(\vec\chi_2\) está no sentido anti-horário a partir de \(\vec\chi_1\), e o produto é nulo quando os dois vetores são paralelos. Em particular, \(\Omega(\vec u, \vec u) = 0\) para qualquer \(\vec u\), a propriedade usada acima na conservação da energia.
Se \(\vec\chi_1(t)\) e \(\vec\chi_2(t)\) são duas soluções, \(\dot{\vec\chi}_1 = A\vec\chi_1\) e \(\dot{\vec\chi}_2 = A\vec\chi_2\), então \[
\frac{\mathrm d}{\mathrm dt}\,\Omega(\vec\chi_1, \vec\chi_2)
= \dot{\vec\chi}_1^{\mathsf T}\,\Omega\,\vec\chi_2 + \vec\chi_1^{\mathsf T}\,\Omega\,\dot{\vec\chi}_2
= \vec\chi_1^{\mathsf T}\left(A^{\mathsf T}\Omega + \Omega A\right)\vec\chi_2 .
\] Para \(A = \Omega\mathsf H\), com qualquer matriz simétrica \(\mathsf H\), \[
A^{\mathsf T}\Omega + \Omega A
= \mathsf H^{\mathsf T}\Omega^{\mathsf T}\Omega + \Omega\,\Omega\,\mathsf H
= \mathsf H - \mathsf H = 0,
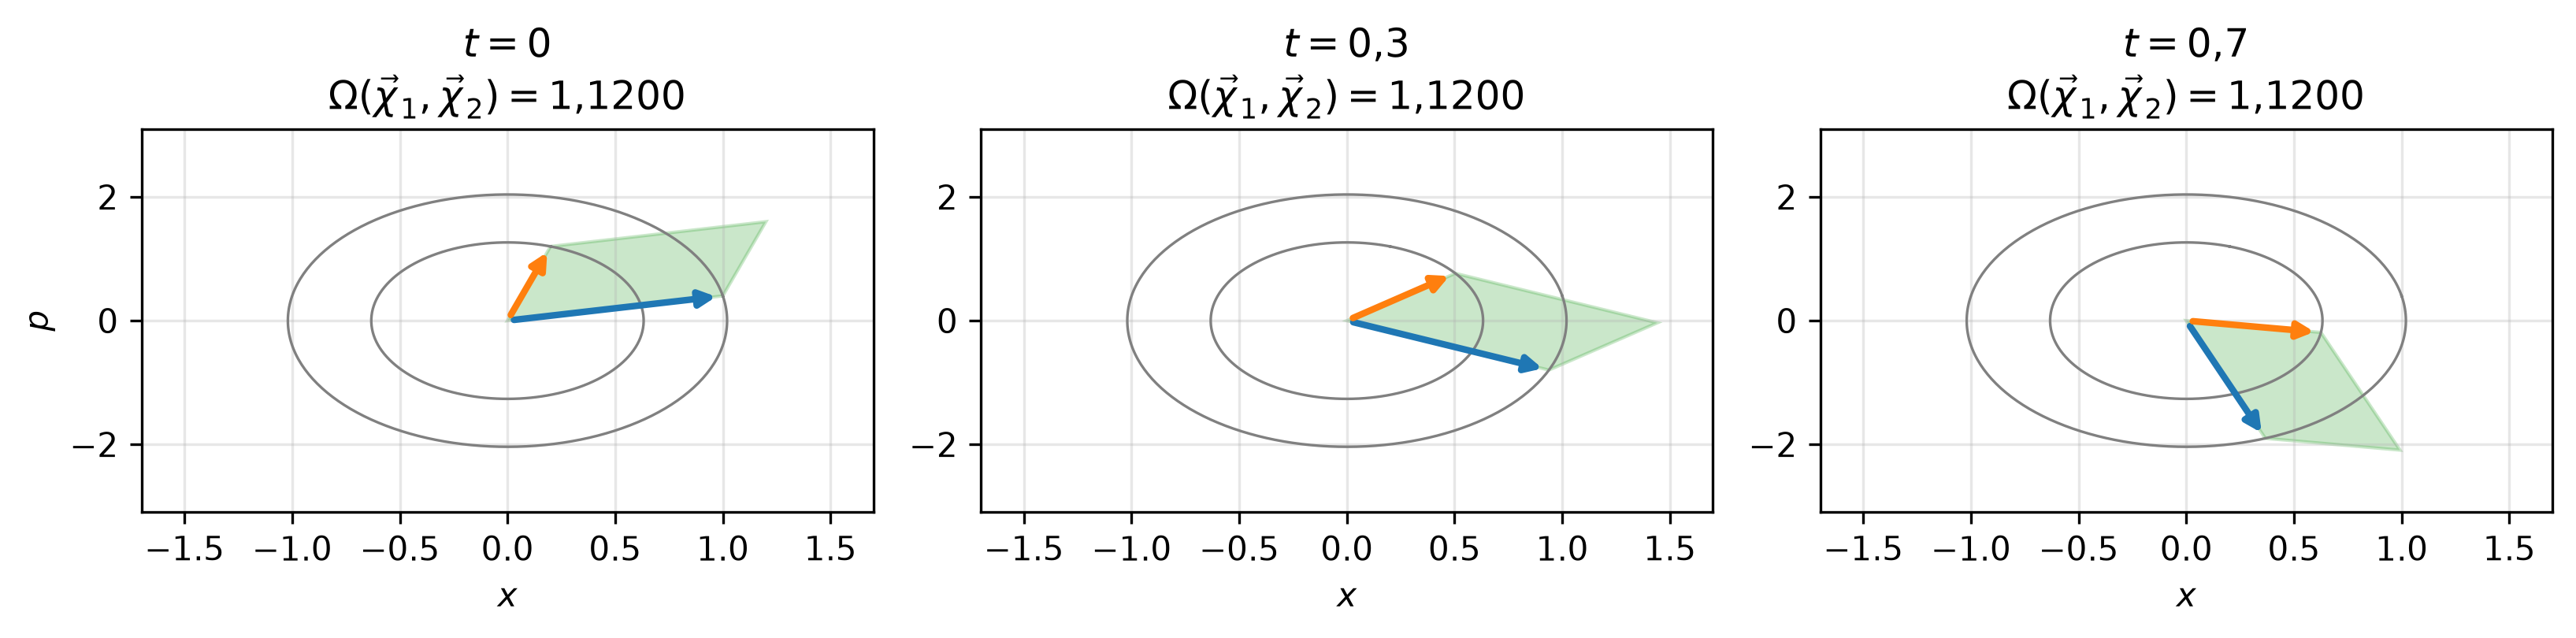
\tag{14}\] em que usamos \(\mathsf H^{\mathsf T} = \mathsf H\), \(\Omega^{\mathsf T}\Omega = I\) e \(\Omega^2 = -I\). A conta não usa a forma particular de \(\mathsf H\) do oscilador: vale para qualquer Hamiltoniana quadrática, e a usaremos de novo para a cadeia. O produto simplético de duas soluções é constante no tempo: o paralelogramo de lados \(\vec\chi_1(t)\) e \(\vec\chi_2(t)\) muda de forma, mas não de área (Figura 3). Como a evolução é linear, ela leva o paralelogramo de vértices \(0\), \(\vec\chi_1\), \(\vec\chi_1 + \vec\chi_2\) e \(\vec\chi_2\) no paralelogramo de vértices \(0\), \(\vec\chi_1(t)\), \(\vec\chi_1(t) + \vec\chi_2(t)\) e \(\vec\chi_2(t)\). Uma região qualquer do espaço de fase pode ser preenchida por paralelogramos pequenos, e portanto a evolução preserva a área de qualquer região (teorema de Liouville).
Figura 3: O paralelogramo de lados \(\vec\chi_1(t)\) (azul) e \(\vec\chi_2(t)\) (laranja) em três instantes, para o oscilador com \(m = 1\), \(\kappa = 4\) (\(\omega = 2\)) e \(\vec\chi_1(0) = (1;\ 0{,}4)\), \(\vec\chi_2(0) = (0{,}2;\ 1{,}2)\). Cada vetor percorre a sua elipse \(H = \text{constante}\) (cinza). A forma do paralelogramo muda, e a sua área, \(\Omega(\vec\chi_1, \vec\chi_2) = 1{,}1200\), é a mesma nos três painéis.
Em termos da matriz de evolução, \(\Omega\big(e^{tA}\vec\chi_1, e^{tA}\vec\chi_2\big) = \vec\chi_1^{\mathsf T}\left(e^{tA}\right)^{\mathsf T}\Omega\,e^{tA}\,\vec\chi_2\), e a conservação para quaisquer \(\vec\chi_1\) e \(\vec\chi_2\) é \[
\left(e^{tA}\right)^{\mathsf T}\Omega\, e^{tA} = \Omega .
\tag{15}\] Uma matriz \(M\) com \(M^{\mathsf T}\Omega M = \Omega\) é chamada simplética. Na Seção 1.4.2 veremos que, para matrizes \(2\times 2\), essa condição é o mesmo que \(\det M = 1\). O produto simplético é a estrutura que, na Aula 2, dará origem às variáveis de criação e aniquilação.
1.4 Integração numérica
Para a cadeia de osciladores com uma condição inicial qualquer, e mais tarde para problemas sem solução fechada, precisaremos de integração numérica. O oscilador harmônico é o caso em que podemos comparar cada método com a solução exata Equação 11. Discretizamos o tempo em \(t_n \equiv n\,\Delta t\) e construímos uma regra \(\vec\chi_n \mapsto \vec\chi_{n+1}\) tal que \(\vec\chi_n\) aproxime \(\vec\chi(t_n)\).
1.4.1 Variáveis adimensionais
A análise dos métodos é mais simples nas variáveis \[
\xi \equiv \sqrt{m}\,\omega\, x,
\qquad
\eta \equiv \frac{p}{\sqrt m},
\qquad
\varepsilon \equiv \omega\,\Delta t,
\] nas quais \[
H = \frac{\xi^2 + \eta^2}{2},
\qquad
\dot\xi = \omega\,\eta,
\qquad
\dot\eta = -\omega\,\xi,
\qquad\text{ou seja,}\qquad
\frac{\mathrm d}{\mathrm dt}\begin{pmatrix} \xi \\ \eta \end{pmatrix}
= \omega\,\Omega \begin{pmatrix} \xi \\ \eta \end{pmatrix}.
\] A energia é metade do quadrado da distância à origem no plano \((\xi, \eta)\), e a matriz \(A\) é substituída por \(\omega\Omega\). Como \(\Omega^2 = -I\), a exponencial Equação 11 com \(\omega t \to \varepsilon\) e \(A/\omega \to \Omega\) dá o passo exato de duração \(\Delta t\): \[
\begin{pmatrix} \xi_{n+1} \\ \eta_{n+1} \end{pmatrix}
= M_{\rm ex}(\varepsilon)\begin{pmatrix} \xi_n \\ \eta_n \end{pmatrix},
\qquad
M_{\rm ex}(\varepsilon) \equiv \cos\varepsilon\, I + \sin\varepsilon\, \Omega
= \begin{pmatrix} \cos\varepsilon & \sin\varepsilon \\ -\sin\varepsilon & \cos\varepsilon \end{pmatrix},
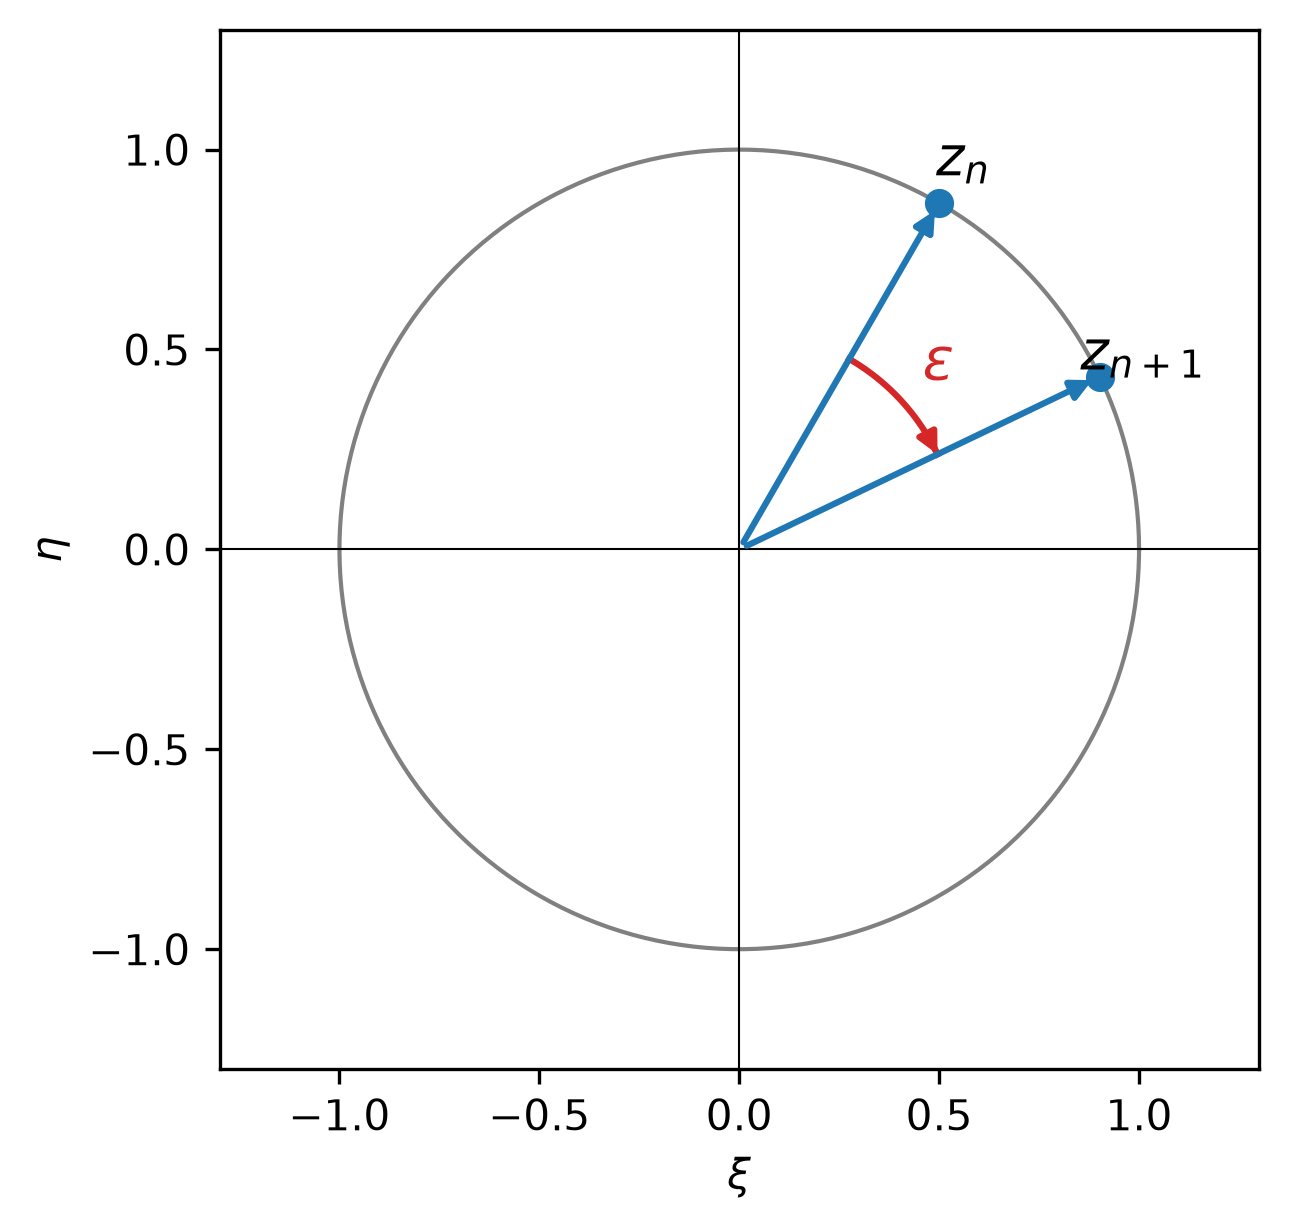
\tag{16}\] a matriz de rotação de ângulo \(\varepsilon\) no sentido horário (Figura 4). Para os métodos lineares em \(\vec\chi\) é útil também a variável complexa \[
z \equiv \xi + i\eta,
\qquad
\dot z = -i\omega z,
\qquad
H = \frac{|z|^2}{2},
\] cuja evolução exata em um passo é \(z \mapsto e^{-i\varepsilon} z\). (A variável \(z\) reaparecerá na Aula 2, na construção das variáveis de criação e aniquilação.)
Figura 4: Um passo exato no plano \((\xi, \eta)\): o ponto \(z_n\) vai para \(z_{n+1} = e^{-i\varepsilon} z_n\), uma rotação de ângulo \(\varepsilon\) no sentido horário sobre a circunferência \(H = |z|^2/2 = \text{constante}\). Na figura, \(\varepsilon = 0{,}6\).
1.4.2 Os métodos como aproximações da rotação
Cada método numérico substitui \(M_{\rm ex}(\varepsilon)\) por uma matriz \(M(\varepsilon)\) cujos elementos são polinômios em \(\varepsilon\), e o passo é \(\vec\chi_{n+1} = M(\varepsilon)\,\vec\chi_n\). Três propriedades de \(M(\varepsilon)\) determinam o comportamento da solução numérica.
Ordem. O erro de um passo é \(M(\varepsilon) - M_{\rm ex}(\varepsilon)\). Se ele é \(O(\varepsilon^{k+1})\), o método é de ordem \(k\): depois de \(n = t/\Delta t\) passos o erro acumulado é \(O(n\varepsilon^{k+1}) = O(\Delta t^k)\).
Produto simplético. Um passo leva o produto simplético Equação 13 de dois vetores em \(\Omega(M\vec\chi_1, M\vec\chi_2) = \vec\chi_1^{\mathsf T}\,M^{\mathsf T}\Omega M\,\vec\chi_2\). A evolução exata satisfaz \(M_{\rm ex}^{\mathsf T}\Omega M_{\rm ex} = \Omega\) (Equação 15), e é isso que queremos de \(M\).
Autovalores. Depois de \(n\) passos, \(\vec\chi_n = M^n\vec\chi_0\), e \(M^n\) cresce ou decresce como \(|\lambda|^n\), em que \(\lambda\) são os autovalores de \(M\). A evolução exata tem \(\lambda = e^{\pm i\varepsilon}\), com \(|\lambda| = 1\).
O determinante mede a mudança das áreas. Para uma matriz \(2\times 2\) qualquer, \[
M = \begin{pmatrix} M_{11} & M_{12} \\ M_{21} & M_{22} \end{pmatrix},
\qquad
M^{\mathsf T}\Omega M
= \begin{pmatrix} M_{11} & M_{21} \\ M_{12} & M_{22} \end{pmatrix}
\begin{pmatrix} M_{21} & M_{22} \\ -M_{11} & -M_{12} \end{pmatrix}
= \begin{pmatrix} 0 & \det M \\ -\det M & 0 \end{pmatrix}
= \det(M)\,\Omega,
\] com \(\det M = M_{11}M_{22} - M_{12}M_{21}\). Portanto \[
\Omega(M\vec\chi_1, M\vec\chi_2) = \det(M)\;\Omega(\vec\chi_1, \vec\chi_2):
\tag{17}\] o determinante é o fator pelo qual um passo multiplica o produto simplético, isto é, as áreas no espaço de fase. Em duas dimensões, \(M\) é simplética se, e somente se, \(\det M = 1\), e o determinante é uma forma indireta de medir \(M^{\mathsf T}\Omega M\). Para a matriz exata Equação 11, \(\det e^{tA} = \cos^2\omega t + \dfrac{\sin\omega t}{m\omega}\,m\omega\sin\omega t = 1\). Em \(2N\) dimensões a condição \(M^{\mathsf T}\Omega M = \Omega\) é mais forte que \(\det M = 1\), e é ela que vale para a cadeia.
Autovalores a partir do traço e do determinante. Os autovalores de \(M\) são as raízes do polinômio característico \[
\det(M - \lambda I) = (M_{11} - \lambda)(M_{22} - \lambda) - M_{12}M_{21}
= \lambda^2 - (\operatorname{tr} M)\,\lambda + \det M,
\] com \(\operatorname{tr} M \equiv M_{11} + M_{22}\). Escrevendo o polinômio como \((\lambda - \lambda_1)(\lambda - \lambda_2)\) e comparando os coeficientes, \[
\lambda_1 + \lambda_2 = \operatorname{tr} M,
\qquad
\lambda_1\lambda_2 = \det M,
\qquad
\lambda_{1,2} = \frac{\operatorname{tr} M \pm \sqrt{(\operatorname{tr} M)^2 - 4\det M}}{2} .
\tag{18}\] Os dois números \(\operatorname{tr} M\) e \(\det M\) determinam os autovalores. Para uma matriz real há três casos.
\((\operatorname{tr} M)^2 < 4\det M\): os autovalores são complexos conjugados, \(\lambda_2 = \lambda_1^*\), e \(|\lambda_1|^2 = \lambda_1\lambda_2 = \det M\). A solução numérica cresce se \(\det M > 1\) e decresce se \(\det M < 1\).
\(\det M = 1\) e \(|\operatorname{tr} M| < 2\): o caso anterior com \(|\lambda| = 1\). Os autovalores são \(e^{\pm i\theta}\) com \(2\cos\theta = \operatorname{tr} M\), a solução numérica fica limitada, e a diferença entre \(\theta\) e \(\varepsilon\) é um erro de fase: a trajetória numérica percorre a elipse com uma frequência um pouco diferente de \(\omega\). A rotação exata tem \(\operatorname{tr} M_{\rm ex} = 2\cos\varepsilon\), logo \(\theta = \varepsilon\).
\(\det M = 1\) e \(|\operatorname{tr} M| > 2\): os autovalores são reais, com produto \(1\), e um deles tem módulo maior que \(1\). A solução numérica cresce exponencialmente.
1.4.3 Euler explícito
A série de Taylor da Seção 1.3, agora em torno de \(t_n\) e com \(\dot{\vec\chi} = A\vec\chi\), é \[
\vec\chi(t_{n+1}) = \vec\chi(t_n) + \Delta t\,\dot{\vec\chi}(t_n) + \frac{\Delta t^2}{2}\,\ddot{\vec\chi}(t_n) + \dots
= \vec\chi(t_n) + \Delta t\, A \vec\chi(t_n) + O(\Delta t^2).
\] O método de Euler explícito mantém os dois primeiros termos: \[
\vec\chi_{n+1} = \vec\chi_n + \Delta t\, A \vec\chi_n = (I + \Delta t\, A)\, \vec\chi_n.
\] O passo segue a reta tangente à trajetória em \(\vec\chi_n\), na direção da velocidade \(A\vec\chi_n\) no espaço de fase, durante \(\Delta t\). Nas variáveis adimensionais, \(\Delta t\,A \to \varepsilon\Omega\) e a matriz do passo é \[
M_{\rm E}(\varepsilon) \equiv I + \varepsilon\Omega
= \begin{pmatrix} 1 & \varepsilon \\ -\varepsilon & 1 \end{pmatrix},
\tag{19}\] os dois primeiros termos da série de \(M_{\rm ex} = \cos\varepsilon\,I + \sin\varepsilon\,\Omega\). Como \(M_{\rm E} - M_{\rm ex} = (\varepsilon^2/2)\,I + O(\varepsilon^3)\), o método é de primeira ordem. O traço é \(\operatorname{tr} M_{\rm E} = 2\) e o determinante é \(\det M_{\rm E} = 1 + \varepsilon^2\); por Equação 18 os autovalores são \(\lambda = 1 \pm i\varepsilon\), de módulo \(\sqrt{1 + \varepsilon^2} > 1\). A matriz \(M_{\rm E}\) pode ser escrita como \[
M_{\rm E}(\varepsilon) = \sqrt{1+\varepsilon^2}\;M_{\rm ex}(\arctan\varepsilon),
\] pois \(\cos(\arctan\varepsilon) = 1/\sqrt{1+\varepsilon^2}\) e \(\sin(\arctan\varepsilon) = \varepsilon/\sqrt{1+\varepsilon^2}\). Um passo de Euler é uma rotação de ângulo \(\arctan\varepsilon < \varepsilon\) (a trajetória numérica atrasa em relação à exata) seguida de uma dilatação por \(\sqrt{1+\varepsilon^2}\): a tangente se afasta da circunferência. Na variável \(z\), o passo é \(z_{n+1} = (1 - i\varepsilon)\, z_n\), e como \(|1 - i\varepsilon|^2 = 1 + \varepsilon^2\), \[
H_{n+1} = \left(1 + \varepsilon^2\right) H_n,
\qquad
H_n = \left(1 + \varepsilon^2\right)^n H_0 .
\] A energia cresce por um fator fixo a cada passo. O erro não é apenas de ordem \(\Delta t\) em cada passo: ele se acumula com o mesmo sinal, e a trajetória no espaço de fase é uma espiral que se afasta da origem. Pela Equação 17, as áreas também crescem pelo fator \(\det M_{\rm E} = 1 + \varepsilon^2\) a cada passo.
Passo pequeno ou passo grande. Para integrar até um instante \(t\) são necessários \(n = t/\Delta t = \omega t/\varepsilon\) passos, e \[
\frac{H_n}{H_0} = \left(1 + \varepsilon^2\right)^{\omega t/\varepsilon}
\approx e^{\varepsilon\,\omega t}
\qquad (\varepsilon \ll 1).
\] Um passo menor reduz o erro relativo, que é \(\approx\varepsilon\,\omega t\) enquanto é pequeno, mas exige proporcionalmente mais passos. Um passo maior economiza passos, e o erro cresce exponencialmente com \(\varepsilon\,\omega t\). Para 20 períodos (\(\omega t = 40\pi\)) com erro de \(1\%\) na energia, é preciso \(\varepsilon < \ln(1{,}01)/(40\pi) = 7{,}9\times 10^{-5}\), isto é, \(1{,}6\times 10^{6}\) passos. Com \(\varepsilon = 0{,}05\) são \(2513\) passos, e a energia final é \(5{,}3\times 10^{2}\) vezes maior que a inicial (Seção 1.4.8). Por ser de primeira ordem, o Euler explícito precisa de dez vezes mais passos para reduzir o erro por um fator dez.
1.4.4 Euler simplético
No método de Euler explícito, \(\xi\) e \(\eta\) são atualizados com os valores antigos um do outro. O método de Euler simplético atualiza primeiro o momento e usa o momento já atualizado para atualizar a posição: \[
p_{n+1} = p_n - \Delta t\, \kappa x_n,
\qquad
x_{n+1} = x_n + \Delta t\, \frac{p_{n+1}}{m}.
\] Nas variáveis adimensionais as duas etapas são \[
\eta_{n+1} = \eta_n - \varepsilon\,\xi_n,
\qquad
\xi_{n+1} = \xi_n + \varepsilon\,\eta_{n+1}.
\] Cada etapa é um cisalhamento: desloca cada ponto do plano paralelamente a um eixo, por uma distância proporcional à outra coordenada. As matrizes das duas etapas são \[
S_\eta(\varepsilon) \equiv \begin{pmatrix} 1 & 0 \\ -\varepsilon & 1 \end{pmatrix},
\qquad
S_\xi(\varepsilon) \equiv \begin{pmatrix} 1 & \varepsilon \\ 0 & 1 \end{pmatrix},
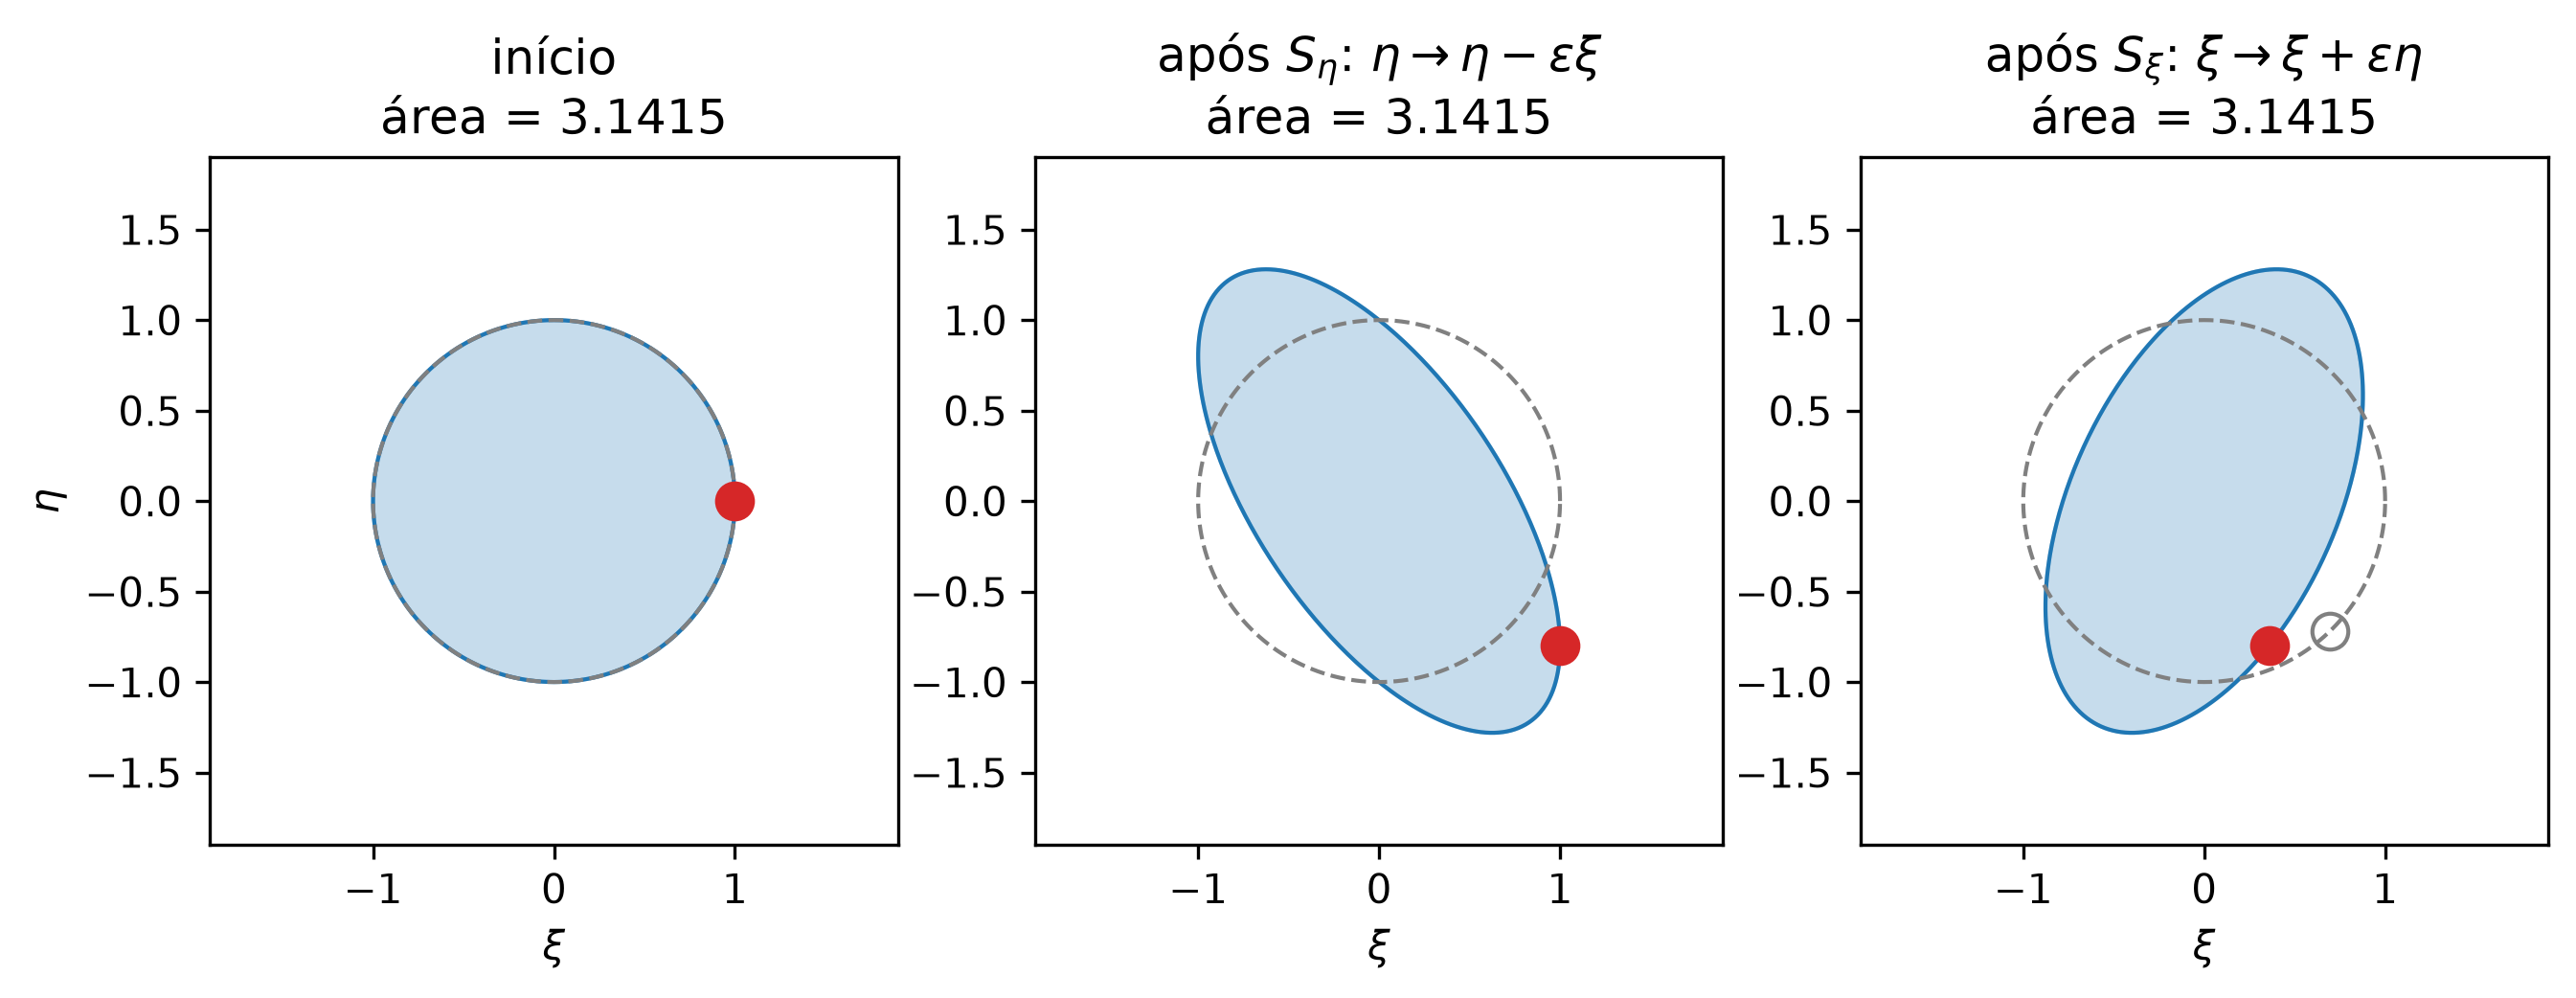
\tag{20}\] ambas com determinante 1: um cisalhamento deforma uma figura sem alterar sua área (Figura 5). O passo completo é o produto, com \(S_\eta\) à direita porque é aplicado primeiro: \[
M_{\rm SE}(\varepsilon) \equiv S_\xi(\varepsilon)\,S_\eta(\varepsilon)
= \begin{pmatrix} 1 & \varepsilon \\ 0 & 1 \end{pmatrix}
\begin{pmatrix} 1 & 0 \\ -\varepsilon & 1 \end{pmatrix}
= \begin{pmatrix} 1 - \varepsilon^2 & \varepsilon \\ -\varepsilon & 1 \end{pmatrix},
\tag{21}\] com \(\det M_{\rm SE} = \det S_\xi \det S_\eta = 1\): o método preserva áreas. A diferença para a rotação exata é \(M_{\rm SE} - M_{\rm ex} = \begin{pmatrix} -\varepsilon^2/2 & 0 \\ 0 & \varepsilon^2/2 \end{pmatrix} + O(\varepsilon^3)\): o método é de primeira ordem, como o Euler explícito, mas o erro de um passo deforma a figura em vez de dilatá-la.
O grupo simplético. O que se exige de um passo é \(M^{\mathsf T}\Omega M = \Omega\), a propriedade Equação 15 da evolução exata; em duas dimensões é o mesmo que \(\det M = 1\) (Equação 17). As matrizes com essa propriedade formam um grupo, o grupo simplético\(\mathrm{Sp}(2, \mathbb R)\): o produto de duas delas satisfaz \((M_1M_2)^{\mathsf T}\Omega\,M_1M_2 = M_2^{\mathsf T}\big(M_1^{\mathsf T}\Omega M_1\big)M_2 = M_2^{\mathsf T}\Omega M_2 = \Omega\), e a inversa de uma delas também pertence ao grupo. Os cisalhamentos \(S_\xi(\alpha)\) e \(S_\eta(\alpha)\), com \(\alpha\) real qualquer, pertencem a \(\mathrm{Sp}(2, \mathbb R)\) e geram o grupo: toda matriz \(M \in \mathrm{Sp}(2, \mathbb R)\) com \(M_{12} \neq 0\) é o produto de três cisalhamentos, \[
M = S_\eta\!\left(\frac{1 - M_{22}}{M_{12}}\right) S_\xi(M_{12})\, S_\eta\!\left(\frac{1 - M_{11}}{M_{12}}\right)
\tag{22}\] (Seção 1.5, exercício 5), e as matrizes com \(M_{12} = 0\) são produtos de quatro. Para construir um método que preserva o produto simplético basta, portanto, compor cisalhamentos. Cada cisalhamento atualiza uma das variáveis usando apenas a outra, o que se programa para qualquer força \(F(x)\); é assim que são construídos o Euler simplético e o Verlet.
Figura 5: Um passo do Euler simplético com \(\varepsilon = 0{,}8\) aplicado ao disco \(H \le 1/2\) (sombreado) e ao ponto \((\xi, \eta) = (1, 0)\) (vermelho). Esquerda: estado inicial. Centro: após \(S_\eta\), cada ponto desce em \(\varepsilon\xi\). Direita: após \(S_\xi\), cada ponto se desloca horizontalmente em \(\varepsilon\eta\). A área sombreada, calculada pela fórmula do cadarço, é \(3{,}1415\) nos três painéis. O ponto vazio no painel da direita é a rotação exata de \((1, 0)\).
O traço de \(M_{\rm SE}\) é \(2 - \varepsilon^2\) e o determinante é \(1\). Por Equação 18, para \(\varepsilon < 2\) os autovalores são \(e^{\pm i\theta}\) com \(\cos\theta = 1 - \varepsilon^2/2\), de módulo 1, e a solução numérica não cresce. Mais que isso: a forma quadrática \[
\tilde H_{\rm SE} \equiv \frac{\xi^2 + \eta^2 - \varepsilon\, \xi\eta}{2}
= \frac12 \begin{pmatrix} \xi & \eta \end{pmatrix} Q_{\rm SE} \begin{pmatrix} \xi \\ \eta \end{pmatrix},
\qquad
Q_{\rm SE} \equiv \begin{pmatrix} 1 & -\varepsilon/2 \\ -\varepsilon/2 & 1 \end{pmatrix},
\] é conservada exatamente pelo passo, pois \(M_{\rm SE}^{\mathsf T} Q_{\rm SE} M_{\rm SE} = Q_{\rm SE}\) (Seção 1.5, exercício 2). A trajetória numérica é a elipse \(\tilde H_{\rm SE} = \text{constante}\), inclinada em relação aos eixos (Figura 6). Como \(H - \tilde H_{\rm SE} = \varepsilon\,\xi\eta/2\), a energia \(H\) oscila ao longo da elipse com amplitude relativa da ordem de \(\varepsilon/2\), sem crescer com o tempo.
1.4.5 Verlet
O método de Verlet (ou leapfrog) é a versão simetrizada do Euler simplético: meio passo no momento, um passo na posição, meio passo no momento. Para uma força \(F(x)\), \[
p_{n+1/2} = p_n + \frac{\Delta t}{2} F(x_n),
\qquad
x_{n+1} = x_n + \Delta t\,\frac{p_{n+1/2}}{m},
\qquad
p_{n+1} = p_{n+1/2} + \frac{\Delta t}{2} F(x_{n+1}),
\tag{23}\] com \(F(x) = -\kappa x\) para o oscilador. Nas variáveis adimensionais o passo é o produto de três cisalhamentos, \[
M_{\rm V}(\varepsilon) \equiv S_\eta(\varepsilon/2)\,S_\xi(\varepsilon)\,S_\eta(\varepsilon/2)
= \begin{pmatrix} 1 - \varepsilon^2/2 & \varepsilon \\ -\varepsilon + \varepsilon^3/4 & 1 - \varepsilon^2/2 \end{pmatrix},
\tag{24}\] com determinante 1. A diferença para a rotação exata é \[
M_{\rm V} - M_{\rm ex}
= \begin{pmatrix} -\varepsilon^4/24 & \varepsilon^3/6 \\ \varepsilon^3/12 & -\varepsilon^4/24 \end{pmatrix} + O(\varepsilon^5):
\] a diagonal coincide com \(\cos\varepsilon = 1 - \varepsilon^2/2 + \dots\) até a ordem \(\varepsilon^3\) e os outros elementos coincidem com \(\pm\sin\varepsilon = \pm(\varepsilon - \varepsilon^3/6 + \dots)\) até a ordem \(\varepsilon^2\). O método é de segunda ordem. A razão é a simetria da composição: trocar \(\varepsilon\) por \(-\varepsilon\) inverte cada cisalhamento e a ordem dos três fatores, logo \(M_{\rm V}(-\varepsilon) = M_{\rm V}(\varepsilon)^{-1}\), a mesma propriedade de \(M_{\rm ex}\). Um método com essa propriedade só tem termos de ordem ímpar no erro de um passo, e o termo de ordem \(\varepsilon^2\) do Euler simplético desaparece.
O traço de \(M_{\rm V}\) é \(2 - \varepsilon^2\), o mesmo de \(M_{\rm SE}\). Para \(\varepsilon < 2\) os autovalores são \(e^{\pm i\theta_{\rm V}}\) com \[
\cos\theta_{\rm V} = 1 - \frac{\varepsilon^2}{2},
\qquad\text{isto é,}\qquad
\theta_{\rm V} = 2\arcsin\frac{\varepsilon}{2} = \varepsilon + \frac{\varepsilon^3}{24} + \dots
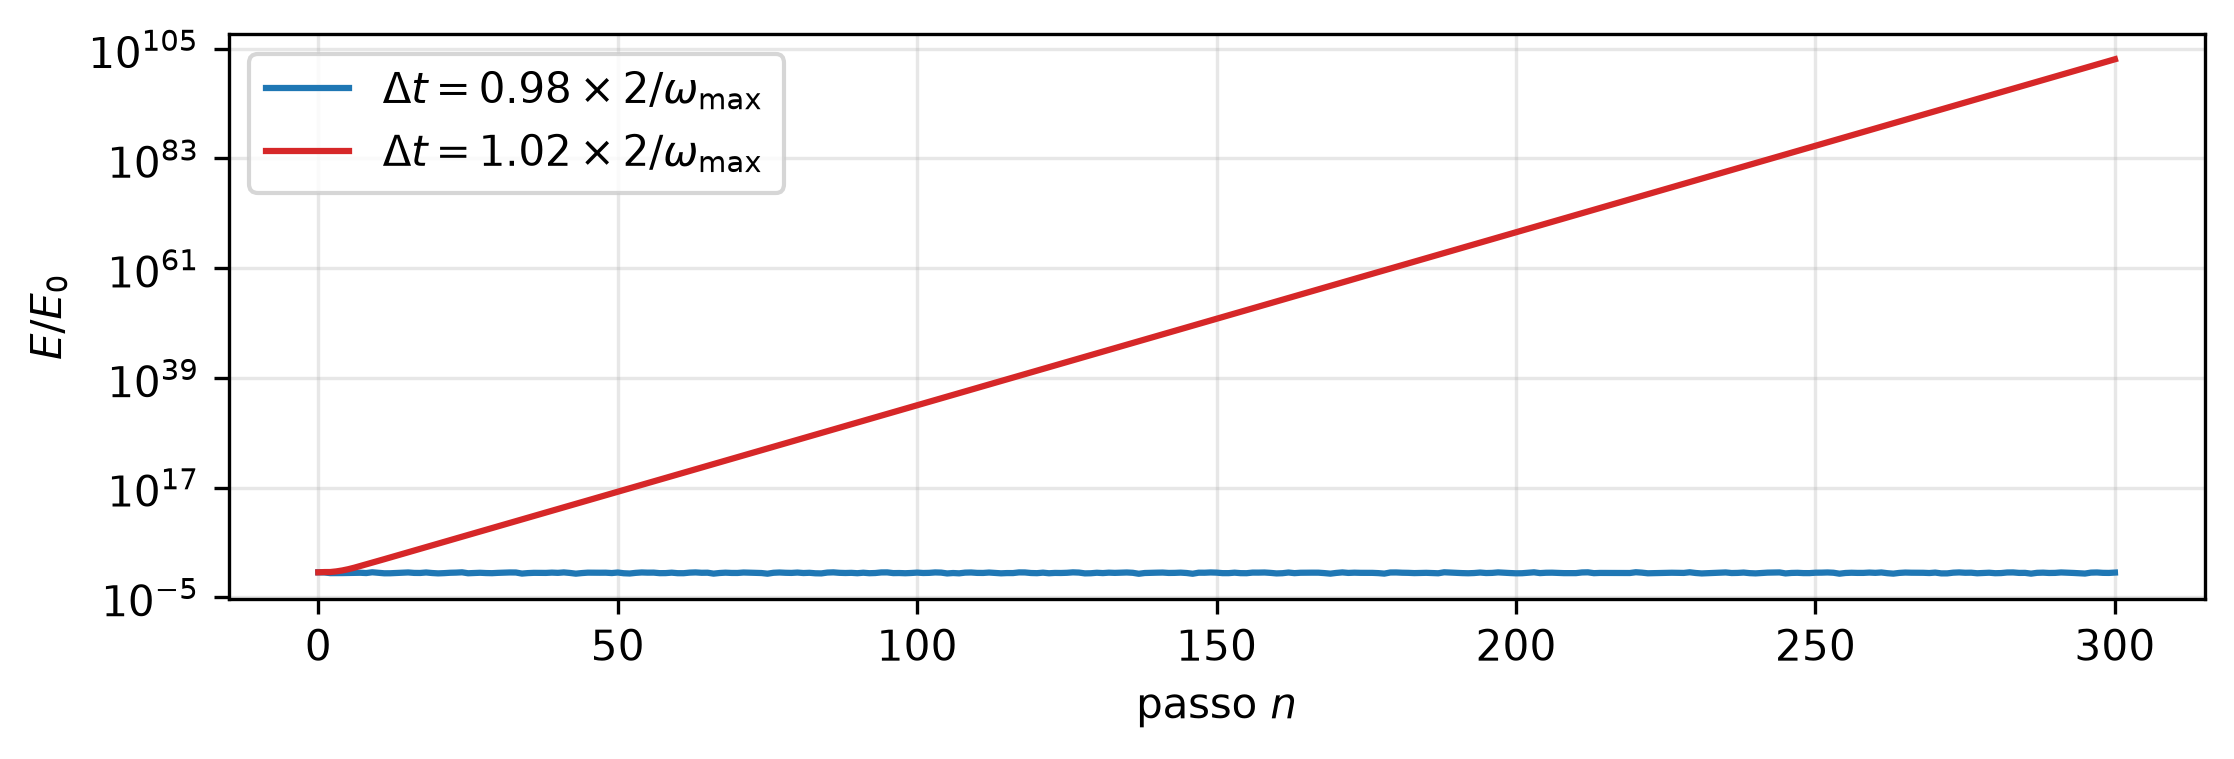
\] Um passo de Verlet avança a fase em \(\theta_{\rm V}\) em vez de \(\varepsilon\): a trajetória numérica percorre a elipse com frequência \(\omega(1 + \varepsilon^2/24 + \dots)\) em vez de \(\omega\), e não cresce. Para \(\varepsilon > 2\) o traço é menor que \(-2\), os autovalores são reais e um deles tem módulo maior que 1: a solução numérica cresce exponencialmente. A condição de estabilidade é \[
\omega\,\Delta t < 2.
\tag{25}\] Essa condição reaparecerá na cadeia, onde \(\omega\) será a maior frequência do sistema. A forma quadrática conservada pelo passo é \[
\tilde H_{\rm V} \equiv \frac{\eta^2}{2} + \left(1 - \frac{\varepsilon^2}{4}\right)\frac{\xi^2}{2}
= \frac12 \begin{pmatrix} \xi & \eta \end{pmatrix} Q_{\rm V} \begin{pmatrix} \xi \\ \eta \end{pmatrix},
\qquad
Q_{\rm V} \equiv \begin{pmatrix} 1 - \varepsilon^2/4 & 0 \\ 0 & 1 \end{pmatrix},
\] com \(M_{\rm V}^{\mathsf T} Q_{\rm V} M_{\rm V} = Q_{\rm V}\) (Seção 1.5, exercício 3). A trajetória numérica é a elipse \(\tilde H_{\rm V} = \text{constante}\), de semieixos \(1\) em \(\eta\) e \(1/\sqrt{1 - \varepsilon^2/4}\) em \(\xi\) (em unidades de \(\sqrt{2\tilde H_{\rm V}}\)). Como \(H - \tilde H_{\rm V} = \varepsilon^2\xi^2/8\), a energia oscila com amplitude relativa de até \(\varepsilon^2/4\).
1.4.6 Runge–Kutta de quarta ordem
O método de Runge–Kutta de quarta ordem (RK4) avalia a velocidade \(f(\vec\chi) = A\vec\chi\) em quatro pontos: no início do passo, duas vezes no meio e no fim, cada avaliação usando a anterior para estimar o ponto, \[
k_1 = f(\vec\chi_n),
\qquad
k_2 = f\!\left(\vec\chi_n + \tfrac{\Delta t}{2}k_1\right),
\qquad
k_3 = f\!\left(\vec\chi_n + \tfrac{\Delta t}{2}k_2\right),
\qquad
k_4 = f\!\left(\vec\chi_n + \Delta t\,k_3\right),
\] e avança com a média ponderada \[
\vec\chi_{n+1} = \vec\chi_n + \frac{\Delta t}{6}\left(k_1 + 2k_2 + 2k_3 + k_4\right).
\tag{26}\] Os pesos \(1, 2, 2, 1\) são os da regra de Simpson para a integral \(\int_{t_n}^{t_{n+1}} f\,\mathrm{d}t\). Para o sistema linear \(f(\vec\chi) = A\vec\chi\) as quatro avaliações são \[
k_1 = A\vec\chi_n,
\qquad
k_2 = \left(A + \tfrac{\Delta t}{2}A^2\right)\vec\chi_n,
\qquad
k_3 = \left(A + \tfrac{\Delta t}{2}A^2 + \tfrac{\Delta t^2}{4}A^3\right)\vec\chi_n,
\]\[
k_4 = \left(A + \Delta t\,A^2 + \tfrac{\Delta t^2}{2}A^3 + \tfrac{\Delta t^3}{4}A^4\right)\vec\chi_n,
\] e a média ponderada Equação 26 dá \[
\vec\chi_{n+1} = \left(I + \Delta t\,A + \frac{\Delta t^2A^2}{2} + \frac{\Delta t^3A^3}{6} + \frac{\Delta t^4A^4}{24}\right)\vec\chi_n,
\tag{27}\] os cinco primeiros termos da série Equação 8 de \(e^{\Delta t\,A}\). (Conferindo o coeficiente de \(\Delta t^3A^3\): \(k_3\) e \(k_4\) contribuem com \((2\cdot\tfrac14 + \tfrac12)/6 = \tfrac16\).) Nas variáveis adimensionais, \[
M_{\rm RK4}(\varepsilon) \equiv \sum_{k=0}^{4}\frac{(\varepsilon\Omega)^k}{k!}
= \left(1 - \frac{\varepsilon^2}{2} + \frac{\varepsilon^4}{24}\right) I
+ \left(\varepsilon - \frac{\varepsilon^3}{6}\right) \Omega,
\tag{28}\] a rotação \(M_{\rm ex} = \cos\varepsilon\,I + \sin\varepsilon\,\Omega\) com as séries de \(\cos\varepsilon\) e \(\sin\varepsilon\) truncadas na ordem \(\varepsilon^4\): o método é de quarta ordem. Na variável \(z\) o passo é \(z_{n+1} = R(-i\varepsilon)\, z_n\), com \(R(w) \equiv 1 + w + w^2/2 + w^3/6 + w^4/24\), e \[
\frac{H_{n+1}}{H_n} = |R(-i\varepsilon)|^2 = 1 - \frac{\varepsilon^6}{72} + \frac{\varepsilon^8}{576}
\] (Seção 1.5, exercício 4). O erro por passo é muito menor que nos métodos anteriores, mas tem sempre o mesmo sinal: a energia decresce cerca de \(\varepsilon^6/72\) por passo e o erro acumulado cresce linearmente com o número de passos. O determinante é \(\det M_{\rm RK4} = |R(-i\varepsilon)|^2 \neq 1\): o RK4 não preserva áreas.
1.4.7 Resumo
Método
\(M(\varepsilon)\)
Ordem
\(\det M\)
\(\lvert\lambda\rvert\)
Exato
\(\cos\varepsilon\, I + \sin\varepsilon\, \Omega\)
Os dois métodos simpléticos têm \(\det M = 1\) e autovalores de módulo 1: a energia oscila em torno do valor inicial e não deriva. Os dois outros têm \(|\lambda| \neq 1\): a energia muda com o mesmo sinal a cada passo. A ordem determina o tamanho do erro de fase e da oscilação da energia.
1.4.8 Implementação e comparação
Os métodos não simpléticos são escritos para um sistema genérico \(\dot{\vec\chi} = f(\vec\chi)\); os simpléticos, para a forma \(\dot x = p/m\), \(\dot p = F(x)\). As mesmas funções serão usadas para a cadeia, onde \(x\), \(p\) e \(F\) são vetores.
def passo_euler(f, chi, dt):return chi + dt * f(chi)def passo_rk4(f, chi, dt): k1 = f(chi) k2 = f(chi +0.5* dt * k1) k3 = f(chi +0.5* dt * k2) k4 = f(chi + dt * k3)return chi + dt * (k1 +2* k2 +2* k3 + k4) /6def passo_euler_simpletico(F, x, p, dt, m): p = p + dt * F(x) x = x + dt * p / mreturn x, pdef passo_verlet(F, x, p, dt, m): p = p +0.5* dt * F(x) x = x + dt * p / m p = p +0.5* dt * F(x)return x, p
Integramos o oscilador com \(m = \omega = 1\) (período \(2\pi\)), condição inicial \(x(0) = 1\), \(p(0) = 0\), e passo \(\Delta t = 0{,}05\) (\(\varepsilon = 0{,}05\)) durante 20 períodos.
def f_ho(chi):return A @ chidef F_ho(x):return-m * omega**2* xdef energia_ho(x, p):return p**2/ (2* m) + m * omega**2* x**2/2
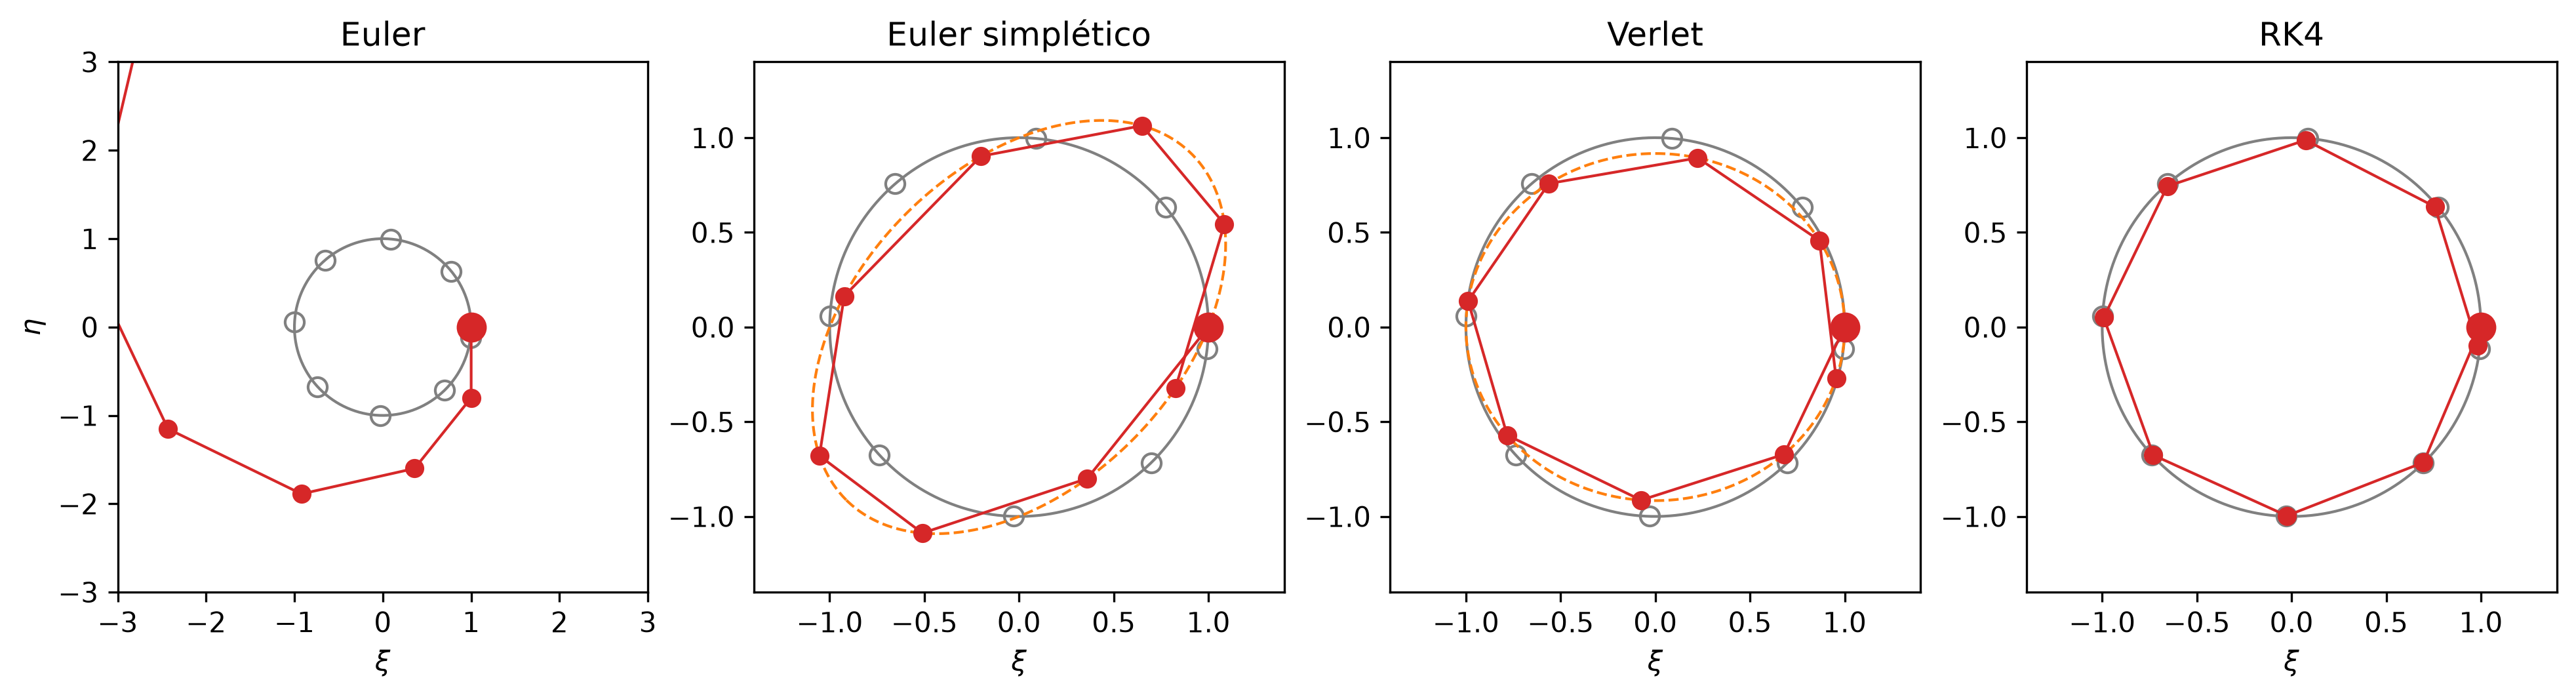
Com \(m = \omega = 1\) temos \(\xi = x\), \(\eta = p\) e \(\varepsilon = \Delta t\). Antes da integração longa, aplicamos oito passos de cada método com \(\varepsilon = 0{,}8\) a partir de \(\xi = 1\), \(\eta = 0\), e comparamos com os oito passos exatos (rotações de \(0{,}8\) rad):
Figura 6: Oito passos de cada método com \(\varepsilon = 0{,}8\) a partir de \((\xi, \eta) = (1, 0)\) (pontos cheios), comparados com os oito passos exatos sobre a circunferência \(H = 1/2\) (pontos vazios). Euler explícito sai da circunferência: \(H_8/H_0 = (1 + \varepsilon^2)^8 = 52{,}3\). Euler simplético e Verlet permanecem sobre as elipses tracejadas \(\tilde H_{\rm SE} = 1/2\) e \(\tilde H_{\rm V} = 1/2\), e \(H/H_0\) varia entre \(0{,}77\) e \(1{,}57\) (Euler simplético) e entre \(0{,}84\) e \(1{,}00\) (Verlet). RK4: \(H_8/H_0 = 0{,}974\).
for nome, chi in passos_g.items(): H = energia_ho(chi[:, 0], chi[:, 1])print(f"{nome:17s}: H_8/H_0 = {H[-1] / H[0]:.3f}, min H/H_0 = {H.min() / H[0]:.3f}, max H/H_0 = {H.max() / H[0]:.3f}")print(f"previsões: Euler (1+eps^2)^8 = {(1+ eps_g**2) ** n_g:.1f}, RK4 (1 - eps^6/72 + eps^8/576)^8 = {(1- eps_g**6/72+ eps_g**8/576) ** n_g:.3f}")
Euler : H_8/H_0 = 52.330, min H/H_0 = 1.000, max H/H_0 = 52.330
Euler simplético : H_8/H_0 = 0.786, min H/H_0 = 0.770, max H/H_0 = 1.573
Verlet : H_8/H_0 = 0.986, min H/H_0 = 0.841, max H/H_0 = 1.000
RK4 : H_8/H_0 = 0.974, min H/H_0 = 0.974, max H/H_0 = 1.000
previsões: Euler (1+eps^2)^8 = 52.3, RK4 (1 - eps^6/72 + eps^8/576)^8 = 0.974
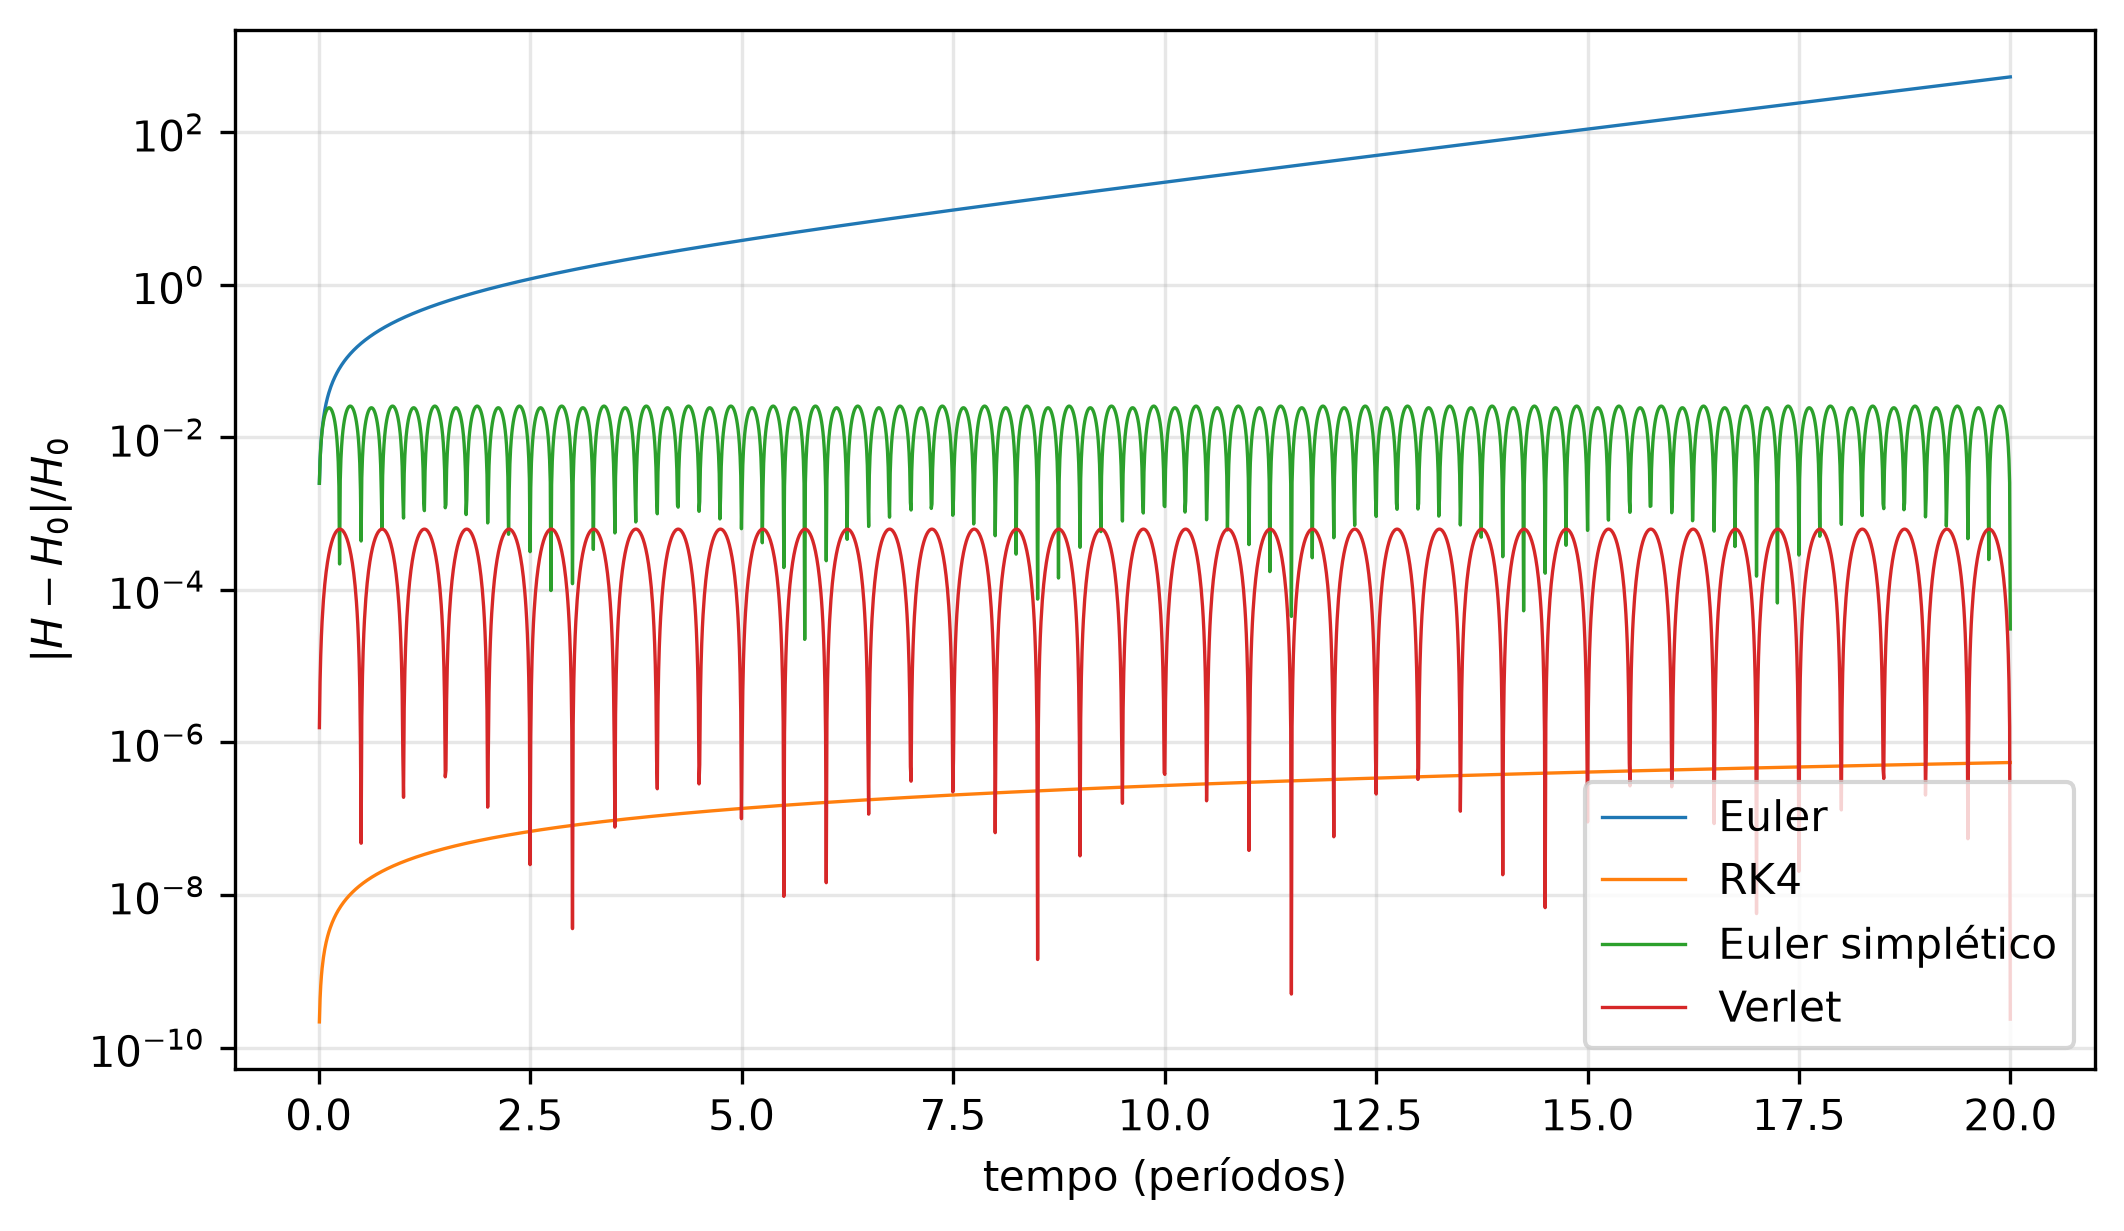
Figura 7: Erro relativo na energia do oscilador harmônico após 2513 passos com \(\varepsilon = 0{,}05\). Euler explícito: erro final \(5{,}3\times 10^{2}\), igual a \((1+\varepsilon^2)^n - 1\). RK4: \(5{,}5\times 10^{-7}\), igual a \(n\varepsilon^6/72\). Euler simplético e Verlet: erro oscilante, com máximos \(2{,}56\times 10^{-2}\) (\(\approx\varepsilon/2\)) e \(6{,}25\times 10^{-4}\) (\(=\varepsilon^2/4\)), que não crescem com o tempo.
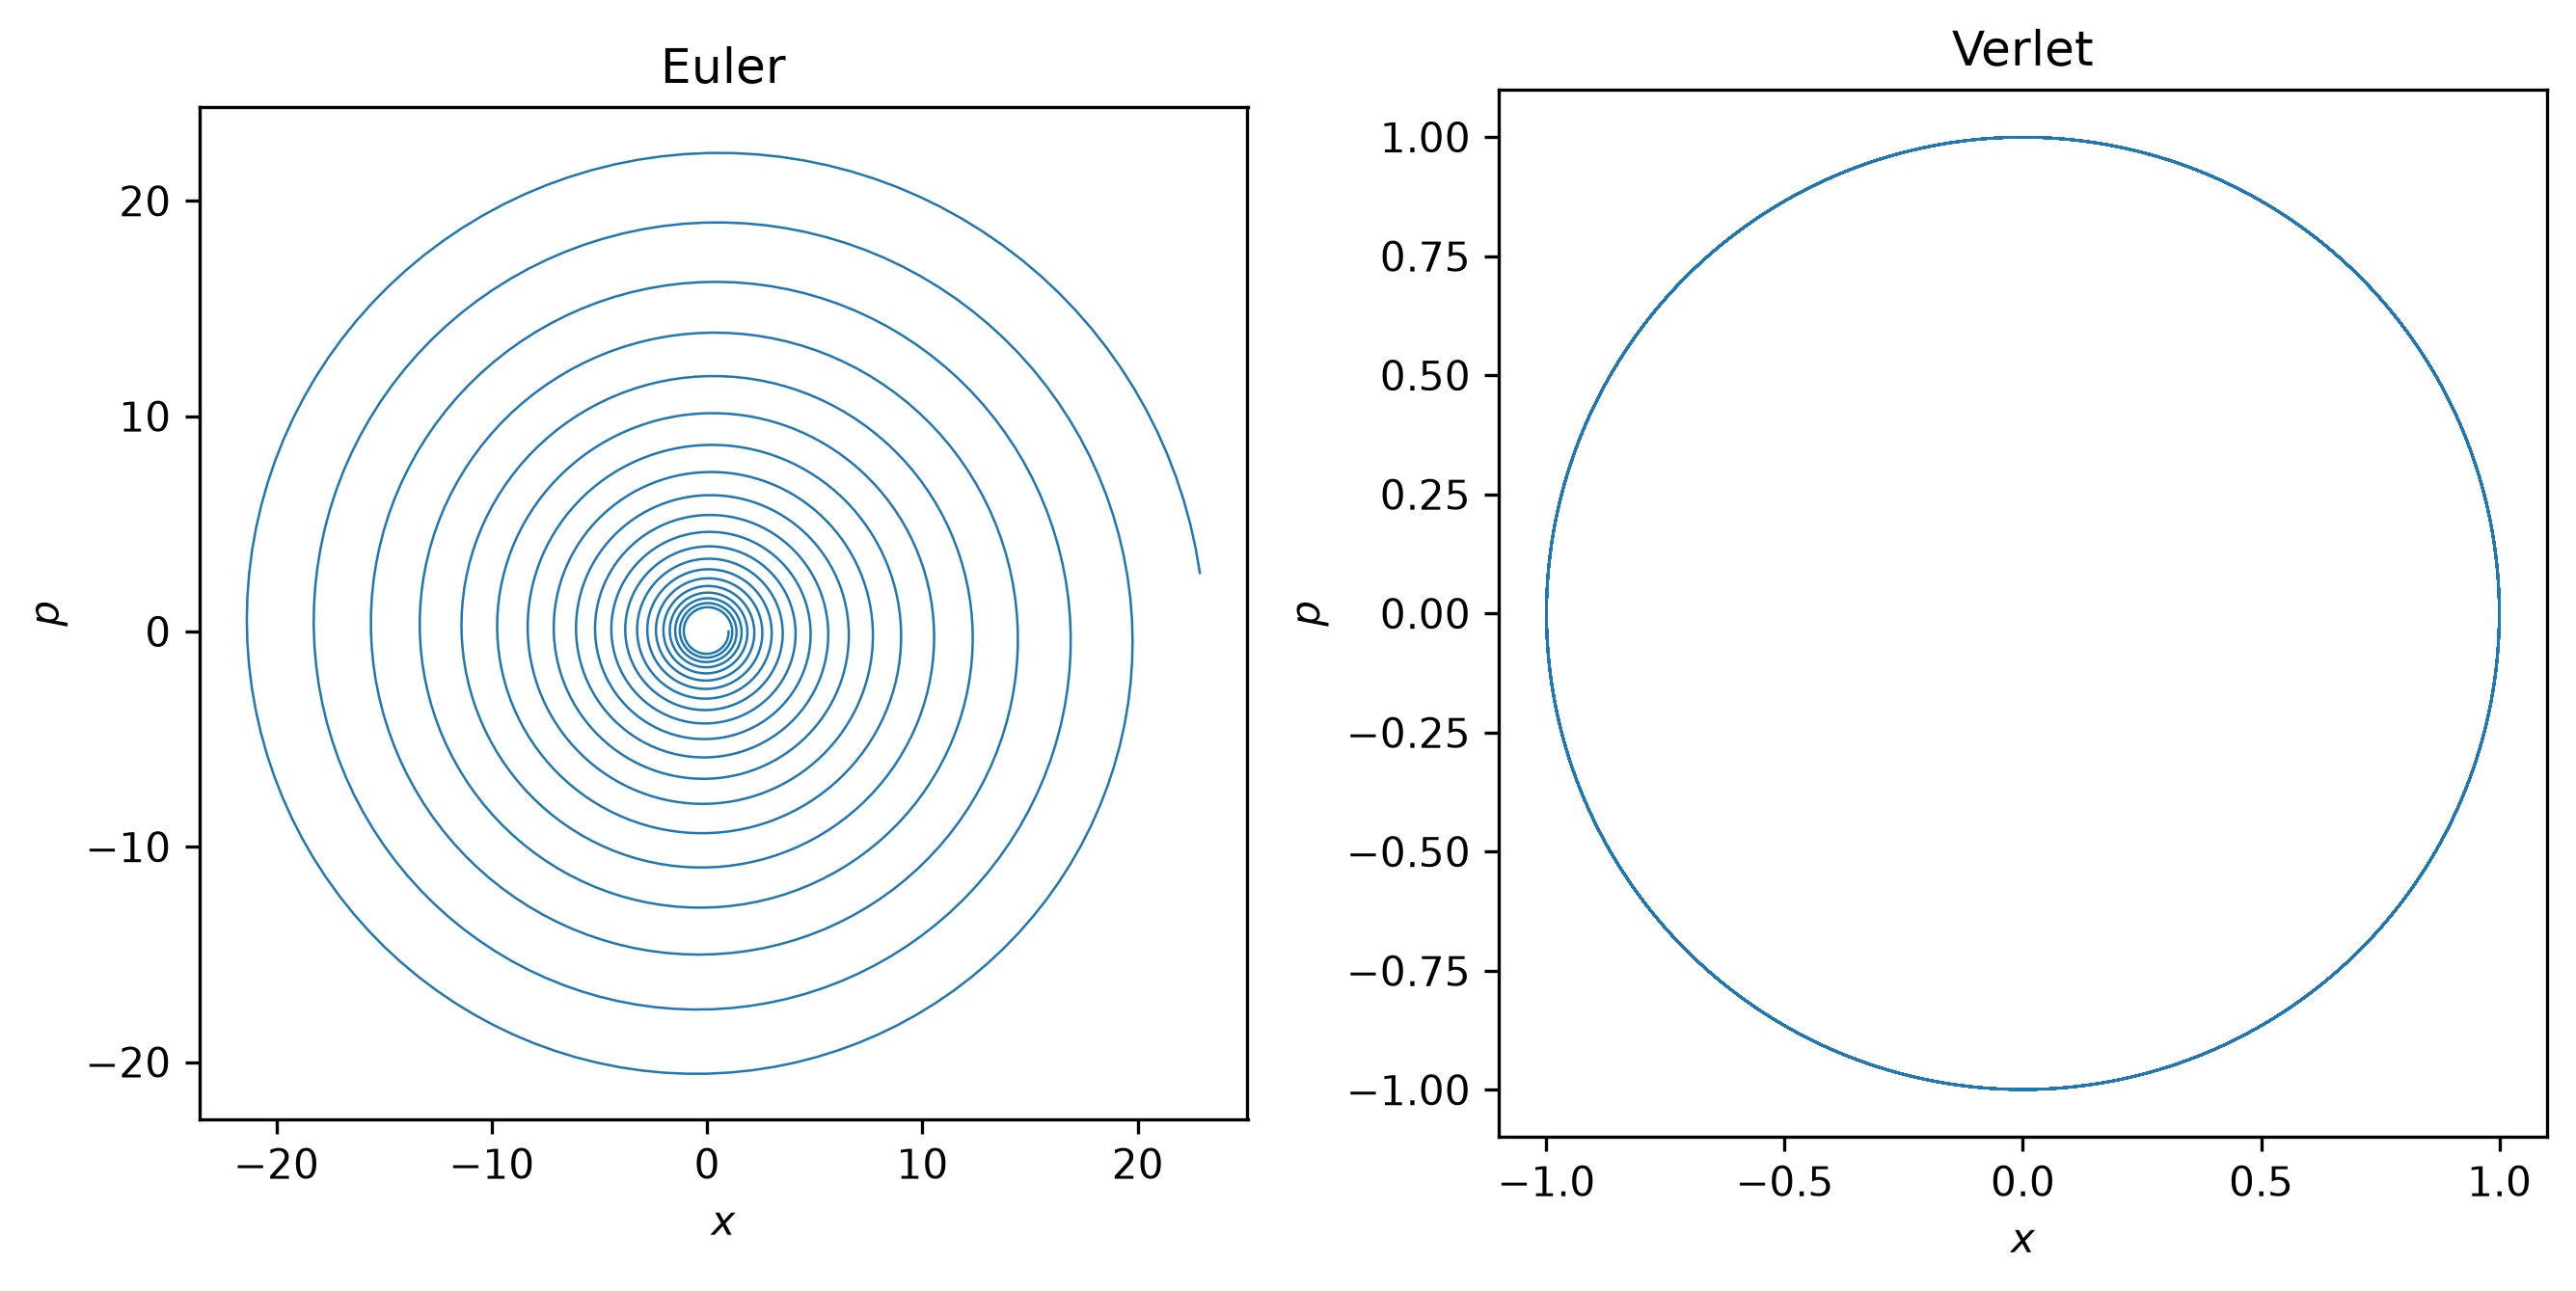
Figura 8: Trajetórias no espaço de fase durante 20 períodos. Euler explícito: espiral que se afasta da origem (a área não é preservada). Verlet: curva fechada, a elipse \(\tilde H_{\rm V} = \text{constante}\).
Por fim, o produto simplético Equação 13 de duas trajetórias numéricas, com condições iniciais \(\vec\chi_1 = (1, 0)^{\mathsf T}\) e \(\vec\chi_2 = (0, 1)^{\mathsf T}\). Pela Equação 17, um passo multiplica \(\Omega(\vec\chi_1, \vec\chi_2)\) por \(\det M\): os métodos simpléticos o conservam exatamente, o Euler explícito o multiplica por \((1 + \varepsilon^2)^n\) e o RK4 por \(|R(-i\varepsilon)|^{2n}\).
(Essencial) Verifique Equação 9 e prove Equação 10 por indução. A partir da matriz em Equação 11, mostre que \(\left(e^{tA}\right)^{\mathsf T}\Omega\,e^{tA} = \Omega\).
(Essencial) Mostre que \(M_{\rm SE}^{\mathsf T} Q_{\rm SE} M_{\rm SE} = Q_{\rm SE}\), com \(M_{\rm SE}\) em Equação 21, e conclua que \(\tilde H_{\rm SE}\) é conservado exatamente.
Mostre que \(M_{\rm V}^{\mathsf T} Q_{\rm V} M_{\rm V} = Q_{\rm V}\), com \(M_{\rm V}\) em Equação 24, e que os autovalores de \(M_{\rm V}\) ficam no círculo unitário se, e somente se, \(\omega\Delta t < 2\).
Calcule \(|R(-i\varepsilon)|^2\) para \(R(w) = 1 + w + w^2/2 + w^3/6 + w^4/24\) e obtenha \(1 - \varepsilon^6/72 + \varepsilon^8/576\).
Mostre que toda matriz real \(2\times 2\) com \(\det M = 1\) e \(M_{12} \neq 0\) satisfaz Equação 22. Escreva a matriz de rotação \(M_{\rm ex}(\varepsilon)\) como produto de três cisalhamentos e compare com \(M_{\rm V}\) de Equação 24.
O método de Euler implícito é \(\vec\chi_{n+1} = \vec\chi_n + \Delta t\, A\vec\chi_{n+1}\). Escreva sua matriz \(M(\varepsilon)\) nas variáveis adimensionais e mostre que \(H_{n+1} = H_n/(1 + \varepsilon^2)\). Como é a trajetória no espaço de fase?
Modifique o código para \(\Delta t = 0{,}5\) e \(\Delta t = 2{,}1\) e compare os quatro métodos. Explique o resultado do Verlet e do Euler simplético com Equação 25.
2 A cadeia de osciladores
Na Seção 1 estudamos um único oscilador. O campo da Aula 2 será o limite de muitos osciladores acoplados entre vizinhos. Nesta seção montamos esse sistema com um número finito \(N\) de partículas, escrevemos suas equações na forma matricial da Seção 1.2 e estudamos o seu modo de frequência zero. A solução das equações, pela diagonalização da matriz que acopla as partículas, é o assunto da Seção 3.
2.1 O modelo
Considere \(N \ge 3\) partículas de massa \(m\), dispostas ao longo de uma linha horizontal com espaçamento \(\Delta x\) e numeradas por \(j = 0, 1, \dots, N-1\). Veremos na Seção 2.2 que, partindo do repouso nas suas posições horizontais de equilíbrio, as partículas se movem apenas na vertical. A altura da partícula \(j\) em relação à posição de equilíbrio é \(h^j(t)\), e as \(N\) alturas formam o vetor coluna \[
\vec h \equiv \begin{pmatrix} h^0 & h^1 & \cdots & h^{N-1} \end{pmatrix}^{\mathsf T} \in \mathbb R^N .
\] Há dois tipos de mola, ambos de comprimento natural nulo:
entre as partículas vizinhas \(j\) e \(j+1\), uma mola de constante \(K\);
entre cada partícula e sua posição de equilíbrio, uma mola vertical de constante \(K_0\).
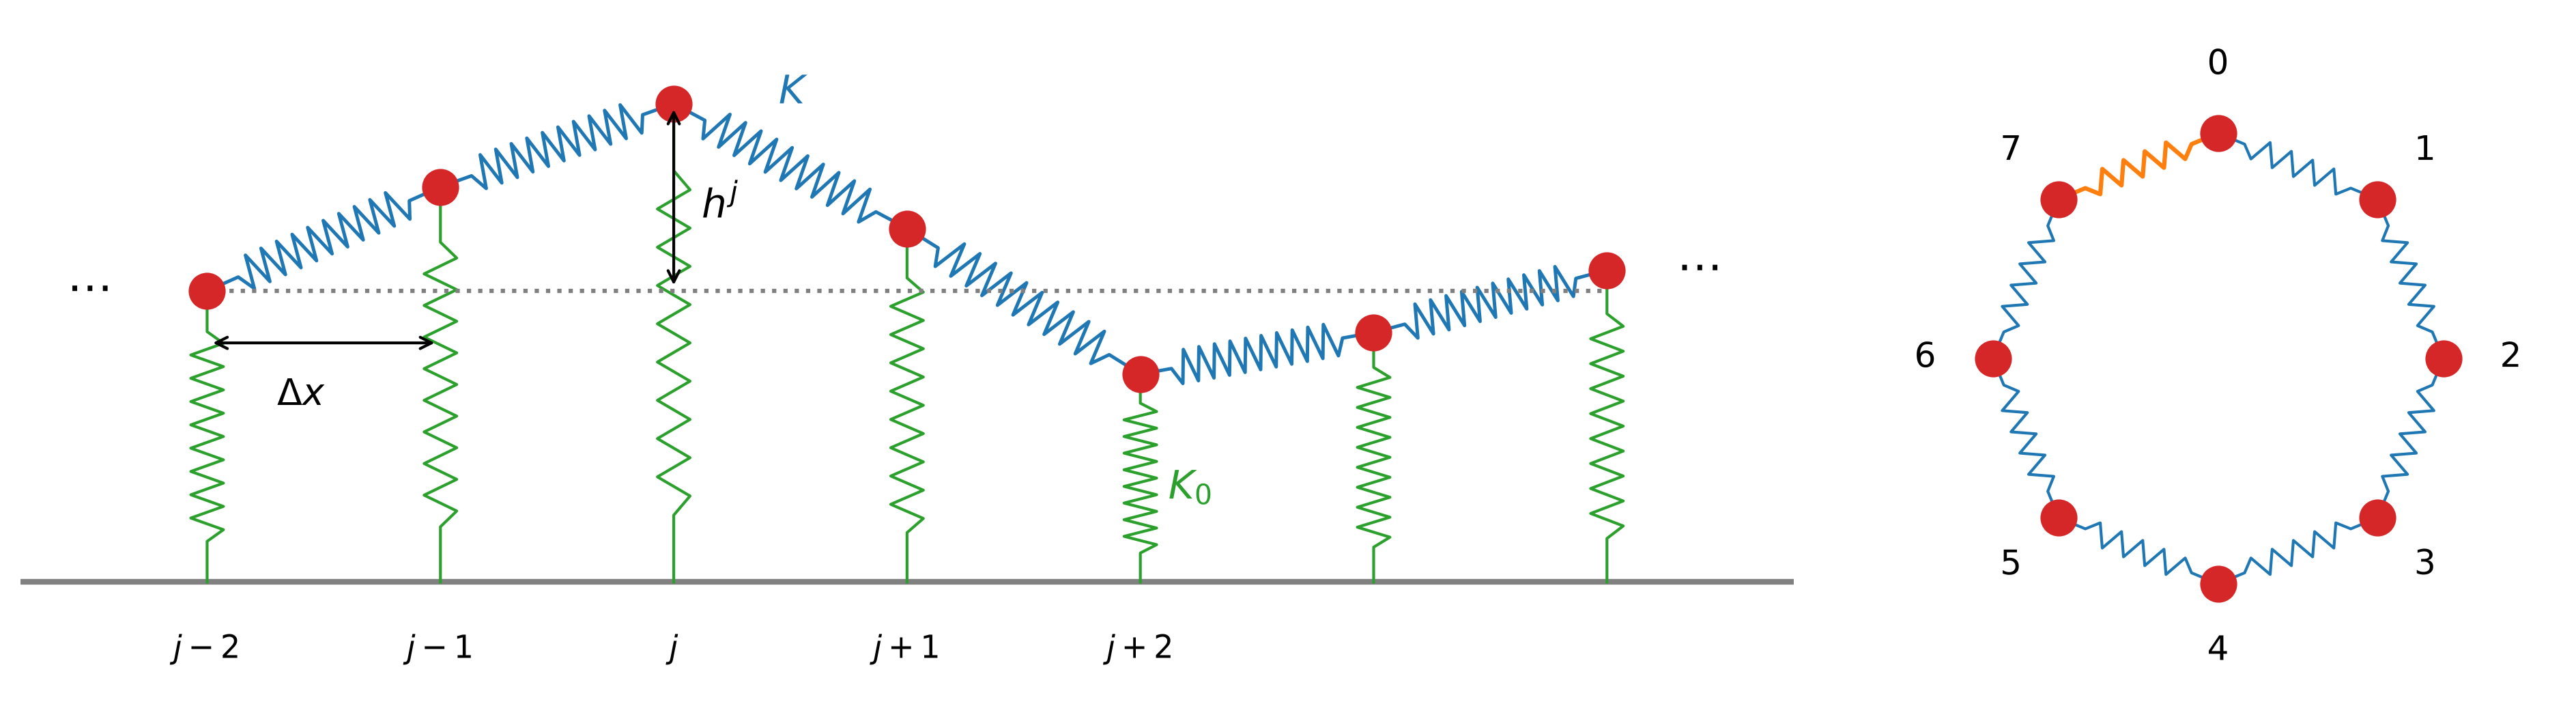
As condições de contorno são periódicas: a partícula \(N-1\) é ligada à partícula \(0\) por uma mola de constante \(K\), como se as partículas estivessem sobre um anel (Figura 9). Os índices são lidos módulo \(N\), isto é, \(h^{N} \equiv h^0\) e \(h^{-1} \equiv h^{N-1}\). Com essa condição todas as partículas têm dois vizinhos e nenhuma está numa extremidade.
Figura 9: Esquerda: um trecho da cadeia, com as molas de constante \(K\) entre vizinhas (azul), as molas de constante \(K_0\) que prendem cada partícula à sua posição de equilíbrio (verde, a linha pontilhada é \(h = 0\)) e o espaçamento horizontal \(\Delta x\). Direita: as \(N = 8\) partículas vistas como um anel; a mola entre as partículas \(N - 1 = 7\) e \(0\) (laranja) é a condição de contorno periódica.
2.2 Forças e equações de movimento
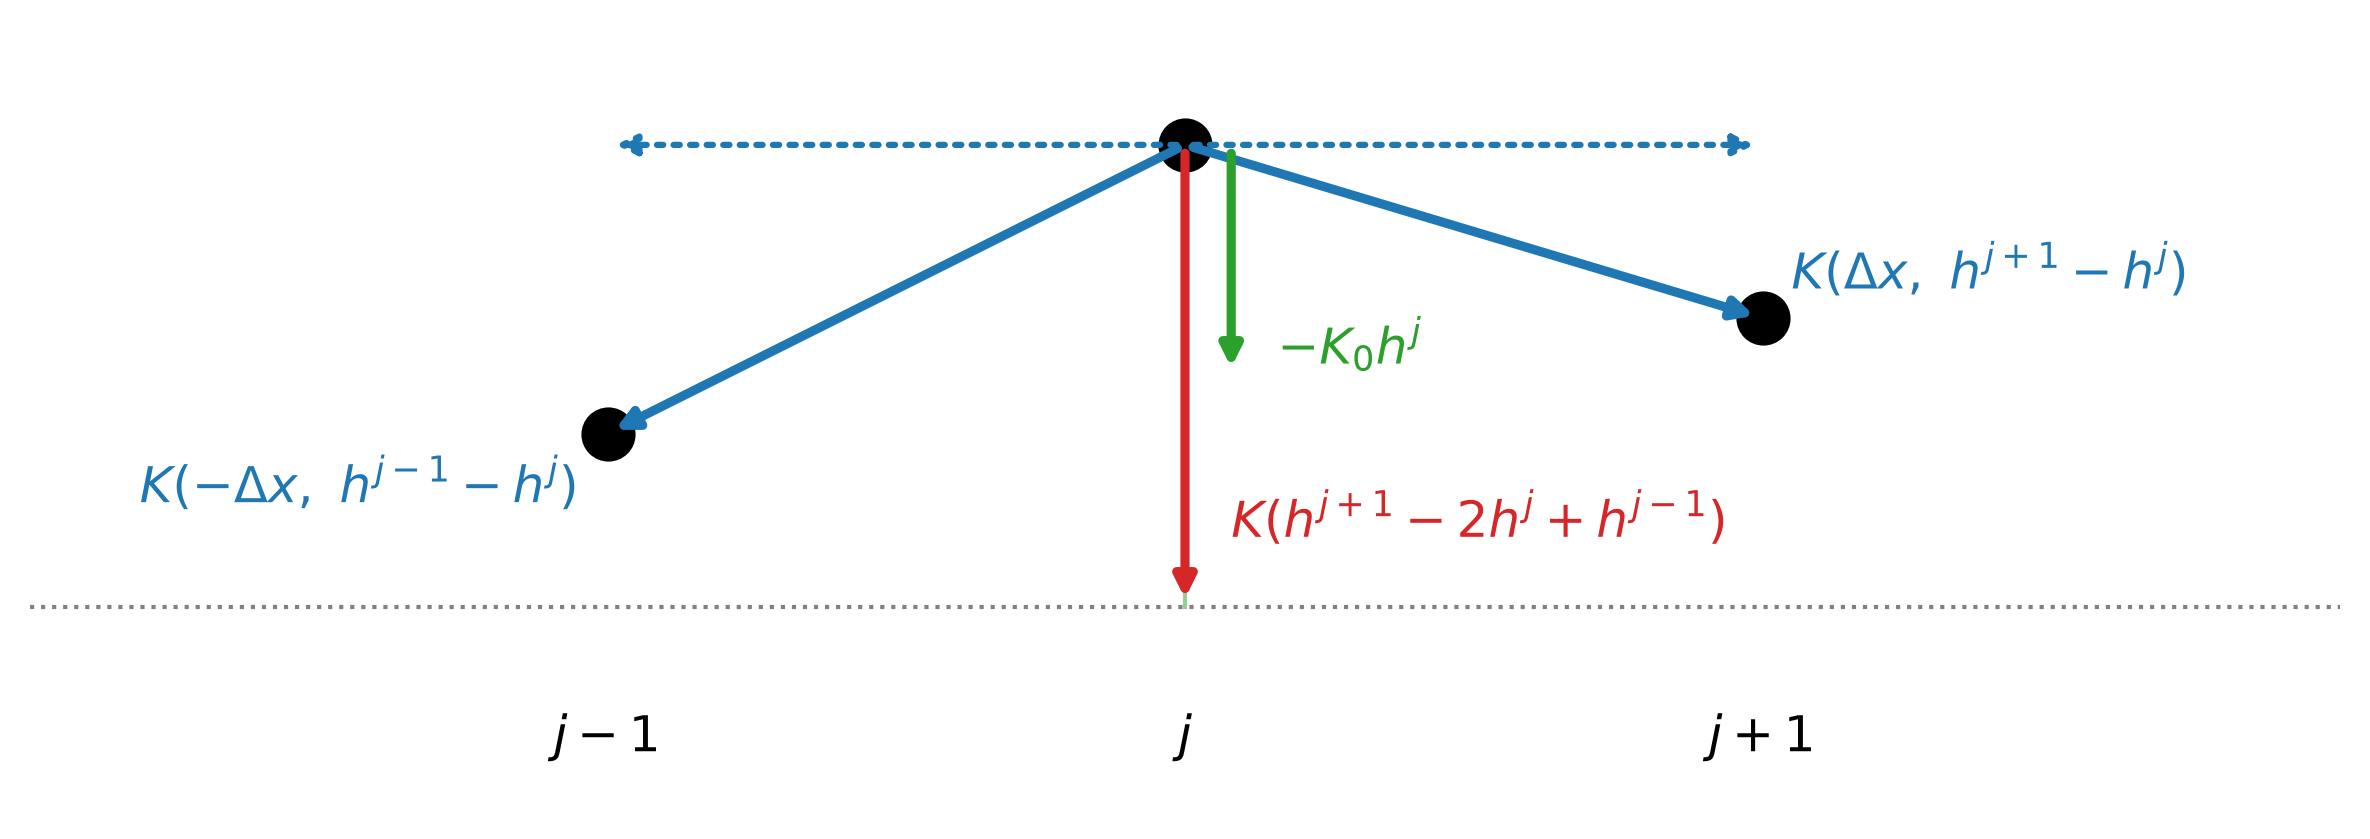
Uma mola de constante \(K\) e comprimento natural nulo exerce sobre cada extremidade uma força igual a \(K\) vezes o vetor que vai dessa extremidade até a outra. Suponha que as partículas estejam nas posições horizontais de equilíbrio, separadas por \(\Delta x\). Para a partícula \(j\), o vetor até a partícula \(j+1\) é \((\Delta x,\ h^{j+1} - h^j)\) e o vetor até a partícula \(j-1\) é \((-\Delta x,\ h^{j-1} - h^j)\) (Figura 10). As duas molas exercem juntas \[
K\begin{pmatrix} \Delta x \\ h^{j+1} - h^j \end{pmatrix}
+ K\begin{pmatrix} -\Delta x \\ h^{j-1} - h^j \end{pmatrix}
= \begin{pmatrix} 0 \\ K\left(h^{j+1} - h^j\right) + K\left(h^{j-1} - h^j\right) \end{pmatrix}.
\] As componentes horizontais, \(K\Delta x\) e \(-K\Delta x\), se cancelam quaisquer que sejam as alturas. A mola de constante \(K_0\) liga a partícula ao ponto de altura zero logo abaixo dela e exerce a força vertical \(-K_0 h^j\), sem componente horizontal. Se as partículas partem do repouso nas posições horizontais de equilíbrio, a força horizontal sobre cada uma é nula, a velocidade horizontal continua nula, e as posições horizontais não mudam: as partículas se movem apenas na vertical, como afirmado na Seção 2.1. A componente vertical é linear nas alturas sem nenhuma aproximação de pequenas amplitudes.
Figura 10: Forças sobre a partícula \(j\) para \(K = 1\), \(K_0 = 0{,}5\), \(\Delta x = 1\) e alturas \(h^{j-1} = 0{,}3\), \(h^j = 0{,}8\), \(h^{j+1} = 0{,}5\). As molas de constante \(K\) exercem \(K(\Delta x,\ h^{j+1} - h^j) = (1;\ -0{,}3)\) e \(K(-\Delta x,\ h^{j-1} - h^j) = (-1;\ -0{,}5)\) (azul); as componentes horizontais (pontilhadas) se cancelam e a soma é \((0;\ -0{,}8) = (0;\ K(h^{j+1} - 2h^j + h^{j-1}))\) (vermelho). A mola de constante \(K_0\) exerce \((0;\ -K_0h^j) = (0;\ -0{,}4)\) (verde).
A força da vizinha da direita, \(K(h^{j+1} - h^j)\), e a da vizinha da esquerda, \(K(h^{j-1} - h^j)\), somam \[
K\left(h^{j+1} - h^j\right) + K\left(h^{j-1} - h^j\right)
= K\Delta x\left(\frac{h^{j+1} - h^j}{\Delta x} - \frac{h^j - h^{j-1}}{\Delta x}\right)
= K\left(h^{j+1} - 2h^j + h^{j-1}\right).
\tag{29}\] O parêntese do meio é a inclinação da cadeia à direita da partícula \(j\) menos a inclinação à esquerda. Dividido por \(\Delta x\), é a aproximação usual da segunda derivada: a força das molas de constante \(K\) é proporcional à curvatura da cadeia. Ela aponta para cima quando \(h^j\) está abaixo da média das alturas vizinhas, \((h^{j+1} + h^{j-1})/2\), e para baixo quando está acima. Somando a mola de constante \(K_0\), a força vertical total sobre a partícula \(j\) é \[
F_j = K\left(h^{j+1} - 2h^j + h^{j-1}\right) - K_0\, h^j,
\tag{30}\] e a segunda lei de Newton para cada partícula é \[
m\ddot h^j = K\left(h^{j+1} - 2h^j + h^{j-1}\right) - K_0\, h^j,
\qquad j = 0, 1, \dots, N-1.
\tag{31}\] Dois casos particulares mostram o papel de cada mola.
Para \(K = 0\), cada partícula obedece a \(m\ddot h^j = -K_0 h^j\): são \(N\) osciladores independentes, cada um igual ao da Seção 1 com \(\kappa = K_0\) e frequência \(\sqrt{K_0/m}\).
Para \(K \neq 0\), a equação de \(h^j\) contém \(h^{j+1}\) e \(h^{j-1}\): os osciladores estão acoplados, e não é possível resolver a equação de uma partícula sem as outras.
No limite contínuo da Aula 2, a segunda diferença \(h^{j+1} - 2h^j + h^{j-1}\) dará \(\Delta x^2\,\partial^2\phi/\partial x^2\).
NotaMolas com comprimento natural \(\ell_0 \neq 0\)
Uma mola de comprimento natural \(\ell_0\) e comprimento \(d\) exerce a força \(K(d - \ell_0)\) na direção do vetor que liga as extremidades, isto é, \(K(1 - \ell_0/d)\) vezes esse vetor. Entre as partículas \(j\) e \(j+1\), \(d = \sqrt{\Delta x^2 + (h^{j+1}-h^j)^2}\), e a componente vertical da força sobre \(j\) é \(K(1 - \ell_0/d)(h^{j+1}-h^j)\). Como \(d = \Delta x + O\big((h^{j+1}-h^j)^2\big)\), na ordem linear nas alturas \[
K\left(1 - \frac{\ell_0}{\Delta x}\right)\left(h^{j+1} - h^j\right) = \frac{\tau}{\Delta x}\left(h^{j+1} - h^j\right),
\qquad
\tau \equiv K\left(\Delta x - \ell_0\right),
\] em que \(\tau\) é a tensão da mola na configuração de equilíbrio. As componentes horizontais, \(K(d - \ell_0)\,\Delta x/d\), se cancelam entre os dois vizinhos na mesma ordem, e as posições horizontais ficam fixas apenas nessa aproximação. Obtemos Equação 30 com \(K\) substituído por \(\tau/\Delta x\), agora válida apenas para pequenas inclinações \(|h^{j+1} - h^j| \ll \Delta x\): é o modelo de uma corda tensionada. Com \(\ell_0 = 0\) a mesma equação vale para qualquer inclinação.
2.3 O operador de translação
Para escrever Equação 31 em forma matricial, definimos o operador de translação\(T\), a matriz \(N \times N\) que desloca as componentes de um vetor em uma posição: \[
(T\vec h)^j \equiv h^{j+1},
\qquad\text{ou seja,}\qquad
T^j{}_k = \delta^{j+1}{}_{k},
\tag{32}\] com os índices lidos módulo \(N\). Para \(N = 4\), \[
T = \begin{pmatrix} 0 & 1 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \\ 1 & 0 & 0 & 0 \end{pmatrix},
\qquad
T\begin{pmatrix} h^0 \\ h^1 \\ h^2 \\ h^3 \end{pmatrix} = \begin{pmatrix} h^1 \\ h^2 \\ h^3 \\ h^0 \end{pmatrix}.
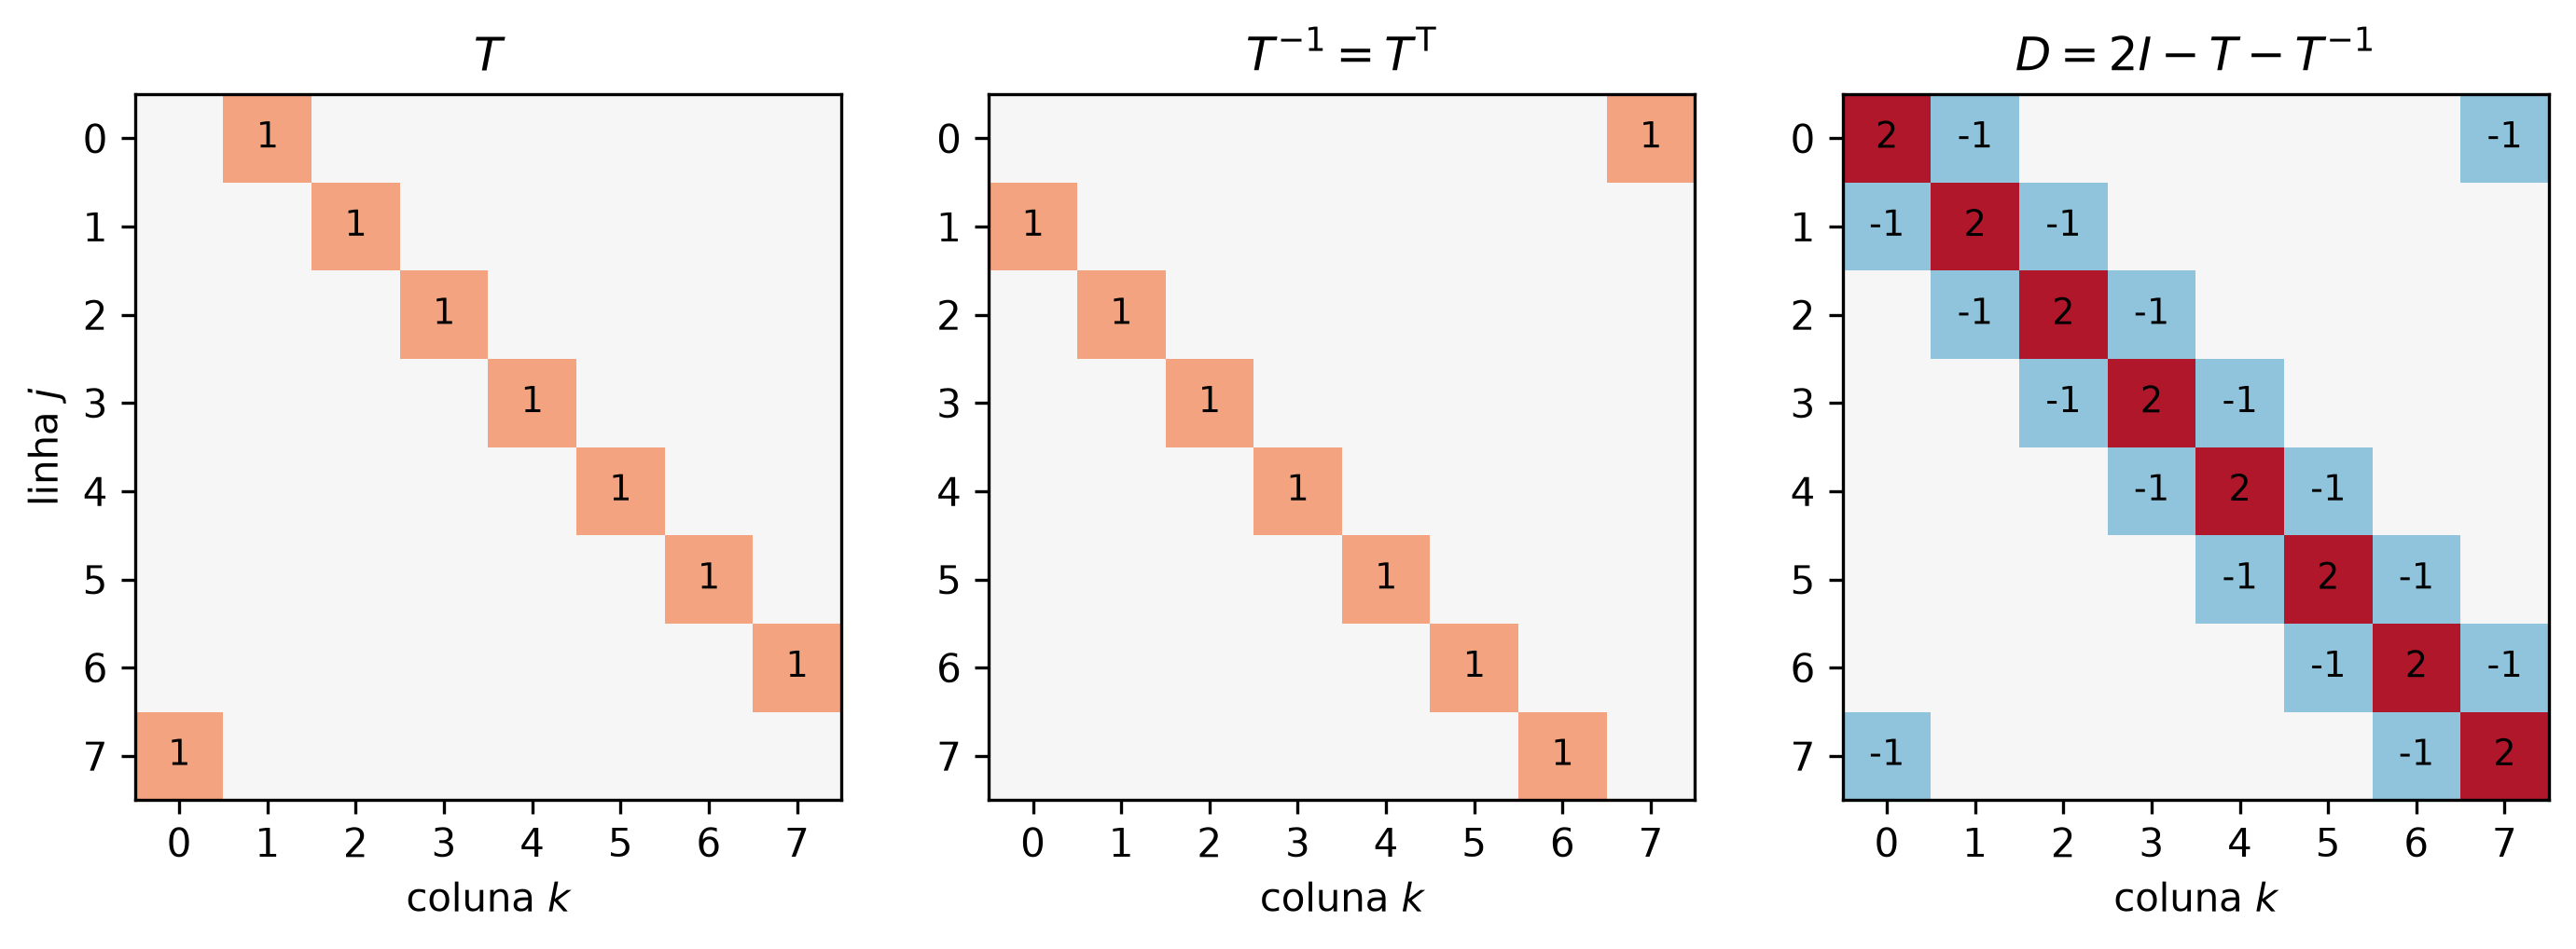
\] O \(1\) no canto inferior esquerdo é a condição periódica: \((T\vec h)^3 = h^4 = h^0\). Cada linha e cada coluna de \(T\) tem exatamente um elemento igual a \(1\) e os outros nulos: \(T\) é uma matriz de permutação. Daí seguem três propriedades.
\(T^{-1} = T^{\mathsf T}\), e \((T^{-1}\vec h)^j = h^{j-1}\): a inversa desloca no sentido contrário.
\(T^N = I\): \(N\) deslocamentos de uma posição voltam ao vetor original.
\(T\) preserva o produto escalar: \((T\vec h)^{\mathsf T}(T\vec g) = \vec h^{\mathsf T}\vec g\) para quaisquer \(\vec h, \vec g \in \mathbb R^N\).
Com \(T\), as forças sobre todas as partículas se escrevem de uma vez. A força da vizinha da direita sobre a partícula \(j\) é \(K(h^{j+1} - h^j) = K(T\vec h - \vec h)^j\), e a da vizinha da esquerda é \(K(h^{j-1} - h^j) = K(T^{-1}\vec h - \vec h)^j\). Com o vetor das forças \(\vec F \equiv (F_0, \dots, F_{N-1})^{\mathsf T}\), Equação 30 é \[
\vec F = K\left(T\vec h - \vec h\right) + K\left(T^{-1}\vec h - \vec h\right) - K_0\,\vec h
= -\left(KD + K_0 I\right)\vec h,
\qquad
D \equiv 2I - T - T^{-1}.
\tag{33}\] A soma das duas primeiras parcelas é a segunda diferença Equação 29, \((T\vec h)^j - 2h^j + (T^{-1}\vec h)^j = -(D\vec h)^j\). Para \(N = 5\), \[
D = \begin{pmatrix}
2 & -1 & 0 & 0 & -1 \\
-1 & 2 & -1 & 0 & 0 \\
0 & -1 & 2 & -1 & 0 \\
0 & 0 & -1 & 2 & -1 \\
-1 & 0 & 0 & -1 & 2
\end{pmatrix}.
\] A matriz \(-D\) é o Laplaciano discreto com condições periódicas. Como \((T^{-1})^{\mathsf T} = T\), a matriz \(D\) é simétrica. As \(N\) equações Equação 31 se reduzem a uma equação matricial: \[
m\ddot{\vec h} = \vec F = -\left(KD + K_0 I\right) \vec h.
\tag{34}\]
Figura 11: As matrizes \(T\), \(T^{-1}\) e \(D\) para \(N = 8\), com os elementos não nulos escritos nas casas. Os elementos nos cantos superior direito e inferior esquerdo vêm da mola entre as partículas \(N - 1\) e \(0\).
No numpy, a translação de um vetor é a função np.roll: np.roll(h, -1)[j] é h[j + 1], com o índice lido módulo \(N\). Então np.roll(h, -1) é \(T\vec h\) e np.roll(h, 1) é \(T^{-1}\vec h\), e a força Equação 30 pode ser calculada sem montar nenhuma matriz. Conferimos com a matriz \(T\) montada explicitamente:
N =8T = np.roll(np.eye(N), 1, axis=1)h_teste = np.arange(N, dtype=float) **2print("h =", h_teste)print("T h =", T @ h_teste)print("np.roll(h,-1) =", np.roll(h_teste, -1))print("T^N == I:", np.allclose(np.linalg.matrix_power(T, N), np.eye(N)),"; T^-1 == T^T:", np.allclose(np.linalg.inv(T), T.T))
A energia de uma mola de comprimento natural nulo é \(K/2\) vezes o quadrado do seu comprimento. Para a mola entre \(j\) e \(j+1\) ela vale \((K/2)\left[\Delta x^2 + (h^{j+1} - h^j)^2\right]\); o termo \(\Delta x^2\) é constante e não contribui para as forças. A energia potencial da cadeia é \[
V(\vec h) \equiv \frac{K}{2}\sum_{j=0}^{N-1}\left(h^{j+1} - h^j\right)^2 + \frac{K_0}{2}\sum_{j=0}^{N-1}\left(h^j\right)^2 .
\tag{35}\] Para escrevê-la com \(D\), expandimos o quadrado: \[
\sum_{j}\left(h^{j+1} - h^j\right)^2
= \sum_j \left(h^{j+1}\right)^2 - 2\sum_j h^{j+1}h^j + \sum_j \left(h^j\right)^2 .
\] Pela periodicidade, \(\sum_j (h^{j+1})^2 = \sum_j (h^j)^2\) (são os mesmos \(N\) termos em outra ordem), e \(\sum_j h^{j+1}h^j = \sum_j h^j h^{j-1}\) (trocando \(j\) por \(j - 1\)). Escrevendo \(2\sum_j h^{j+1}h^j\) como \(\sum_j h^jh^{j+1} + \sum_j h^jh^{j-1}\), \[
\sum_{j}\left(h^{j+1} - h^j\right)^2
= \sum_j h^j\left(2h^j - h^{j+1} - h^{j-1}\right)
= \sum_j h^j (D\vec h)^j
= \vec h^{\mathsf T} D\, \vec h,
\] e portanto \[
V(\vec h) = \frac12\, \vec h^{\mathsf T}\left(KD + K_0 I\right) \vec h .
\] A força é menos o gradiente de \(V\). A altura \(h^j\) aparece nos termos \(j-1\) e \(j\) da primeira soma de Equação 35 e no termo \(j\) da segunda: \[
\frac{\partial V}{\partial h^j} = K\left(h^j - h^{j-1}\right) - K\left(h^{j+1} - h^j\right) + K_0 h^j = -F_j ,
\] com \(F_j\) dado por Equação 30. Com os momentos \(p_j \equiv m\dot h^j\), reunidos no vetor \(\vec p \equiv (p_0, \dots, p_{N-1})^{\mathsf T}\), a Hamiltoniana é \[
H(\vec h, \vec p) \equiv \sum_{j=0}^{N-1}\frac{p_j^2}{2m} + \frac12\, \vec h^{\mathsf T}\left(KD + K_0 I\right) \vec h ,
\tag{36}\] e as equações de Hamilton, \(\dot h^j = \partial H/\partial p_j = p_j/m\) e \(\dot p_j = -\partial H/\partial h^j = F_j\), reproduzem Equação 31.
Forma matricial. Como na Seção 1.2, reunimos as \(N\) alturas e os \(N\) momentos em um vetor do espaço de fase, agora de dimensão \(2N\), e as \(2N\) derivadas parciais de \(H\) no gradiente: \[
\vec\chi \equiv \begin{pmatrix} h^0 & \cdots & h^{N-1} & p_0 & \cdots & p_{N-1} \end{pmatrix}^{\mathsf T}
= \begin{pmatrix} \vec h \\ \vec p \end{pmatrix},
\qquad
\vec\partial H \equiv \begin{pmatrix} \dfrac{\partial H}{\partial h^0} & \cdots & \dfrac{\partial H}{\partial h^{N-1}} & \dfrac{\partial H}{\partial p_0} & \cdots & \dfrac{\partial H}{\partial p_{N-1}} \end{pmatrix}^{\mathsf T}
= \begin{pmatrix} \left(KD + K_0 I\right)\vec h \\ \vec p/m \end{pmatrix}.
\] As equações de Hamilton são de novo \(\dot{\vec\chi} = \Omega\,\vec\partial H\): a matriz simplética troca o bloco das derivadas em relação às alturas com o bloco das derivadas em relação aos momentos, com um sinal, \[
\Omega = \begin{pmatrix} 0 & I \\ -I & 0 \end{pmatrix},
\qquad\text{por exemplo, para } N = 2,\qquad
\Omega = \begin{pmatrix} 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \\ -1 & 0 & 0 & 0 \\ 0 & -1 & 0 & 0 \end{pmatrix},
\] com blocos \(N \times N\). A Hamiltoniana é \(H = \frac12\vec\chi^{\mathsf T}\mathsf H\,\vec\chi\), \(\vec\partial H = \mathsf H\vec\chi\), e \[
\dot{\vec\chi} = \Omega\,\mathsf H\, \vec\chi \equiv A\vec\chi,
\qquad
\mathsf H = \begin{pmatrix} KD + K_0 I & 0 \\ 0 & I/m \end{pmatrix},
\qquad
A = \begin{pmatrix} 0 & I/m \\ -\left(KD + K_0 I\right) & 0 \end{pmatrix}.
\tag{37}\] É a forma Equação 6 do oscilador isolado, com o número \(\kappa\) substituído pela matriz \(KD + K_0 I\). A demonstração de que o produto simplético \(\Omega(\vec\chi_1, \vec\chi_2) = \vec\chi_1^{\mathsf T}\Omega\,\vec\chi_2\) é conservado usou apenas \(A = \Omega\mathsf H\) com \(\mathsf H\) simétrica (Equação 14), e vale aqui sem mudanças. A diferença está no quadrado de \(A\): \[
A^2 = -\begin{pmatrix} \left(KD + K_0 I\right)/m & 0 \\ 0 & \left(KD + K_0 I\right)/m \end{pmatrix}.
\] Para o oscilador isolado \(A^2 = -(\kappa/m) I\) era um múltiplo da identidade, e a série de \(e^{tA}\) se somava em senos e cossenos. Aqui \(A^2\) envolve a matriz \(KD + K_0 I\), que acopla as partículas. Na Seção 3 encontraremos uma base em que essa matriz é diagonal; nessa base a cadeia se separa em \(N\) osciladores independentes, e a série se soma como na Seção 1.3.2.
2.5 O modo zero: um campo sem massa não tem valor preferido
Considere primeiro \(K_0 = 0\). A energia potencial Equação 35 depende então apenas das diferenças \(h^{j+1} - h^j\), e \(H\) não muda quando todas as alturas são deslocadas pela mesma quantidade \(\beta\), \(h^j \to h^j + \beta\) para todo \(j\). Para escrever esse deslocamento com vetores, definimos o vetor de \(N\) componentes iguais a \(1\), \[
\vec 1 \equiv \begin{pmatrix} 1 & 1 & \cdots & 1 \end{pmatrix}^{\mathsf T} \in \mathbb R^N,
\] que representa a configuração em que todas as partículas estão na altura \(1\). O deslocamento é \[
\vec h \to \vec h + \beta\,\vec 1,
\] com \(\beta\) real. Nenhuma altura é preferida pela dinâmica: só as diferenças de altura entram nas equações. O produto escalar com \(\vec 1\) soma as componentes de um vetor, \(\vec 1^{\mathsf T}\vec h = \sum_j h^j\). Em termos de \(D\), cada linha de \(D\) soma \(2 - 1 - 1 = 0\), logo \[
D\,\vec 1 = 0 :
\]\(\vec 1\) é autovetor de \(D\) com autovalor zero. Como \(\vec h^{\mathsf T}D\vec h = \sum_j (h^{j+1} - h^j)^2 \ge 0\), com igualdade somente quando todas as alturas são iguais, \(D\) é positiva semidefinida e os múltiplos de \(\vec 1\) são os únicos vetores com \(D\vec h = 0\).
A essa simetria corresponde uma quantidade conservada. O momento total \[
P \equiv \sum_{j=0}^{N-1} p_j = \vec 1^{\mathsf T}\vec p
\] varia com a soma das forças: \[
\dot P = \sum_j F_j
= K\sum_j\left(h^{j+1} - 2h^j + h^{j-1}\right) - K_0\sum_j h^j
= -K_0\sum_j h^j .
\tag{38}\] A primeira soma é nula porque cada \(h^j\) aparece nela três vezes, com coeficientes \(1\), \(-2\) e \(1\): as molas de constante \(K\) exercem apenas forças internas, que se cancelam aos pares. Em forma vetorial, \(\vec 1^{\mathsf T}D = (D\vec 1)^{\mathsf T} = 0\), pois \(D\) é simétrica.
A altura média e o momento por partícula. Dividindo por \(N\), definimos \[
\bar h \equiv \frac1N\sum_{j=0}^{N-1} h^j = \frac{\vec 1^{\mathsf T}\vec h}{N},
\qquad
\bar p \equiv \frac1N\sum_{j=0}^{N-1} p_j = \frac{P}{N}.
\] Como as massas são iguais, \(\bar h\) é a altura do centro de massa. A média das equações de Hamilton \(\dot h^j = p_j/m\) e de Equação 38 dá \[
\dot{\bar h} = \frac{\bar p}{m},
\qquad
\dot{\bar p} = -K_0\,\bar h .
\tag{39}\] Têm a forma das equações de Hamilton Equação 3 de um único oscilador de massa \(m\) e constante de mola \(\kappa = K_0\), para o par \((\bar h, \bar p)\). Elas não contêm nenhuma outra combinação das alturas ou dos momentos: o par \((\bar h, \bar p)\) evolui desacoplado do resto da cadeia, qualquer que seja o movimento das partículas. Os dois casos são:
\(K_0 = 0\).\(\dot{\bar p} = 0\), o momento total é conservado, e \[
\bar h(t) = \bar h(0) + \frac{\bar p}{m}\,t .
\] O centro de massa se move como uma partícula livre: é um modo de frequência zero. Qualquer valor de \(\bar h\) é uma configuração de equilíbrio, e um momento total \(P \neq 0\) desloca a cadeia inteira sem limite.
\(K_0 > 0\). A mola de constante \(K_0\) torna \(\vec h = 0\) a configuração de equilíbrio, \(P\) deixa de ser conservado, e pela Equação 12 com \(\kappa = K_0\), \[
\bar h(t) = \bar h(0)\cos\left(\sqrt{K_0/m}\;t\right) + \frac{\bar p(0)}{\sqrt{mK_0}}\sin\left(\sqrt{K_0/m}\;t\right) .
\]
No limite contínuo da Aula 2, a constante \(K_0\) dará o termo de massa da equação de Klein–Gordon, e a cadeia com \(K_0 = 0\) dará um campo sem massa. O título desta seção resume o caso \(K_0 = 0\): o campo não tem um valor preferido, e a origem \(\vec h = 0\) não é distinguida pela dinâmica.
A relação entre a simetria e a quantidade conservada é o teorema de Noether. Com o parêntese de Poisson \[
\{f, g\} \equiv \sum_{j=0}^{N-1}\left(\frac{\partial f}{\partial h^j}\frac{\partial g}{\partial p_j} - \frac{\partial f}{\partial p_j}\frac{\partial g}{\partial h^j}\right),
\] as equações de Hamilton são \(\dot f = \{f, H\}\) para qualquer função \(f(\vec h, \vec p)\), e \(\{h^j, P\} = 1\) para todo \(j\): o fluxo gerado por \(P\) desloca todas as alturas pela mesma quantidade. Então \(\dot P = \{P, H\}\) é a variação de \(H\) sob esse deslocamento, com o sinal trocado, e é nula exatamente quando \(H\) é invariante por \(\vec h \to \vec h + \beta\,\vec 1\).
2.6 Simulação
A força Equação 30 é calculada com np.roll e a integração usa a função passo_verlet da Seção 1.4.8, agora com h, p e a força como vetores de \(N\) componentes.
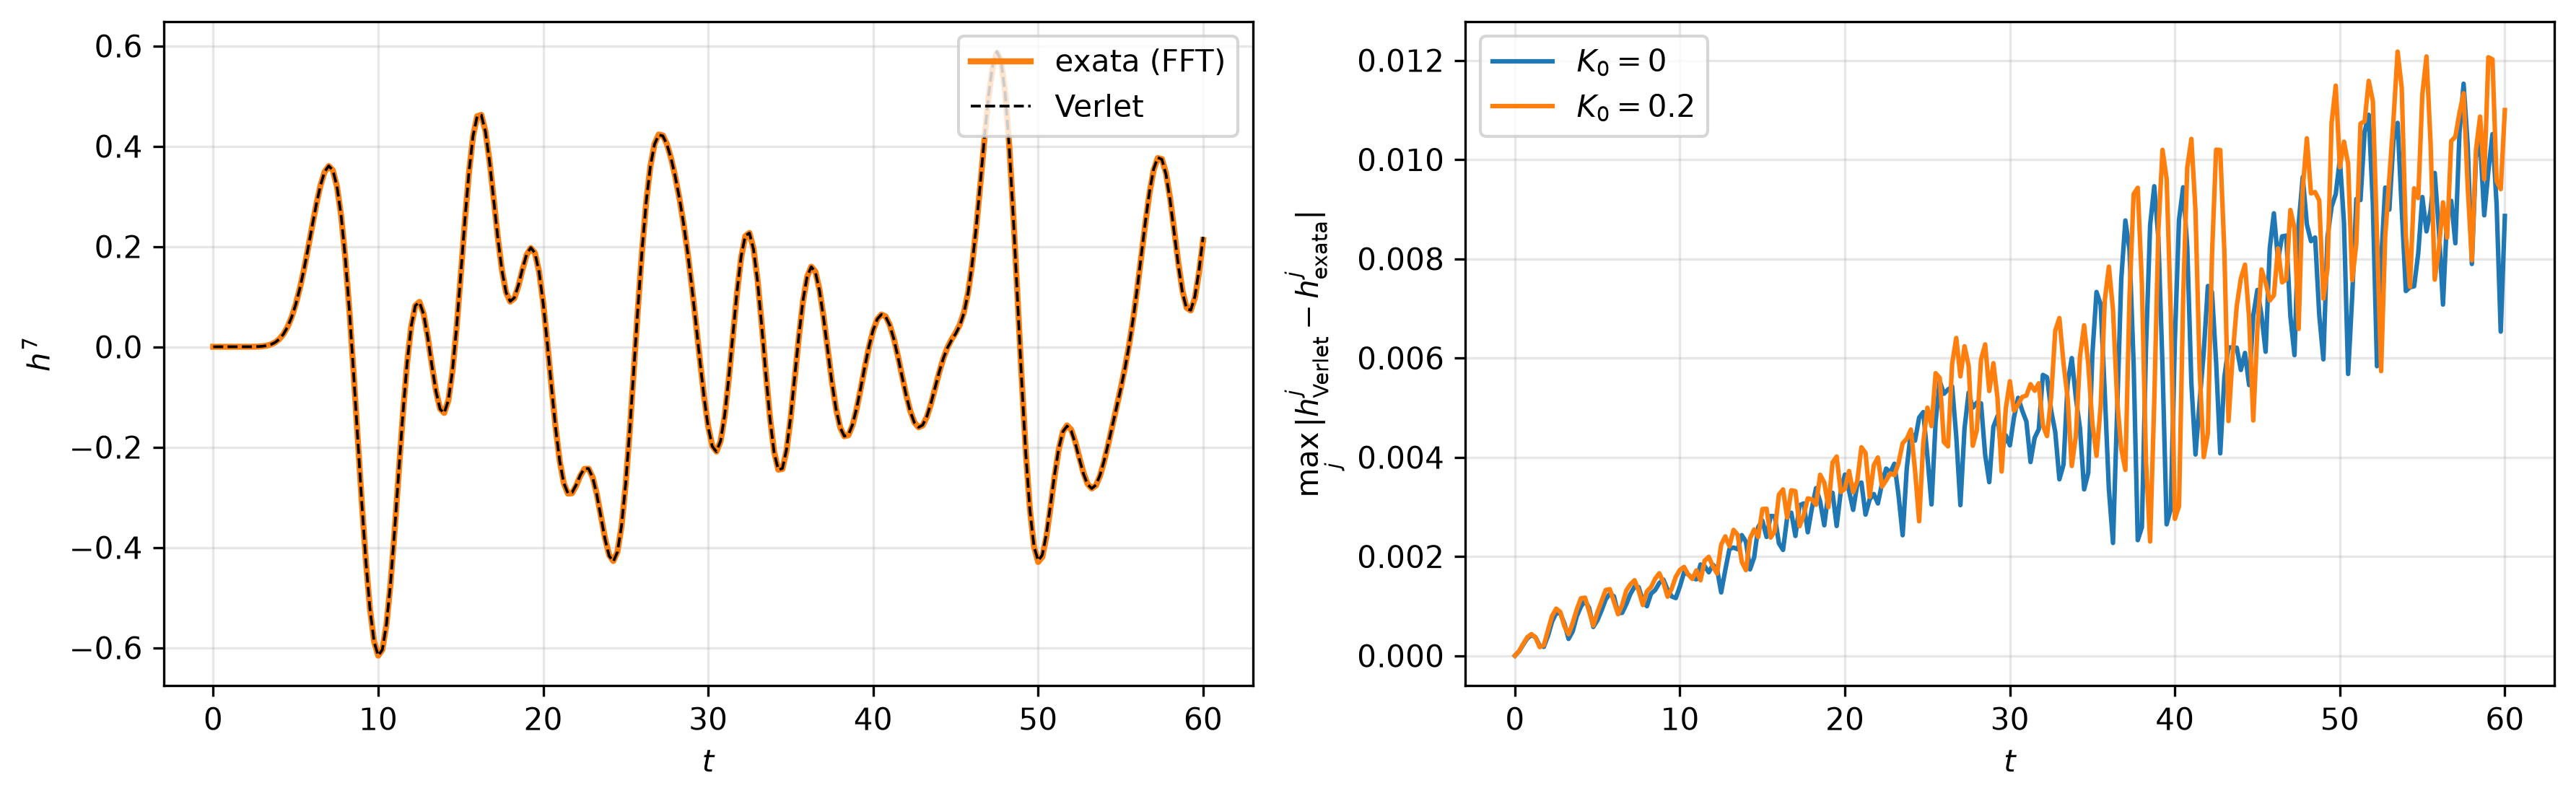
def forca_cadeia(h, K, K0):return K * (np.roll(h, -1) -2* h + np.roll(h, 1)) - K0 * hdef energia_cadeia(h, p, m, K, K0): cinetica = np.sum(p**2, axis=-1) / (2* m) molas_K =0.5* K * np.sum((np.roll(h, -1, axis=-1) - h) **2, axis=-1) molas_K0 =0.5* K0 * np.sum(h**2, axis=-1)return cinetica + molas_K + molas_K0def simula_cadeia(h0, p0, m, K, K0, dt, n_passos, a_cada=1):"""Integra a cadeia com Verlet e guarda o estado a cada `a_cada` passos.""" F =lambda h: forca_cadeia(h, K, K0) h, p = h0.copy(), p0.copy() hs, ps = [h.copy()], [p.copy()]for n inrange(1, n_passos +1): h, p = passo_verlet(F, h, p, dt, m)if n % a_cada ==0: hs.append(h.copy()) ps.append(p.copy()) t = dt * a_cada * np.arange(len(hs))return t, np.array(hs), np.array(ps)
Usamos \(N = 15\), \(m = K = 1\) e a condição inicial: a partícula \(0\) deslocada para \(h^0 = 1\), as partículas \(1\) e \(2\) com velocidade \(0{,}5\) e as demais em repouso na posição de equilíbrio. O momento total é \(P = 1\), isto é, \(\bar p = 1/15\), e a altura média inicial é \(\bar h(0) = 1/15\). Comparamos \(K_0 = 0\) com \(K_0 = 0{,}2\) (\(\sqrt{K_0/m} = 0{,}447\)). As frequências da cadeia não passam de \(\sqrt{(4K + K_0)/m} = 2{,}05\) (Seção 3.4); com \(\Delta t = 0{,}05\) o produto \(\omega\Delta t\) fica abaixo de \(0{,}11\), longe do limite de estabilidade Equação 25 do Verlet.
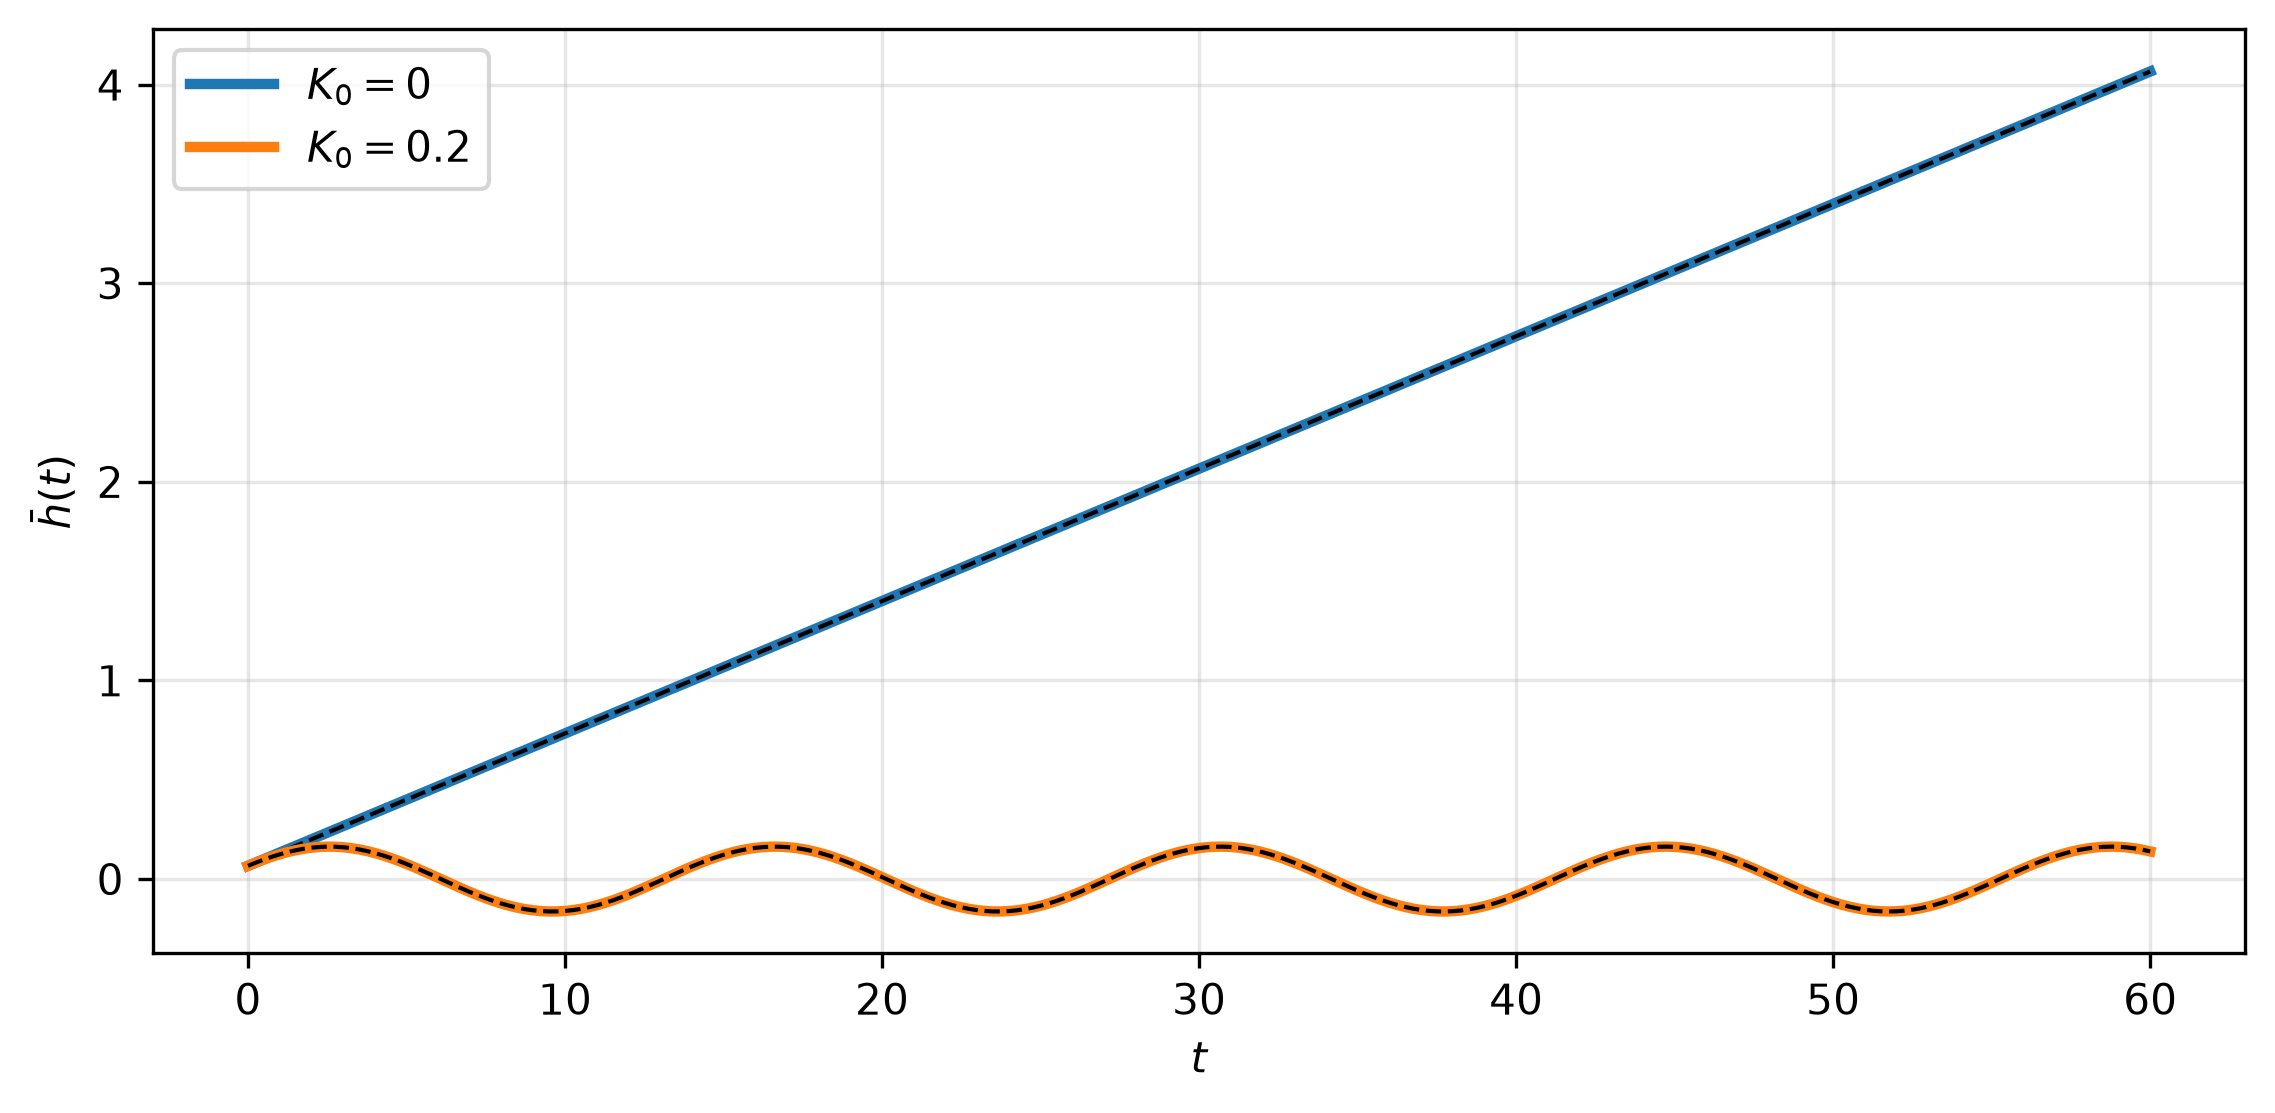
K0 = 0.0: max |E - E0|/E0 = 1.43e-03, max |P - P0| = 4.66e-15, max |hbar - previsto| = 1.33e-14, hbar(60) = 4.0667
K0 = 0.2: max |E - E0|/E0 = 1.49e-03, max |P - P0| = 2.10e+00, max |hbar - previsto| = 8.11e-05, hbar(60) = 0.1392
Com \(K_0 = 0\) o momento total e a reta \(\bar h(0) + \bar p\,t/m\) são reproduzidos até o erro de arredondamento: a cada meio passo do Verlet a soma das forças é exatamente zero (Seção 2.7, exercício 4). Com \(K_0 = 0{,}2\) o momento total varia, e a altura média segue Equação 39 com o erro de fase do Verlet para \(\sqrt{K_0/m}\,\Delta t = 0{,}022\).
Figura 12: Altura média \(\bar h(t)\) da cadeia (\(N = 15\), \(m = K = 1\), \(P(0) = 1\), \(\bar h(0) = 1/15\)). Com \(K_0 = 0\), \(\bar h\) cresce linearmente até \(4{,}07\) em \(t = 60\) e coincide com a reta \(\bar h(0) + \bar p\, t/m\) (tracejada), com diferença máxima \(1{,}3\times 10^{-14}\). Com \(K_0 = 0{,}2\), \(\bar h\) oscila com frequência \(\sqrt{K_0/m} = 0{,}447\) e coincide com \(\bar h(0)\cos(\sqrt{K_0/m}\,t) + \bar p(0)\sin(\sqrt{K_0/m}\,t)/\sqrt{mK_0}\) (tracejada), com diferença máxima \(8{,}1\times 10^{-5}\).
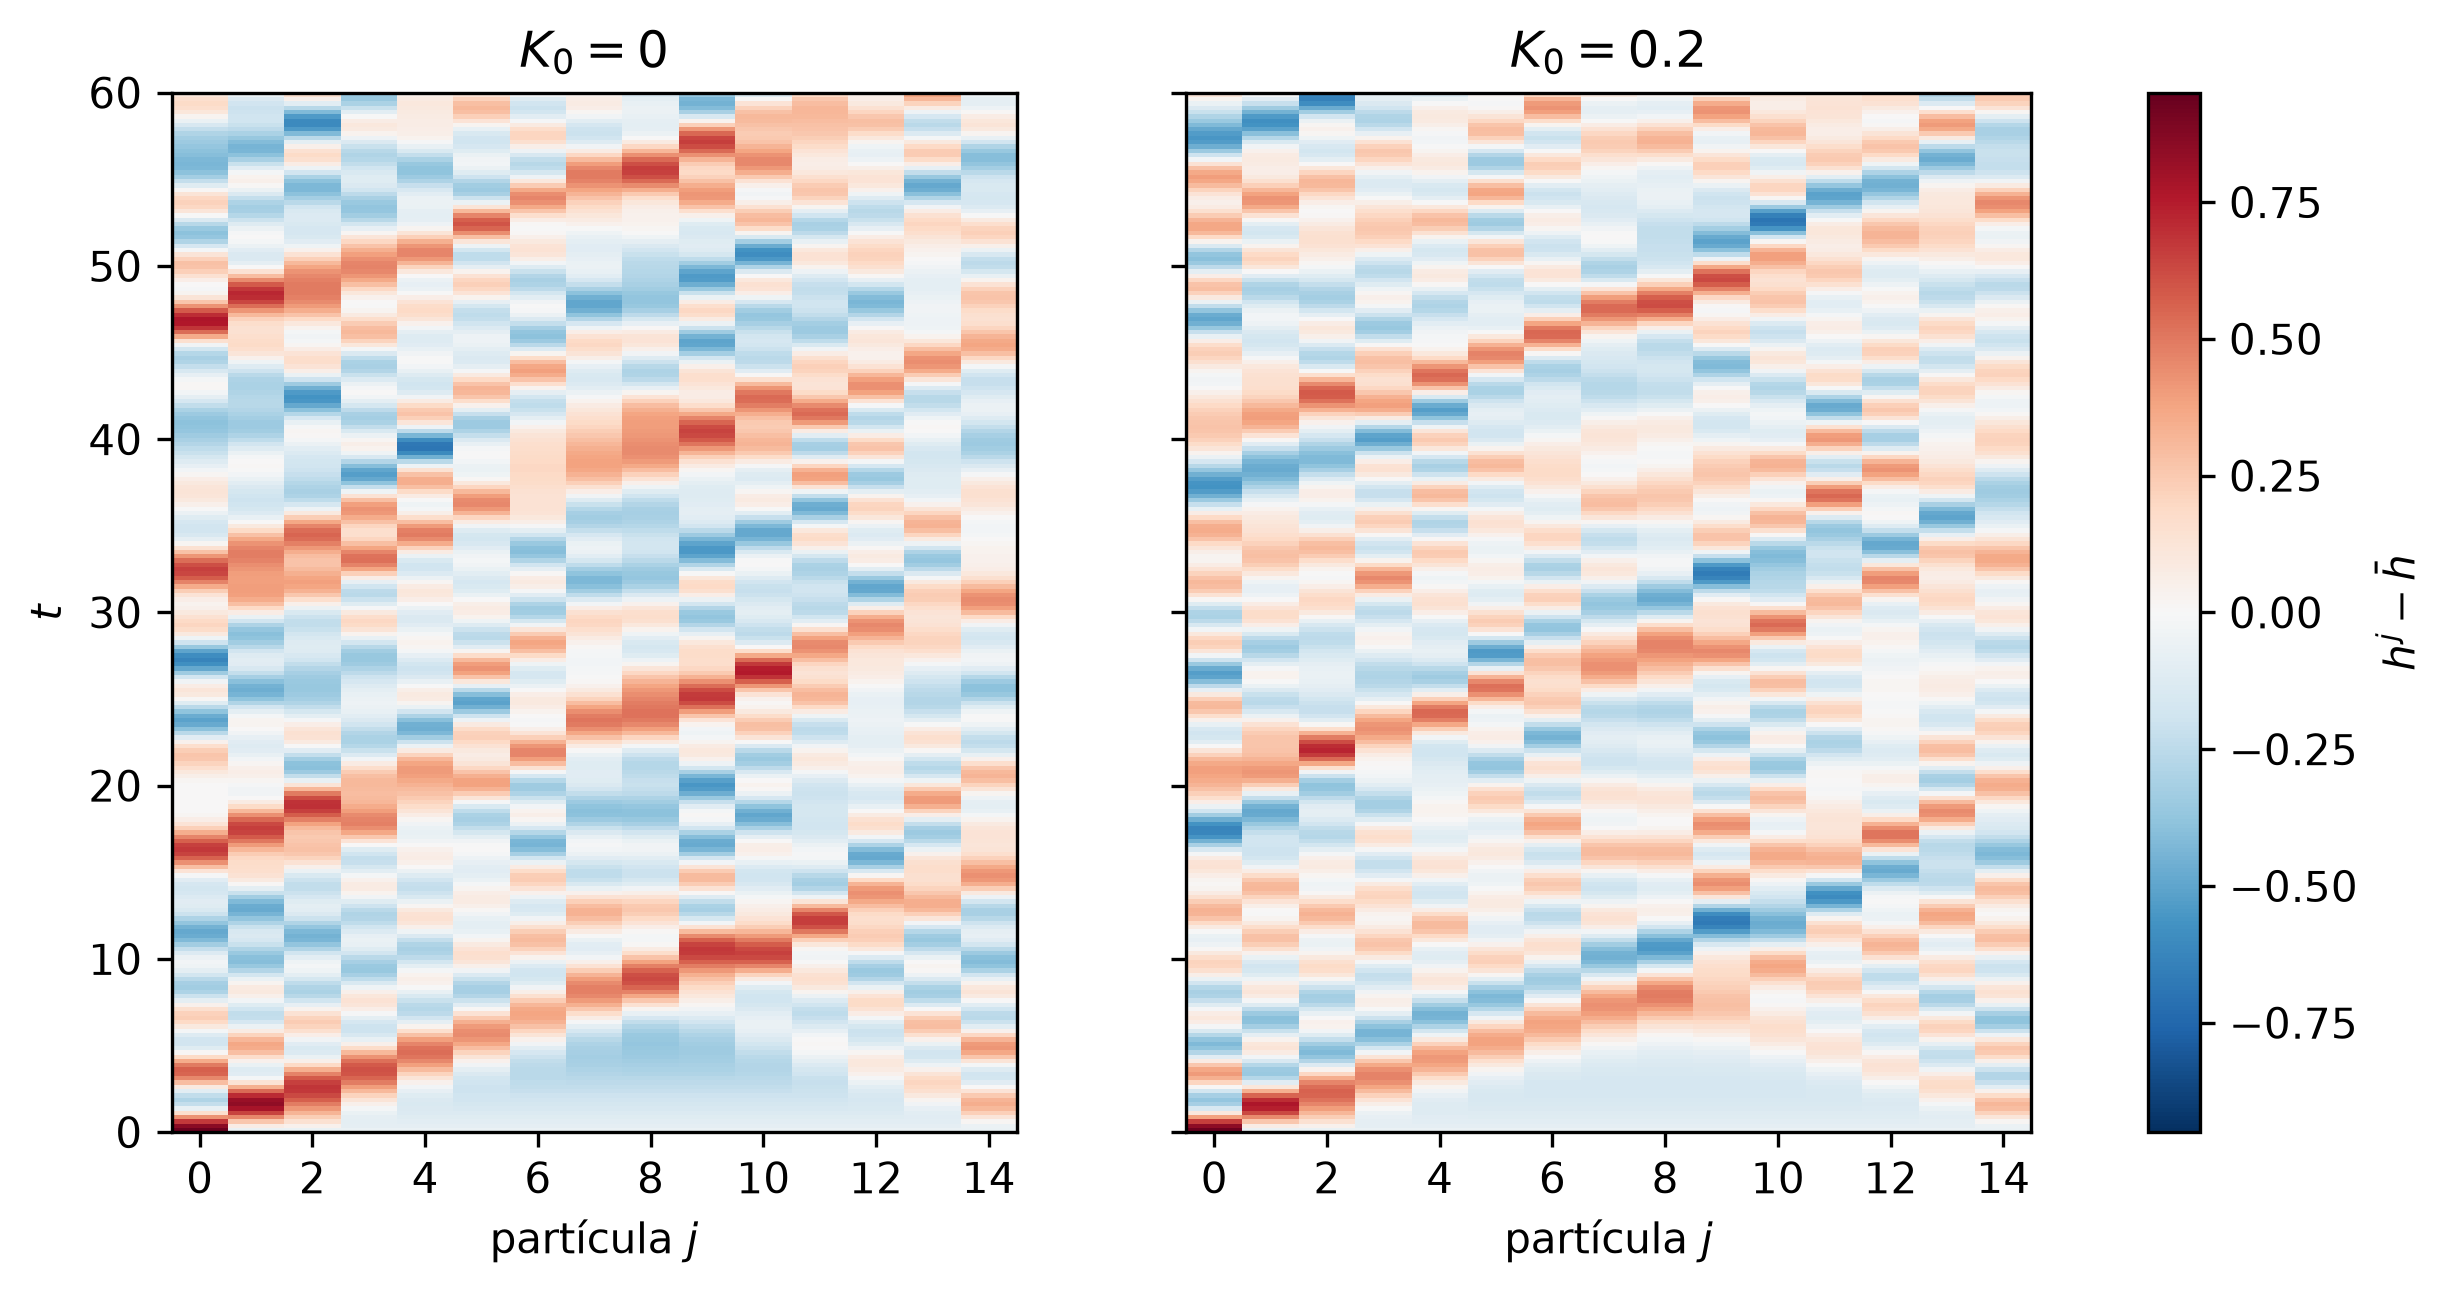
A Figura 13 mostra o resto do movimento: o desvio de cada partícula em relação à altura média, \(h^j - \bar h\), como função de \(j\) e \(t\). A perturbação inicial nas partículas \(0\), \(1\) e \(2\) se propaga nos dois sentidos ao redor do anel.
Figura 13: Desvio \(h^j(t) - \bar h(t)\) de cada partícula em relação à altura média, para \(K_0 = 0\) (esquerda) e \(K_0 = 0{,}2\) (direita), durante \(0 \le t \le 60\). A perturbação inicial nas partículas \(0\), \(1\) e \(2\) se propaga nos dois sentidos ao redor do anel; a partícula \(j = 7\), no lado oposto, se desloca mais de \(0{,}05\) pela primeira vez em \(t = 4{,}6\) nos dois casos. Os desvios ficam entre \(-0{,}70\) e \(0{,}93\).
Figura 14: Animação da cadeia durante \(0 \le t \le 60\) para \(K_0 = 0\) (esquerda) e \(K_0 = 0{,}2\) (direita). A linha tracejada é a altura média \(\bar h(t)\). Com \(K_0 = 0\) a cadeia inteira sobe, e \(\bar h\) vai de \(0{,}067\) a \(4{,}07\); com \(K_0 = 0{,}2\) ela oscila em torno de \(h = 0\).
2.7 Exercícios
(Essencial) Para \(N = 3\), escreva \(T\) e \(D\) explicitamente, verifique que \(\sum_j (h^{j+1} - h^j)^2 = \vec h^{\mathsf T}D\vec h\) expandindo os dois lados, e obtenha Equação 30 de \(F_j = -\partial V/\partial h^j\).
(Essencial) Mostre que \(T^{\mathsf T} = T^{-1}\), que \(T^N = I\) e que \(D\,\vec 1 = 0\). Mostre que \(\vec h^{\mathsf T}D\vec h = 0\) somente se \(\vec h = \beta\,\vec 1\).
Resolva Equação 39 com as condições iniciais \(\bar h(0)\) e \(\dot{\bar h}(0) = \bar p(0)/m\) e confira as duas expressões de \(\bar h(t)\) da Seção 2.5, incluindo o limite \(K_0 \to 0\).
Mostre que, para \(K_0 = 0\), cada meio passo do Verlet Equação 23 conserva \(P\) exatamente e que, depois de \(n\) passos, \(\bar h_n = \bar h_0 + t_n\bar p/m\) exatamente.
Para \(N\) par, mostre que o vetor alternado, de componentes \((-1)^j\), satisfaz \(D\vec h = 4\vec h\). Mostre que ele é uma solução de Equação 34 com frequência \(\sqrt{(4K + K_0)/m}\), em que partículas vizinhas oscilam com fases opostas. Integre essa condição inicial com o Verlet para \(\Delta t\) um pouco abaixo e um pouco acima de \(2\sqrt{m/(4K + K_0)}\) e compare com Equação 25.
Mostre que \(\{h^j, P\} = 1\) e \(\{p_j, P\} = 0\), e que \(\{P, H\} = -K_0 N\bar h\), em acordo com Equação 38.
Mostre que \(\{\bar h, \bar p\} = 1/N\) e \(\{\bar h, P\} = 1\), e obtenha Equação 39 de \(\dot{\bar h} = \{\bar h, H\}\) e \(\dot{\bar p} = \{\bar p, H\}\). O par canônico é \((\bar h, P)\): mostre que ele obedece às equações de um oscilador de massa \(Nm\) e constante de mola \(NK_0\), com a mesma frequência \(\sqrt{K_0/m}\).
3 Matrizes circulantes e a transformada de Fourier discreta
Resolver Equação 34 é diagonalizar a matriz \(KD + K_0 I\). A cadeia é invariante por translações: todas as partículas são equivalentes, e trocar o rótulo \(j\) por \(j + 1\) não muda as equações. Nesta seção mostramos que toda matriz com essa propriedade é diagonalizada pela mesma base, a base de Fourier, e usamos essa base para resolver a cadeia exatamente.
3.1 Matrizes circulantes
Uma matriz \(N \times N\) é circulante se cada linha é a anterior deslocada uma posição para a direita, com o último elemento voltando para o início. Para \(N = 4\), \[
C = \begin{pmatrix}
b_0 & b_1 & b_2 & b_3 \\
b_3 & b_0 & b_1 & b_2 \\
b_2 & b_3 & b_0 & b_1 \\
b_1 & b_2 & b_3 & b_0
\end{pmatrix}.
\] Os \(N\) números \(b_0, \dots, b_{N-1}\) da primeira linha determinam a matriz, e em geral \[
C^j{}_k = b_{k-j},
\] com o índice de \(b\) lido módulo \(N\). A potência \(T^r\) desloca as componentes de um vetor em \(r\) posições, \((T^r\vec h)^j = h^{j+r}\), ou seja, \((T^r)^j{}_k = \delta^{j+r}{}_k\). Então \(\left(\sum_r b_r T^r\right)^j{}_k = \sum_r b_r\,\delta^{j+r}{}_k = b_{k-j}\), e toda circulante é um polinômio em \(T\): \[
C = \sum_{r=0}^{N-1} b_r\, T^r .
\tag{40}\] Exemplos: \(I\) (\(b_0 = 1\)), \(T\) (\(b_1 = 1\)), \(T^{-1} = T^{N-1}\) (\(b_{N-1} = 1\)) e \(D = 2I - T - T^{N-1}\), com \(b_0 = 2\), \(b_1 = b_{N-1} = -1\) e os demais nulos. A matriz da cadeia, \(KD + K_0 I\), tem \(b_0 = 2K + K_0\) e \(b_1 = b_{N-1} = -K\). Duas consequências:
Circulantes comutam entre si, pois são polinômios na mesma matriz \(T\).
Uma matriz é circulante se, e somente se, comuta com \(T\). Os elementos dos dois produtos são \((CT)^j{}_k = \sum_l C^j{}_l\,\delta^{l+1}{}_k = C^j{}_{k-1}\) e \((TC)^j{}_k = \sum_l \delta^{j+1}{}_l\, C^l{}_k = C^{j+1}{}_k\). A igualdade \(C^{j+1}{}_k = C^j{}_{k-1}\) para todos \(j\) e \(k\) diz que os elementos não mudam ao longo de cada diagonal: \(C^j{}_k\) depende apenas de \(k - j\).
\(CT = TC\) significa que deslocar a configuração e depois aplicar \(C\) dá o mesmo resultado que aplicar \(C\) e depois deslocar: a regra que \(C\) representa é a mesma em todos os pontos do anel. Se as massas ou as molas variassem ao longo da cadeia, as equações de movimento não seriam invariantes por translação, e a matriz que as define não seria circulante.
3.2 Autovetores de \(T\): a base de Fourier
Para vetores complexos usamos o produto escalar \(\vec u^\dagger\vec w \equiv \sum_j (u^j)^* w^j\), em que \(\dagger\) indica o transposto conjugado. Seja \(\vec v \neq 0\) um autovetor de \(T\) com autovalor \(\lambda\), \(T\vec v = \lambda\vec v\). Aplicando \(T\) mais \(N - 1\) vezes, \(T^N\vec v = \lambda^N\vec v\). Como \(T^N = I\), temos \(\vec v = \lambda^N\vec v\), e portanto \[
\lambda^N = 1 :
\]\(\lambda\) é uma das \(N\) raízes \(N\)-ésimas da unidade, \(\lambda = e^{2\pi i a/N}\) com \(a = 0, 1, \dots, N-1\). Para encontrar o autovetor, escrevemos \(T\vec v = \lambda\vec v\) em componentes: \(v^{j+1} = \lambda v^j\), logo \[
v^j = \lambda^j\, v^0,
\qquad j = 0, 1, \dots, N-1,
\] e a condição periódica \(v^N = \lambda^N v^0 = v^0\) é satisfeita. O autovetor fica determinado pela sua primeira componente \(v^0\), um número complexo arbitrário: cada autovalor tem um único autovetor, a menos de um fator. A normalização \(\vec v^\dagger\vec v = \sum_j |\lambda|^{2j}|v^0|^2 = N|v^0|^2 = 1\) fixa o módulo, \(|v^0| = 1/\sqrt N\). A fase de \(v^0\) continua arbitrária, e escolhemos \(v^0\) real e positivo. Com essa escolha os autovetores são \[
v_a^{\,j} \equiv \frac{e^{2\pi i a j/N}}{\sqrt N},
\qquad
T \vec v_a = e^{2\pi i a/N}\, \vec v_a .
\tag{41}\] Os vetores \(\vec v_a\) são ortonormais: \[
\vec v_a^{\,\dagger} \vec v_b = \frac1N\sum_{j=0}^{N-1} e^{2\pi i (b-a) j/N} = \delta_{ab} .
\] Para \(a = b\) cada termo vale \(1\) e a soma vale \(N\). Para \(a \neq b\), com \(0 \le a, b \le N - 1\), o número \(z \equiv e^{2\pi i(b-a)/N}\) é diferente de \(1\), e a soma geométrica é \(\sum_{j=0}^{N-1} z^j = (1 - z^N)/(1 - z) = 0\), pois \(z^N = 1\). São \(N\) vetores ortonormais em \(\mathbb C^N\): formam uma base, a base de Fourier.
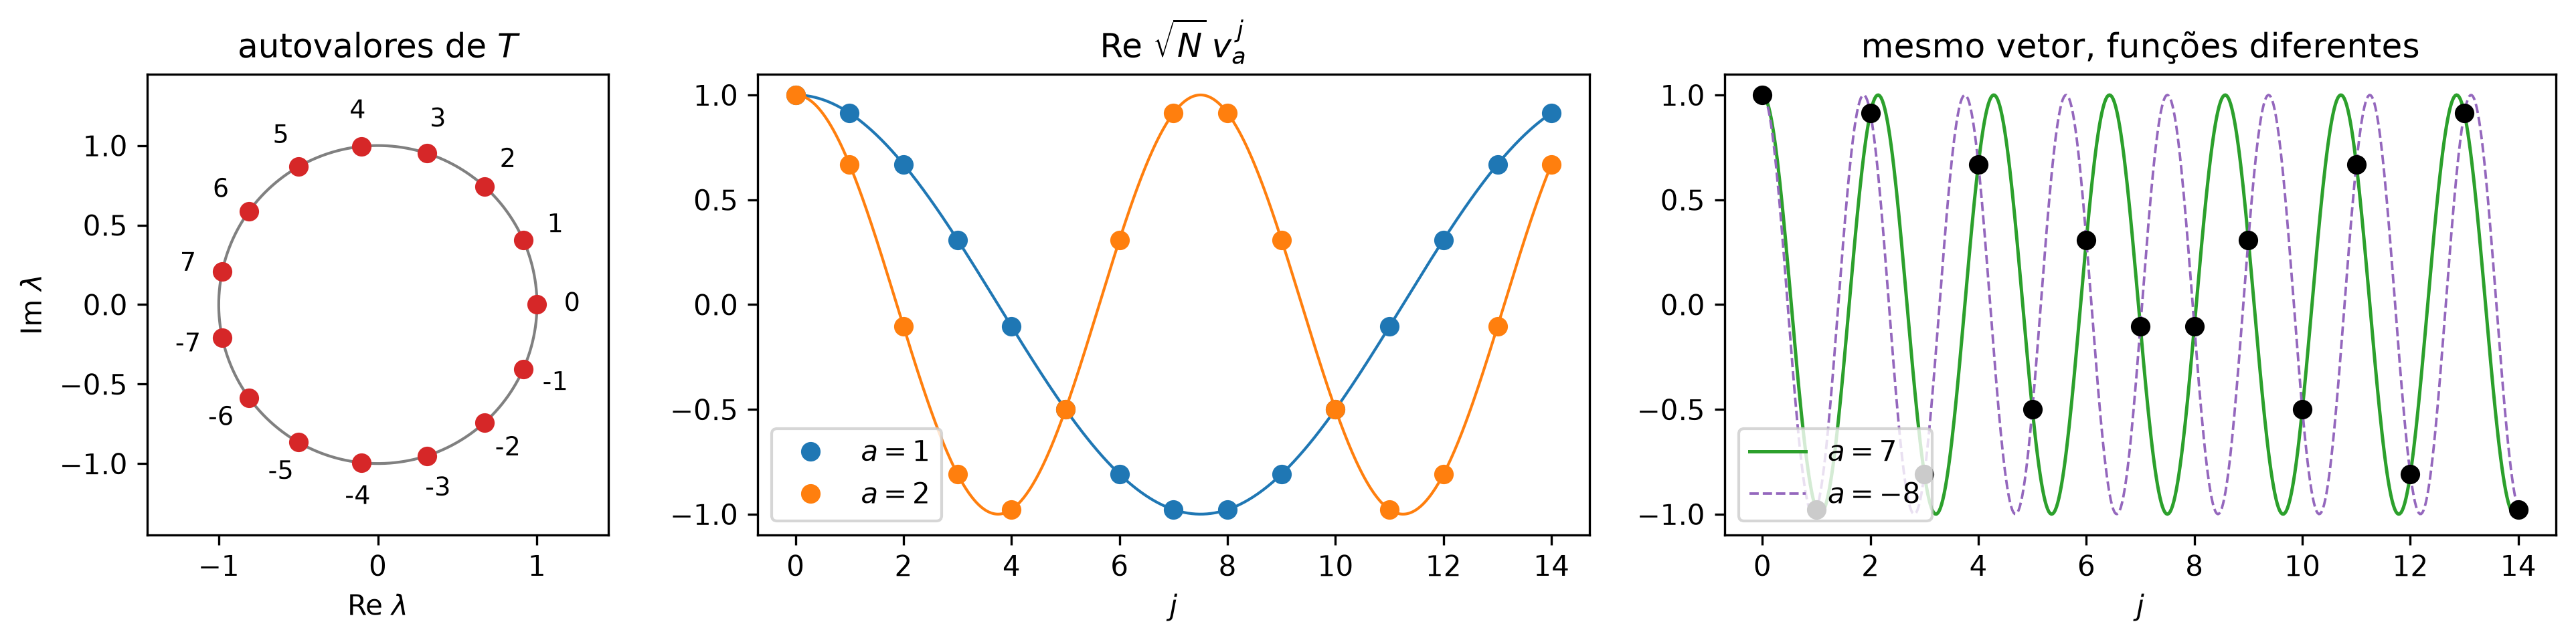
O índice \(a\) é definido módulo \(N\): \(\vec v_{a+N} = \vec v_a\), pois \(e^{2\pi i (a+N)j/N} = e^{2\pi i aj/N}\) para \(j\) inteiro. Além disso, \(\vec v_{-a} = \vec v_a^{\,*}\). Em vez de \(a = 0, \dots, N-1\) usamos o intervalo simétrico, \(-(N-1)/2 \le a \le (N-1)/2\) para \(N\) ímpar. Nos pontos da rede, \(\vec v_a\) e \(\vec v_{a+N}\) são o mesmo vetor, mas as funções \(e^{2\pi i a x/N}\) e \(e^{2\pi i (a+N) x/N}\) da variável contínua \(x\) são diferentes (Figura 15, direita). O intervalo simétrico escolhe, entre todos os índices que dão o mesmo vetor, o de menor \(|a|\), isto é, a função que oscila menos entre dois pontos vizinhos. É essa escolha que terá limite contínuo na Aula 2.
Figura 15: Esquerda: os \(N = 15\) autovalores \(e^{2\pi i a/N}\) de \(T\) no círculo unitário, rotulados por \(a\) no intervalo simétrico. Centro: parte real de \(\sqrt N\, v_a^{\,j} = e^{2\pi i a j/N}\) para \(a = 1\) e \(a = 2\) (pontos) e as funções \(\cos(2\pi a x/N)\) (linhas). Direita: \(\cos(2\pi a x/N)\) para \(a = 7\) e \(a = 7 - 15 = -8\) passam pelos mesmos pontos da rede: nos pontos \(j\) inteiros, \(\vec v_7 = \vec v_{-8}\).
Todo vetor \(\vec h \in \mathbb C^N\) se escreve na base de Fourier. Aplicando \(\vec v_b^{\,\dagger}\) a \(\vec h = \sum_a \tilde h^a \vec v_a\) e usando a ortonormalidade, \(\vec v_b^{\,\dagger} \vec h = \sum_a \tilde h^a\, \vec v_b^{\,\dagger} \vec v_a = \tilde h^b\). Então \[
\vec h = \sum_a \tilde h^a\, \vec v_a,
\qquad
\tilde h^a \equiv \vec v_a^{\,\dagger} \vec h = \frac{1}{\sqrt N}\sum_{j=0}^{N-1} e^{-2\pi i aj/N}\, h^j,
\qquad
h^j = \frac{1}{\sqrt N}\sum_a e^{2\pi i aj/N}\,\tilde h^a .
\tag{42}\] A passagem das componentes \(h^j\) para os coeficientes \(\tilde h^a\) é a transformada de Fourier discreta (DFT), e a última igualdade é a sua inversa. No numpy, np.fft.fft(h, norm="ortho") devolve \(\tilde h^a\) para \(a = 0, \dots, N-1\) (os elementos com \(a > N/2\) correspondem a \(a - N\) no intervalo simétrico), e np.fft.ifft(ht, norm="ortho") faz a inversa. O algoritmo FFT calcula a DFT com \(O(N\log N)\) operações, em vez das \(O(N^2)\) do produto de uma matriz \(N\times N\) por um vetor. Para \(\vec h\) real, \((\tilde h^a)^* = \vec v_a^{\,\mathsf T}\vec h = \vec v_{-a}^{\,\dagger} \vec h\), isto é, \[
\tilde h^{-a} = \left(\tilde h^a\right)^* .
\tag{43}\]
3.3 Toda circulante é diagonal na base de Fourier
Aplicando Equação 40 a \(\vec v_a\) e usando \(T^r \vec v_a = e^{2\pi i ar/N}\vec v_a\), \[
C\, \vec v_a = \sum_{r=0}^{N-1} b_r\, T^r \vec v_a = \lambda_a(C)\, \vec v_a,
\qquad
\lambda_a(C) = \sum_{r=0}^{N-1} b_r\, e^{2\pi i a r/N} .
\tag{44}\] Os autovetores de uma circulante são os \(\vec v_a\), os mesmos para toda circulante, e os autovalores são a transformada de Fourier da primeira linha (com o sinal \(+\) no expoente: no numpy, \(\lambda_a(C)\) é N * np.fft.ifft(b)[a]). Em forma matricial, a matriz \(U\) cujas colunas são os \(\vec v_a\), \(U^j{}_a = v_a^{\,j}\), é unitária, \(U^\dagger U = I\), e \[
U^\dagger C\, U = \operatorname{diag}\big(\lambda_0(C), \lambda_1(C), \dots, \lambda_{N-1}(C)\big).
\] Conferimos com uma circulante de primeira linha aleatória:
N =8rng = np.random.default_rng(42)b = rng.normal(size=N)T = np.roll(np.eye(N), 1, axis=1)C =sum(b[r] * np.linalg.matrix_power(T, r) for r inrange(N))j = np.arange(N)U = np.exp(2j* np.pi * np.outer(j, j) / N) / np.sqrt(N) # coluna a = v_aLambda = U.conj().T @ C @ Uprint(f"max |U^dag U - I| = {np.abs(U.conj().T @ U - np.eye(N)).max():.1e}")print(f"max |fora da diagonal de U^dag C U| = {np.abs(Lambda - np.diag(np.diag(Lambda))).max():.1e}")print(f"max |diagonal - N ifft(b)| = {np.abs(np.diag(Lambda) - N * np.fft.ifft(b)).max():.1e}")
max |U^dag U - I| = 7.1e-16
max |fora da diagonal de U^dag C U| = 2.9e-15
max |diagonal - N ifft(b)| = 6.3e-16
Para \(D\), com \(b_0 = 2\) e \(b_1 = b_{N-1} = -1\), e usando \(e^{2\pi i a(N-1)/N} = e^{-2\pi i a/N}\), \[
\lambda_a(D) = 2 - e^{2\pi i a/N} - e^{-2\pi i a/N}
= 2 - 2\cos\frac{2\pi a}{N}
= 4\sin^2\frac{\pi a}{N} .
\tag{45}\] Os autovalores são reais e não negativos, \(\lambda_a(D) = \lambda_{-a}(D)\), e \(\lambda_a(D) = 0\) somente para \(a = 0\), cujo autovetor \(\vec v_0 = \vec 1/\sqrt N\) é o modo zero da Seção 2.5.
3.4 A relação de dispersão
A matriz \(KD + K_0 I\) tem os autovalores \(K\lambda_a(D) + K_0\). Para \(\vec h(t) = f(t)\,\vec v_a\), a equação Equação 34 se reduz a \(m\ddot f = -\left(K\lambda_a(D) + K_0\right) f\): a configuração \(\vec v_a\) oscila sem mudar de forma, com frequência \[
\omega_a \equiv \sqrt{\frac{K_0 + K\lambda_a(D)}{m}} = \sqrt{\frac{K_0 + 4K\sin^2(\pi a/N)}{m}} .
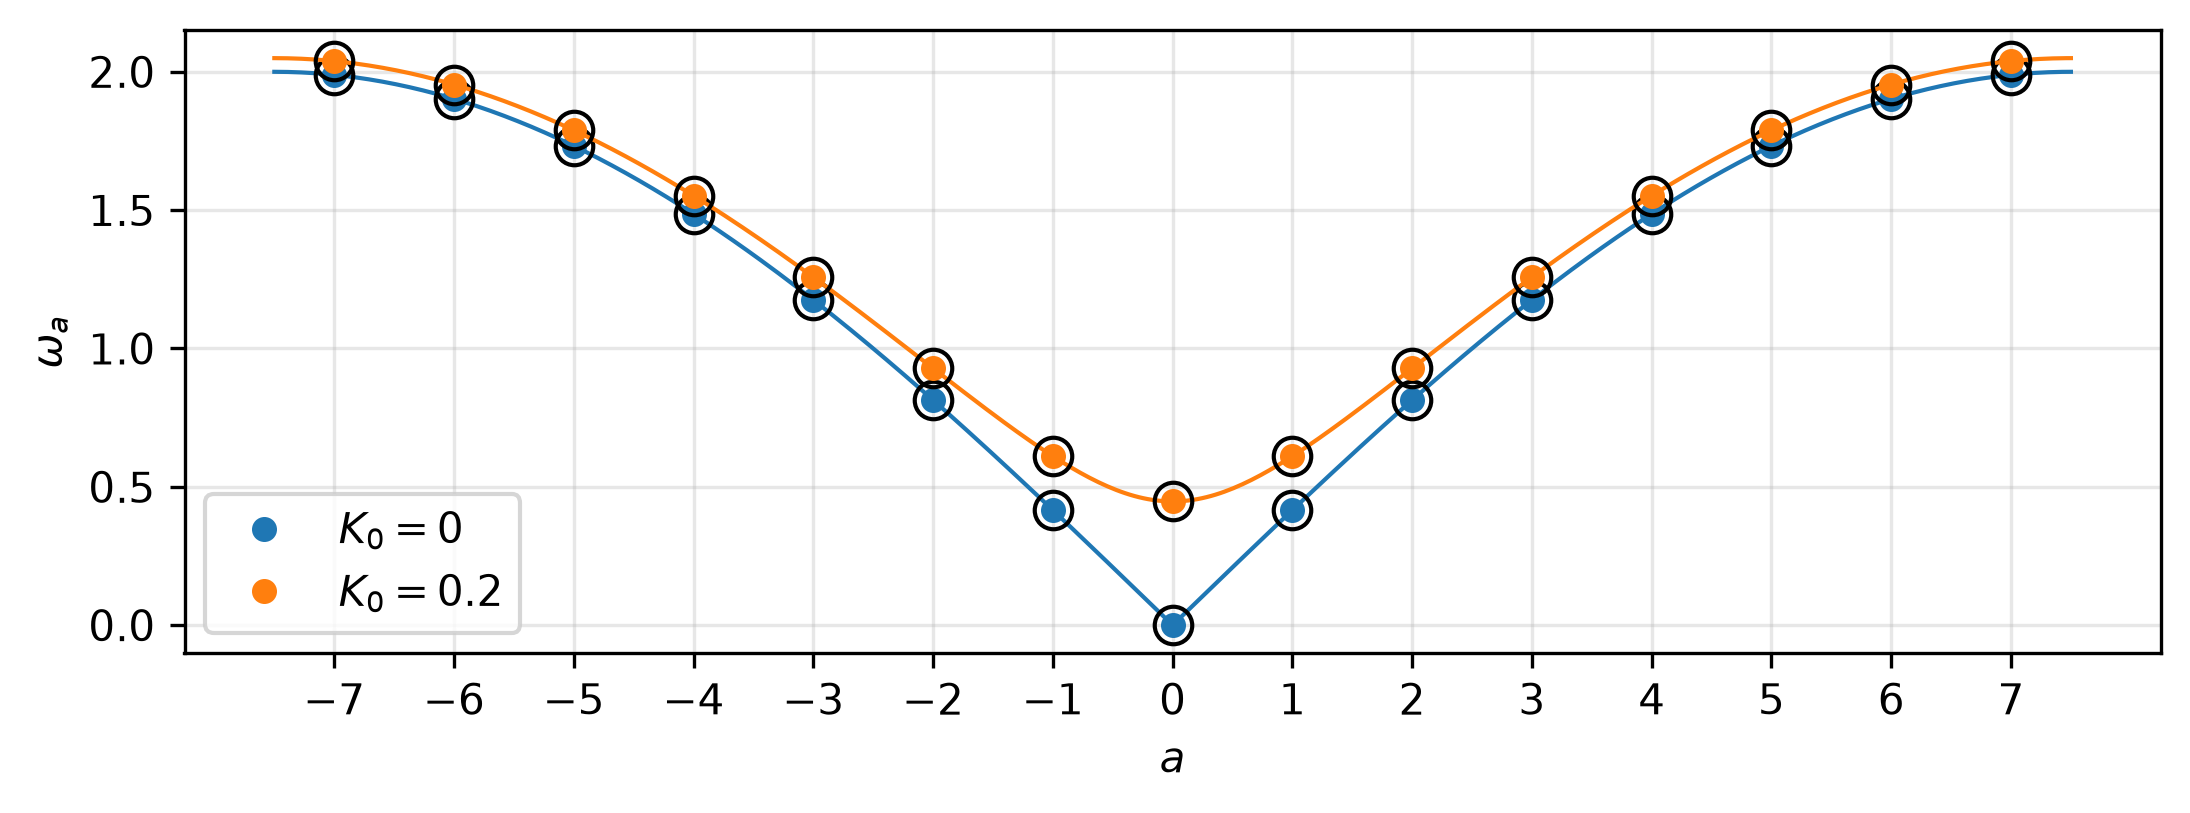
\tag{46}\] A relação entre a frequência e o índice \(a\) é a relação de dispersão da cadeia. Na Aula 2 o índice \(a\) dará o número de onda, e Equação 46 dará a relação \(\omega(k)\). Para \(a = 0\) a fórmula dá \(\sqrt{K_0/m}\), a frequência de uma partícula isolada (Seção 2.2) e da altura média (Seção 2.5). Propriedades (Figura 16):
\(\omega_a = \omega_{-a}\).
O mínimo é \(\sqrt{K_0/m}\), em \(a = 0\). Para \(K_0 = 0\) o mínimo é zero, e é o modo zero; com \(K_0 > 0\) nenhum modo tem frequência menor que \(\sqrt{K_0/m}\).
O máximo \(\omega_{\max}\) está no \(|a|\) mais próximo de \(N/2\) e satisfaz \(\omega_{\max} \le \sqrt{(K_0 + 4K)/m}\), com igualdade para \(N\) par em \(a = N/2\) (o vetor alternado de Seção 2.7, exercício 5).
Para \(|a| \ll N\), \(\sin x \approx x\) e \(\omega_a^2 \approx \left[K_0 + K(2\pi a/N)^2\right]/m\). Para \(K_0 = 0\), \(\omega_a \approx \sqrt{K/m}\,2\pi|a|/N\) cresce linearmente com \(|a|\); na Aula 2 a inclinação dessa reta dará a velocidade das ondas.
Código
N, m, K =15, 1.0, 1.0T = np.roll(np.eye(N), 1, axis=1)D =2* np.eye(N) - T - T.Ta_sim = np.arange(-(N -1) //2, (N -1) //2+1)a_cont = np.linspace(-N /2, N /2, 400)fig, ax = plt.subplots(figsize=(8.5, 2.7))for K0, cor in [(0.0, "C0"), (0.2, "C1")]: w_formula = np.sqrt(K0 / m +4* K / m * np.sin(np.pi * a_sim / N) **2) w_num = np.sqrt(np.clip(np.linalg.eigvalsh((K * D + K0 * np.eye(N)) / m), 0, None)) ax.plot(a_cont, np.sqrt(K0 / m +4* K / m * np.sin(np.pi * a_cont / N) **2), color=cor, lw=1) ax.plot(a_sim, w_formula, "o", color=cor, ms=5, label=f"$K_0 = {K0:g}$") ax.plot(a_sim, np.sort(w_num)[np.argsort(np.argsort(w_formula))], "o", mfc="none", color="k", ms=9)ax.set_xlabel("$a$")ax.set_ylabel(r"$\omega_a$")ax.set_xticks(a_sim)ax.legend()ax.grid(True, alpha=0.3)plt.show()
Figura 16: Relação de dispersão da cadeia para \(N = 15\), \(m = K = 1\), com \(K_0 = 0\) e \(K_0 = 0{,}2\). As linhas são \(\omega_a\) com \(a\) contínuo, os pontos cheios são os \(15\) valores inteiros de \(a\), e os círculos vazios são as raízes dos autovalores de \((KD + K_0 I)/m\) calculados numericamente, que coincidem com os pontos cheios com diferença máxima \(2{,}3\times 10^{-15}\). Os máximos são \(\omega_{\max} = 1{,}989\) e \(2{,}039\), abaixo de \(\sqrt{(K_0 + 4K)/m} = 2\) e \(2{,}049\) porque \(N\) é ímpar.
for K0 in [0.0, 0.2]: w_formula = np.sqrt(K0 / m +4* K / m * np.sin(np.pi * a_sim / N) **2) w_num = np.sqrt(np.clip(np.linalg.eigvalsh((K * D + K0 * np.eye(N)) / m), 0, None))print(f"K0 = {K0}: max |numérico - fórmula| = {np.abs(np.sort(w_num) - np.sort(w_formula)).max():.1e}, "f"omega_max = {w_formula.max():.3f}")
Escrevemos as alturas e os momentos na base de Fourier, \(\vec h(t) = \sum_a \tilde h^a(t)\,\vec v_a\) e \(\vec p(t) = \sum_a \tilde p^a(t)\,\vec v_a\), com \(\tilde p^a \equiv \vec v_a^{\,\dagger} \vec p\). A matriz \(KD + K_0 I\) é real e simétrica, logo \(\vec v_a^{\,\dagger}\left(KD + K_0 I\right) = \left[\left(KD + K_0 I\right)\vec v_a\right]^\dagger = m\omega_a^2\, \vec v_a^{\,\dagger}\). Aplicando \(\vec v_a^{\,\dagger}\) a Equação 34, \[
m\,\ddot{\tilde h}^a = -m\,\omega_a^2\,\tilde h^a,
\qquad a = 0, 1, \dots, N - 1 .
\tag{47}\] As \(N\) equações acopladas se tornaram \(N\) equações independentes, cada uma a de um oscilador da Seção 1 com \(\omega\) substituído por \(\omega_a\). Os \(\tilde h^a\) são os modos normais da cadeia. A solução de cada um é Equação 12: \[
\tilde h^a(t) = \tilde h^a(0)\cos\omega_a t + \frac{\tilde p^a(0)}{m\,\omega_a}\sin\omega_a t,
\qquad
\tilde p^a(t) = \tilde p^a(0)\cos\omega_a t - m\,\omega_a\,\tilde h^a(0)\sin\omega_a t .
\tag{48}\] Para \(\omega_a = 0\) (\(a = 0\) e \(K_0 = 0\)) o limite \(\omega_a \to 0\) dá \(\tilde h^0(t) = \tilde h^0(0) + \tilde p^0(0)\,t/m\). Como \(\tilde h^0 = \sqrt N\,\bar h\) e \(\tilde p^0 = \sqrt N\,\bar p\), essa é a reta \(\bar h(t) = \bar h(0) + \bar p\,t/m\) da Seção 2.5: o modo zero é o modo normal \(a = 0\).
Como \(U\) é unitária, a soma dos quadrados é a mesma nas duas bases, \(\sum_j p_j^2 = \sum_a |\tilde p^a|^2\) e \(\vec h^{\mathsf T}(KD + K_0 I)\vec h = \sum_{a,b}(\tilde h^a)^*\tilde h^b\, \vec v_a^{\,\dagger} (KD + K_0 I) \vec v_b = \sum_a m\omega_a^2 |\tilde h^a|^2\), e a Hamiltoniana Equação 36 é a soma das energias dos modos: \[
H = \sum_a \left(\frac{|\tilde p^a|^2}{2m} + \frac{m\,\omega_a^2\,|\tilde h^a|^2}{2}\right) .
\tag{49}\] Os \(N\) números complexos \(\tilde h^a\) não são independentes: para \(\vec h\) real, Equação 43 liga \(\tilde h^{-a}\) a \(\tilde h^a\). Para \(N\) ímpar, \(\tilde h^0\) é real e os pares \((a, -a)\) com \(a = 1, \dots, (N-1)/2\) dão \((N-1)/2\) números complexos: ao todo, \(N\) números reais, um por partícula.
3.6 A base real de Hartley
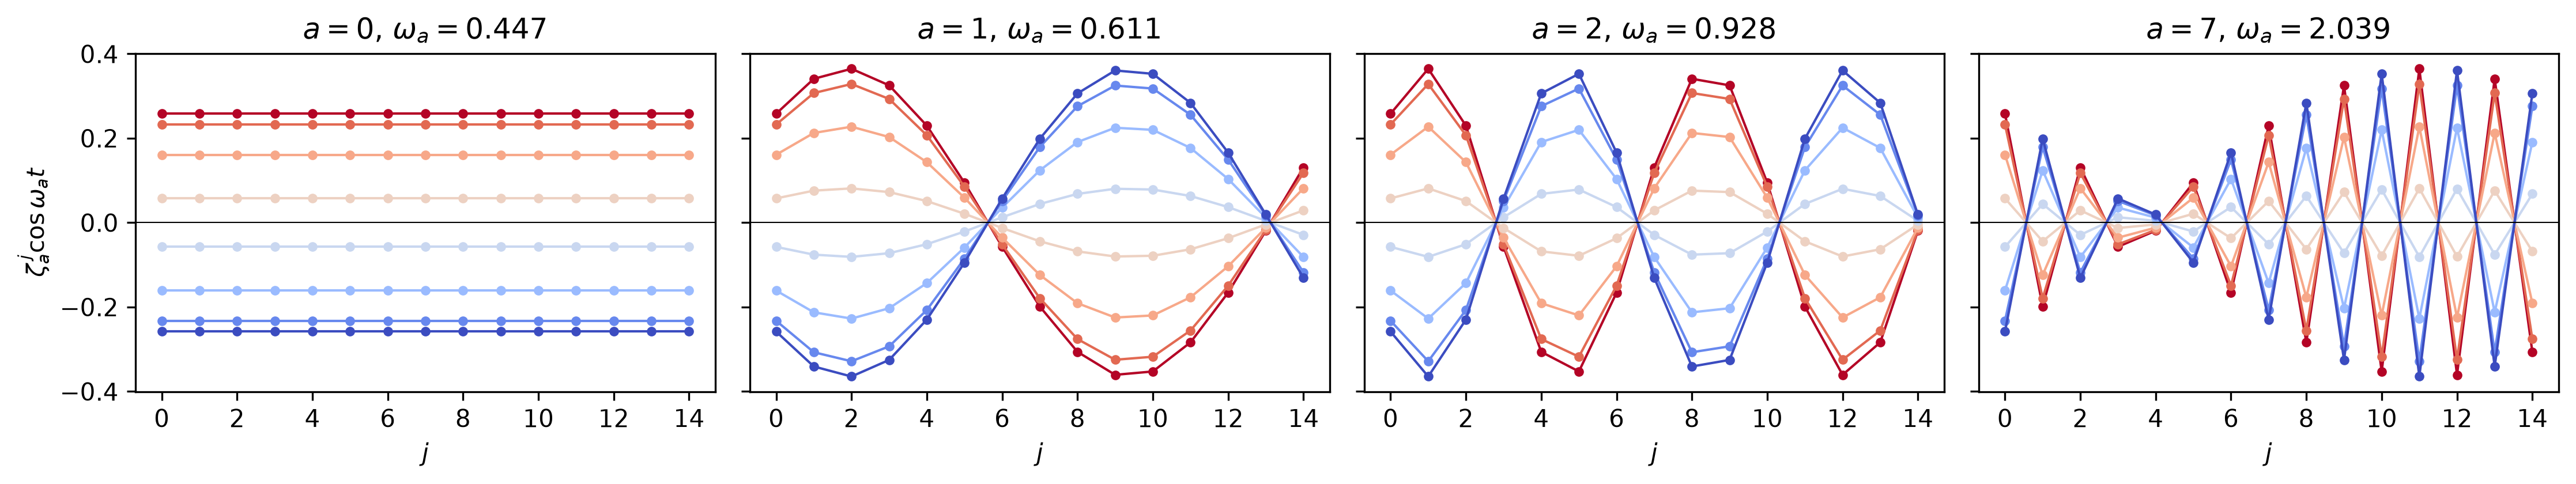
Como \(\omega_a = \omega_{-a}\), qualquer combinação de \(\vec v_a\) e \(\vec v_{-a}\) é autovetor de \(KD + K_0 I\) com o mesmo autovalor \(m\omega_a^2\). Os vetores reais \[
\zeta_a^{\,j} \equiv \frac{1}{\sqrt N}\left(\cos\frac{2\pi a j}{N} + \sin\frac{2\pi a j}{N}\right),
\qquad\text{isto é,}\qquad
\vec\zeta_a = \frac{(1 - i)\,\vec v_a + (1 + i)\,\vec v_{-a}}{2},
\tag{50}\] formam a base de Hartley. A segunda forma segue de \(\tfrac12\left[(1-i)e^{i\phi} + (1+i)e^{-i\phi}\right] = \cos\phi + \sin\phi\). Com ela e a ortonormalidade dos \(\vec v_a\), para \(a \neq -a\), \[
\vec\zeta_a^{\,\mathsf T}\vec\zeta_b = \vec\zeta_a^{\,\dagger}\vec\zeta_b
= \frac14\left[(1+i)(1-i)\,\delta_{ab} + (1+i)^2\,\delta_{a,-b} + (1-i)^2\,\delta_{-a,b} + (1-i)(1+i)\,\delta_{ab}\right]
= \delta_{ab},
\] pois \((1 \pm i)^2 = \pm 2i\) e os dois termos com \(\delta_{a,-b}\) se cancelam. Para \(a = -a\) (só \(a = 0\), para \(N\) ímpar), \(\vec\zeta_0 = \vec v_0\). A base de Hartley é real, ortonormal, e satisfaz \((KD + K_0 I)\vec\zeta_a = m\omega_a^2\vec\zeta_a\). As coordenadas \(q^a \equiv \vec\zeta_a^{\,\mathsf T}\vec h\) obedecem a \(m\ddot q^a = -m\omega_a^2 q^a\): osciladores reais, sem nenhum número complexo.
As duas bases descrevem o mesmo movimento de maneiras diferentes. Cada \(\vec\zeta_a\cos\omega_a t\) é uma onda estacionária: a forma \(\vec\zeta_a\) fica fixa e só a amplitude oscila (Figura 17). Cada \(\vec v_a e^{-i\omega_a t}\), de componentes \(e^{i(2\pi aj/N - \omega_a t)}/\sqrt N\), é uma onda viajante: a fase é constante ao longo de \(j = N\omega_a t/(2\pi a) + \text{constante}\), que avança no sentido de \(j\) crescente para \(a > 0\) e decrescente para \(a < 0\). A onda estacionária é a soma de duas ondas viajantes, com \(a\) e \(-a\). Para resolver a cadeia as duas bases servem igualmente; na Aula 2, a construção das variáveis de criação e aniquilação usará a base complexa.
Código
N, m, K, K0 =15, 1.0, 1.0, 0.2j = np.arange(N)fig, axs = plt.subplots(1, 4, figsize=(15, 2.9), sharey=True)cores = plt.cm.coolwarm_r(np.linspace(0, 1, 8))for ax, aa inzip(axs, [0, 1, 2, 7]): chi = (np.cos(2* np.pi * aa * j / N) + np.sin(2* np.pi * aa * j / N)) / np.sqrt(N) w_a = np.sqrt(K0 / m +4* K / m * np.sin(np.pi * aa / N) **2)for cor, tt inzip(cores, np.linspace(0, np.pi / w_a, 8)): ax.plot(j, chi * np.cos(w_a * tt), "o-", color=cor, ms=3, lw=1) ax.set_title(rf"$a = {aa}$, $\omega_a = {w_a:.3f}$") ax.set_xlabel("$j$") ax.axhline(0, color="k", lw=0.5)axs[0].set_ylabel(r"$\zeta_a^{\,j}\cos\omega_a t$")fig.tight_layout()plt.show()
Figura 17: Os modos normais reais \(\vec\zeta_a\) da cadeia com \(N = 15\), \(m = K = 1\), \(K_0 = 0{,}2\), para \(a = 0, 1, 2, 7\). Em cada painel, \(\zeta_a^{\,j}\cos\omega_a t\) em oito instantes de \(0\) a \(\pi/\omega_a\) (linhas, do vermelho ao azul): a forma fica fixa e só a amplitude oscila. O modo \(a = 0\) é o deslocamento uniforme, com frequência \(\sqrt{K_0/m} = 0{,}447\); o modo \(a = 7\) tem a maior frequência, \(\omega_7 = 2{,}039\).
Na animação abaixo os quatro modos oscilam ao mesmo tempo, com o mesmo relógio: cada um com a sua frequência \(\omega_a\), sempre com a mesma forma.
Figura 18: Animação dos quatro modos normais reais da Figura 17 (\(N = 15\), \(m = K = 1\), \(K_0 = 0{,}2\)), todos com o mesmo relógio: em cada painel, \(\zeta_a^{\,j}\cos\omega_a t\) (pontos) e a forma \(\pm\zeta_a^{\,j}\) (cinza), durante \(0 \le t \le 2\pi\sqrt{m/K_0} = 14{,}05\), um período do modo \(a = 0\). Nesse intervalo o modo \(a = 1\) completa \(1{,}37\) oscilações, o modo \(a = 2\) completa \(2{,}08\) e o modo \(a = 7\) completa \(4{,}56\).
3.7 Solução exata pela FFT
A solução exata da cadeia tem três etapas: calcular \(\tilde h^a(0)\) e \(\tilde p^a(0)\) com a FFT, evoluir cada modo com Equação 48 e voltar com a FFT inversa. O custo é \(O(N\log N)\) para qualquer \(t\), sem passos de tempo. Para \(\omega_a = 0\) usamos \(\sin(\omega_a t)/\omega_a = t\,\mathrm{sinc}(\omega_a t/\pi)\), com \(\mathrm{sinc}\,u \equiv \sin(\pi u)/(\pi u)\) (a função np.sinc), cujo valor em \(\omega_a = 0\) é \(t\).
def frequencias_cadeia(N, m, K, K0): a = np.arange(N)return np.sqrt(K0 / m +4* K / m * np.sin(np.pi * a / N) **2)def solucao_exata_cadeia(h0, p0, t, m, K, K0):"""Alturas e momentos exatos nos instantes t, pelos modos normais.""" w = frequencias_cadeia(len(h0), m, K, K0) ht0 = np.fft.fft(h0, norm="ortho") pt0 = np.fft.fft(p0, norm="ortho") t = np.asarray(t)[:, None] ht = ht0 * np.cos(w * t) + pt0 / m * t * np.sinc(w * t / np.pi) pt = pt0 * np.cos(w * t) - m * w * ht0 * np.sin(w * t) h = np.fft.ifft(ht, axis=1, norm="ortho").real p = np.fft.ifft(pt, axis=1, norm="ortho").realreturn h, p
Comparamos com as simulações da Seção 2.6, que usaram as mesmas condições iniciais e o Verlet com \(\Delta t = 0{,}05\), e repetimos o Verlet com \(\Delta t\) dividido por \(2\) e por \(4\) até \(t = 20\):
N, m, K =15, 1.0, 1.0erros_verlet = {}for K0 in [0.0, 0.2]: t, hs, ps = resultados[K0] h_ex, p_ex = solucao_exata_cadeia(h0, p0, t, m, K, K0) E_ex = energia_cadeia(h_ex, p_ex, m, K, K0) erros_verlet[K0] = np.abs(hs - h_ex).max(axis=1)print(f"K0 = {K0}: energia da solução exata, max |E - E0|/E0 = {np.abs(E_ex / E_ex[0] -1).max():.1e}; "f"max |h_Verlet - h_exata| até t = 60: {erros_verlet[K0].max():.2e}") erros = []for dt in [0.1, 0.05, 0.025]: t2, hs2, ps2 = simula_cadeia(h0, p0, m, K, K0, dt, int(round(20/ dt))) erros.append(np.abs(hs2 - solucao_exata_cadeia(h0, p0, t2, m, K, K0)[0]).max())print(f" erro até t = 20 para dt = 0,1; 0,05; 0,025: "f"{erros[0]:.2e}, {erros[1]:.2e}, {erros[2]:.2e} (razões {erros[0] / erros[1]:.2f}, {erros[1] / erros[2]:.2f})")
K0 = 0.0: energia da solução exata, max |E - E0|/E0 = 1.8e-15; max |h_Verlet - h_exata| até t = 60: 1.15e-02
erro até t = 20 para dt = 0,1; 0,05; 0,025: 1.46e-02, 3.65e-03, 9.12e-04 (razões 4.01, 4.00)
K0 = 0.2: energia da solução exata, max |E - E0|/E0 = 8.9e-16; max |h_Verlet - h_exata| até t = 60: 1.22e-02
erro até t = 20 para dt = 0,1; 0,05; 0,025: 1.63e-02, 4.07e-03, 1.02e-03 (razões 4.01, 4.00)
Dividir \(\Delta t\) por \(2\) divide o erro por \(4{,}0\): o Verlet é de segunda ordem (Seção 1.4.5). Para \(\Delta t\) fixo o erro cresce linearmente com \(t\), pois cada modo acumula o erro de fase \(\theta_{\rm V} - \omega_a\Delta t \approx (\omega_a\Delta t)^3/24\) por passo.
Figura 19: Solução exata pela FFT comparada com o Verlet (\(\Delta t = 0{,}05\)) para as condições iniciais da simulação da seção anterior. Esquerda: altura \(h^7(t)\) da partícula do lado oposto do anel, com \(K_0 = 0{,}2\); a solução exata (linha cheia) e o Verlet (tracejada) coincidem na escala do gráfico. Direita: \(\max_j |h^j_{\rm Verlet} - h^j_{\rm exata}|\), que cresce linearmente com \(t\) e chega a \(1{,}15\times 10^{-2}\) (\(K_0 = 0\)) e \(1{,}22\times 10^{-2}\) (\(K_0 = 0{,}2\)) em \(t = 60\).
3.8 Estabilidade do Verlet na cadeia
Um passo do Verlet Equação 23 é linear em \((\vec h, \vec p)\), com a força \(\vec F = -(KD + K_0 I)\vec h\). Na base de Fourier a matriz \(KD + K_0 I\) é diagonal, e o passo atua em cada par \((\tilde h^a, \tilde p^a)\) separadamente, como o Verlet de um oscilador de frequência \(\omega_a\), com passo adimensional \(\omega_a\Delta t\). Pela condição Equação 25, a solução numérica fica limitada somente se \(\omega_a\Delta t < 2\) para todo \(a\): \[
\Delta t < \frac{2}{\omega_{\max}},
\qquad
\omega_{\max} = \max_a \omega_a \le \sqrt{\frac{K_0 + 4K}{m}} .
\tag{51}\] Para \(N = 15\) e \(K_0 = 0{,}2\), \(\omega_{\max} = \omega_7 = 2{,}039\) e o limite é \(\Delta t < 0{,}981\). Integramos a cadeia com \(\Delta t\)\(2\%\) abaixo e \(2\%\) acima do limite.
Código
N, m, K, K0 =15, 1.0, 1.0, 0.2w_max = frequencias_cadeia(N, m, K, K0).max()fig, ax = plt.subplots(figsize=(8.5, 2.45))for fator, cor in [(0.98, "C0"), (1.02, "C3")]: dt = fator *2/ w_max t, hs, ps = simula_cadeia(h0, p0, m, K, K0, dt, 300) E = energia_cadeia(hs, ps, m, K, K0) ax.semilogy(np.arange(len(E)), E / E[0], color=cor, label=rf"$\Delta t = {fator:g}\times 2/\omega_{{\max}}$")ax.set_xlabel("passo $n$")ax.set_ylabel("$E/E_0$")ax.legend()ax.grid(True, alpha=0.3)plt.show()
Figura 20: Energia da cadeia (\(N = 15\), \(m = K = 1\), \(K_0 = 0{,}2\), condições iniciais da simulação da seção anterior) em \(300\) passos de Verlet, \(2\%\) abaixo e \(2\%\) acima do limite \(\Delta t = 2/\omega_{\max} = 0{,}981\). Abaixo do limite, \(E/E_0\) oscila entre \(0{,}51\) e \(1{,}04\). Acima, apenas os modos \(a = \pm 7\) têm \(\omega_a\Delta t > 2\), e a energia cresce por um fator \(2{,}2226\) por passo, igual a \(\lambda^2\) para o autovalor \(\lambda\) de maior módulo da matriz do Verlet com \(\varepsilon = \omega_7\Delta t\); após \(300\) passos, \(E/E_0 = 7\times 10^{102}\).
for fator in [0.98, 1.02]: t, hs, ps = simula_cadeia(h0, p0, m, K, K0, fator *2/ w_max, 300) E = energia_cadeia(hs, ps, m, K, K0) n = np.arange(len(E)) taxa = np.exp(np.polyfit(n[200:], np.log(E[200:]), 1)[0])print(f"fator {fator}: E/E0 entre {(E / E[0]).min():.3g} e {(E / E[0]).max():.3g}, "f"crescimento por passo nos últimos 100 passos: {taxa:.4f}")eps7 = w_max *1.02*2/ w_maxtraco =2- eps7**2lam = (-traco + np.sqrt(traco**2-4)) /2print(f"lambda^2 previsto para eps = omega_7 dt = {eps7:.4f}: {lam**2:.4f}")
fator 0.98: E/E0 entre 0.514 e 1.04, crescimento por passo nos últimos 100 passos: 1.0002
fator 1.02: E/E0 entre 1 e 7.46e+102, crescimento por passo nos últimos 100 passos: 2.2226
lambda^2 previsto para eps = omega_7 dt = 2.0400: 2.2226
Para \(K_0 = 0\), \(\omega_{\max} \approx 2\sqrt{K/m}\) e a condição Equação 51 é \(\Delta t \lesssim \sqrt{m/K}\). Como as ondas longas percorrem \(\sqrt{K/m}\) partículas por unidade de tempo (a inclinação de \(\omega_a\) como função de \(2\pi a/N\) na Seção 3.4), \(\sqrt{m/K}\) é o tempo que elas levam para avançar uma partícula: o passo de tempo deve ser menor que esse tempo. Na Aula 2, com a rede cada vez mais fina, essa será a condição de Courant–Friedrichs–Lewy (CFL), e um espaçamento \(\Delta x\) menor exigirá um \(\Delta t\) menor.
3.9 Exercícios
(Essencial) Mostre que \((T^r)^j{}_k = \delta^{j+r}{}_k\) e que \(\left(\sum_r b_r T^r\right)^j{}_k = b_{k-j}\). Escreva a circulante geral para \(N = 4\) e confira com a matriz da Seção 3.1.
(Essencial) Mostre que \(\vec v_a^{\,\dagger} \vec v_b = \delta_{ab}\), que \(\vec v_{a+N} = \vec v_a\) e que \(\vec v_{-a} = \vec v_a^{\,*}\).
Mostre que os autovalores de uma circulante real com \(b_r = b_{N-r}\) para todo \(r\) (uma circulante simétrica) são reais e satisfazem \(\lambda_a = \lambda_{-a}\). Calcule \(\lambda_a(D)\) e confira
(Essencial) Mostre que \(\vec\zeta_a^{\,\mathsf T}\vec\zeta_b = \delta_{ab}\) e que \((KD + K_0 I)\vec\zeta_a = m\omega_a^2\vec\zeta_a\). Para \(N\) par, quais são os índices com \(a = -a\) (módulo \(N\)), e quanto vale \(\vec\zeta_a\) para eles?
Mostre Equação 49 a partir de Equação 36 e da unitariedade de \(U\), e confira numericamente com as condições iniciais da Seção 2.6.
Para \(N\) par, conte quantos \(\tilde h^a\) são reais e quantos pares \((a, -a)\) há, e verifique que o total é de \(N\) números reais.
Com \(K_0 = 0\), \(m = K = 1\) e \(\Delta t = 1{,}003\), integre a cadeia com \(N = 15\) e com \(N = 16\). Explique por Equação 51 e Equação 46 por que uma das duas é estável e a outra não.
Feel free to create issues, ask questions, or suggest improvements in the GitHub repository.