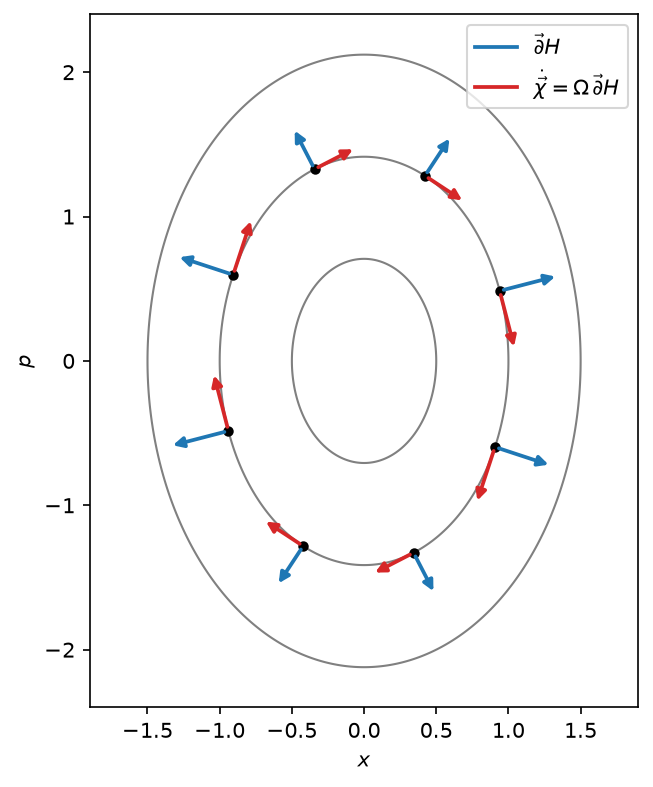
Figura 1: Curvas H = 1/4, 1 e 9/4 (cinza) do oscilador com m = 1 e \kappa = 2. Em oito pontos da curva H = 1: o gradiente \vec\partial H (azul), perpendicular à curva, e a velocidade \dot{\vec\chi} = \Omega\,\vec\partial H (vermelho), o gradiente girado de 90^\circ no sentido horário, tangente à curva. Os dois eixos estão na mesma escala, para que os ângulos retos apareçam como tais.
Forma matricial
H = \frac{1}{2} \vec\chi^{\mathsf T}\, \mathsf H\, \vec\chi,
\qquad
\mathsf H \equiv \begin{pmatrix} \kappa & 0 \\ 0 & 1/m \end{pmatrix},
\qquad
\vec\partial H = \mathsf H\,\vec\chi
\dot{\vec\chi} = \Omega\, \mathsf H\, \vec\chi \equiv A \vec\chi,
\qquad
A = \begin{pmatrix} 0 & 1/m \\ -\kappa & 0 \end{pmatrix}
\Omega é a mesma para todo sistema; o sistema entra apenas por \mathsf H.
Sobre as soluções, \mathrm d/\mathrm dt é representada por A:
\ddot{\vec\chi} = A\dot{\vec\chi} = A^2\vec\chi,
\qquad
\frac{\mathrm d^n\vec\chi}{\mathrm dt^n} = A^n\vec\chi
A exponencial de uma matriz
Série de Taylor, trocando cada derivada por uma potência de A:
\vec\chi(t) = \sum_{n=0}^\infty \frac{t^n}{n!}\,\frac{\mathrm d^n\vec\chi}{\mathrm dt^n}(0)
= \left(I + tA + \frac{t^2A^2}{2} + \frac{t^3A^3}{6} + \dots\right)\vec\chi(0)
\equiv e^{tA}\,\vec\chi(0)
Com um número a no lugar de A: \dot x = ax, x(t) = e^{at}x(0).
Derivando a série termo a termo, \dfrac{\mathrm d}{\mathrm dt}e^{tA} = A\,e^{tA} e e^{0A} = I.
Potências de A
A^2 = \begin{pmatrix} 0 & 1/m \\ -\kappa & 0 \end{pmatrix}
\begin{pmatrix} 0 & 1/m \\ -\kappa & 0 \end{pmatrix}
= \begin{pmatrix} -\kappa/m & 0 \\ 0 & -\kappa/m \end{pmatrix}
= -\omega^2 I
A^3 = -\omega^2 A,
\qquad
A^4 = \omega^4 I,
\qquad
A^5 = \omega^4 A,
\qquad
A^6 = -\omega^6 I,
\qquad\dots
A^{2n} = (-\omega^2)^n I,
\qquad
A^{2n+1} = (-\omega^2)^n A
Separando pares e ímpares:
e^{tA}
= \underbrace{\left(1 - \frac{\omega^2t^2}{2} + \frac{\omega^4t^4}{24} - \dots\right)}_{\cos\omega t} I
+ \underbrace{\left(t - \frac{\omega^2t^3}{6} + \frac{\omega^4t^5}{120} - \dots\right)}_{\sin(\omega t)/\omega} A
Solução exata
e^{tA} = \cos(\omega t)\, I + \frac{\sin(\omega t)}{\omega}\, A
= \begin{pmatrix}
\cos\omega t & \dfrac{\sin\omega t}{m\omega} \\[2ex]
-m\omega\sin\omega t & \cos\omega t
\end{pmatrix}
x(t) = x(0)\cos\omega t + \frac{p(0)}{m\omega}\sin\omega t,
\qquad
p(t) = p(0)\cos\omega t - m\omega\, x(0)\sin\omega t
As trajetórias são as elipses H = \text{constante}.
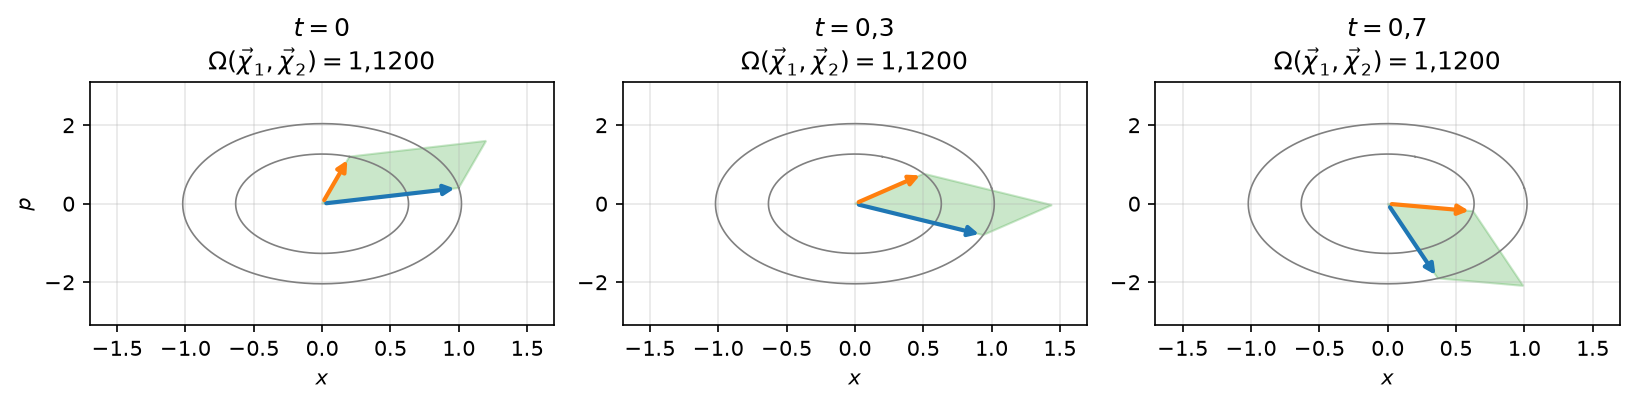
Figura 2: O paralelogramo de lados \vec\chi_1(t) (azul) e \vec\chi_2(t) (laranja) em três instantes, para o oscilador com m = 1, \kappa = 4 (\omega = 2) e \vec\chi_1(0) = (1;\ 0{,}4), \vec\chi_2(0) = (0{,}2;\ 1{,}2). Cada vetor percorre a sua elipse H = \text{constante} (cinza). A forma do paralelogramo muda, e a sua área, \Omega(\vec\chi_1, \vec\chi_2) = 1{,}1200, é a mesma nos três painéis.
\frac{\mathrm d}{\mathrm dt}\Omega(\vec\chi_1, \vec\chi_2) = \vec\chi_1^{\mathsf T}\left(A^{\mathsf T}\Omega + \Omega A\right)\vec\chi_2 = 0, pois A^{\mathsf T}\Omega + \Omega A = 0 para qualquer \mathsf H simétrica (Liouville).
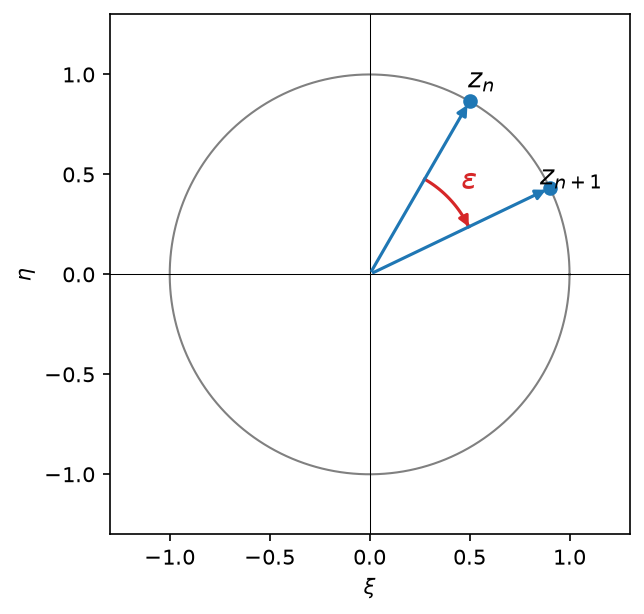
Em z \equiv \xi + i\eta: z_{n+1} = e^{-i\varepsilon} z_n.
Figura 3: Um passo exato no plano (\xi, \eta): o ponto z_n vai para z_{n+1} = e^{-i\varepsilon} z_n, uma rotação de ângulo \varepsilon no sentido horário sobre a circunferência H = |z|^2/2 = \text{constante}. Na figura, \varepsilon = 0{,}6.
Os métodos como aproximações da rotação
Cada método substitui M_{\rm ex}(\varepsilon) por uma matriz M(\varepsilon) polinomial em \varepsilon: \vec\chi_{n+1} = M(\varepsilon)\,\vec\chi_n.
Ordem.M - M_{\rm ex} = O(\varepsilon^{k+1}): erro acumulado O(\Delta t^k) depois de n = t/\Delta t passos.
Produto simplético. Queremos M^{\mathsf T}\Omega M = \Omega, como a evolução exata.
Para qualquer matriz 2\times 2:
M^{\mathsf T}\Omega M = \det(M)\,\Omega,
\qquad
\Omega(M\vec\chi_1, M\vec\chi_2) = \det(M)\,\Omega(\vec\chi_1, \vec\chi_2)
\det M mede a mudança das áreas; em duas dimensões, simplética \Leftrightarrow\det M = 1.
Autovalores: traço e determinante
\det(M - \lambda I) = \lambda^2 - (\operatorname{tr} M)\,\lambda + \det M,
\qquad
\lambda_1 + \lambda_2 = \operatorname{tr} M,
\qquad
\lambda_1\lambda_2 = \det M
(\operatorname{tr} M)^2 < 4\det M: par complexo conjugado, |\lambda|^2 = \det M. Cresce se \det M > 1.
\det M = 1, |\operatorname{tr} M| < 2: \lambda = e^{\pm i\theta}, 2\cos\theta = \operatorname{tr} M. Limitada; \theta \neq \varepsilon é um erro de fase.
\det M = 1, |\operatorname{tr} M| > 2: autovalores reais, um deles com |\lambda| > 1. Cresce exponencialmente.
H_n = (1+\varepsilon^2)^n H_0: espiral que se afasta da origem.
Até o instante t: n = \omega t/\varepsilon passos e H_n/H_0 \approx e^{\varepsilon\,\omega t}. Passo menor: menos erro, mais passos.
20 períodos com erro de 1\%: \varepsilon < 7{,}9\times 10^{-5}, 1{,}6\times 10^6 passos.
Euler simplético: dois cisalhamentos
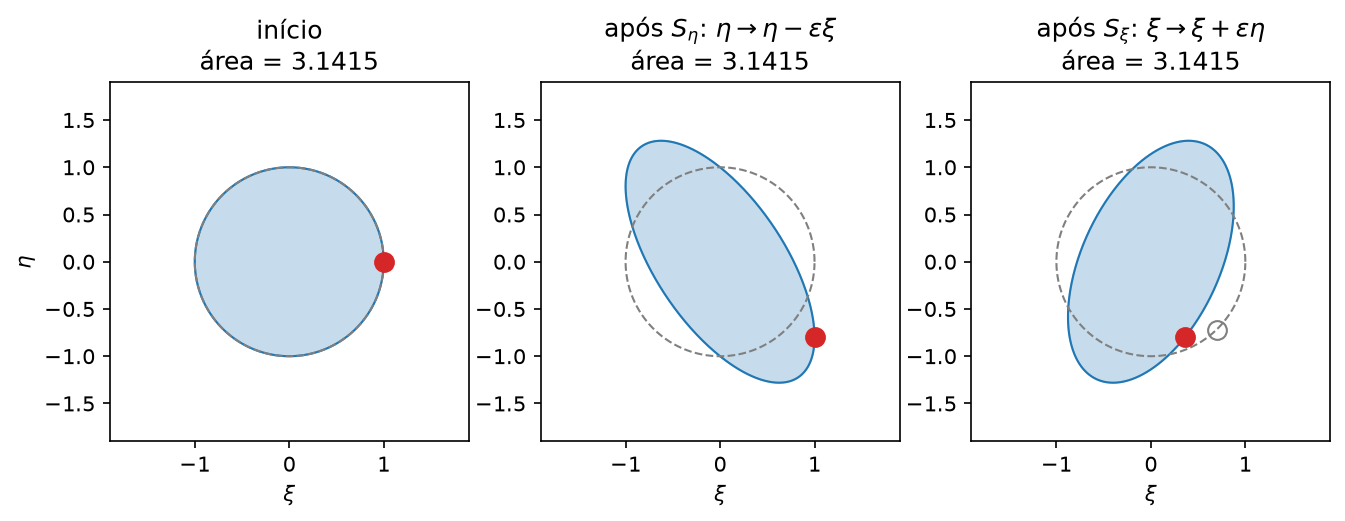
Figura 4: Um passo do Euler simplético com \varepsilon = 0{,}8 aplicado ao disco H \le 1/2 (sombreado) e ao ponto (\xi, \eta) = (1, 0) (vermelho). Esquerda: estado inicial. Centro: após S_\eta, cada ponto desce em \varepsilon\xi. Direita: após S_\xi, cada ponto se desloca horizontalmente em \varepsilon\eta. A área sombreada, calculada pela fórmula do cadarço, é 3{,}1415 nos três painéis. O ponto vazio no painel da direita é a rotação exata de (1, 0).
S_\xi e S_\eta geram o grupo simplético \mathrm{Sp}(2,\mathbb R) = \{M : M^{\mathsf T}\Omega M = \Omega\}: toda M com M_{12} \neq 0 é S_\eta(\cdot)\,S_\xi(M_{12})\,S_\eta(\cdot).
Primeira ordem, mas o erro deforma em vez de dilatar.
Conserva exatamente \tilde H_{\rm SE} \equiv (\xi^2 + \eta^2 - \varepsilon\xi\eta)/2: a trajetória é uma elipse inclinada.
H oscila com amplitude relativa \approx\varepsilon/2, sem crescer.
Verlet: três cisalhamentos
Meio passo em p, passo em x, meio passo em p:
M_{\rm V}(\varepsilon) = S_\eta(\varepsilon/2)\, S_\xi(\varepsilon)\, S_\eta(\varepsilon/2)
= \begin{pmatrix} 1 - \varepsilon^2/2 & \varepsilon \\ -\varepsilon + \varepsilon^3/4 & 1 - \varepsilon^2/2 \end{pmatrix}
M_{\rm V} - M_{\rm ex} = \begin{pmatrix} -\varepsilon^4/24 & \varepsilon^3/6 \\ \varepsilon^3/12 & -\varepsilon^4/24 \end{pmatrix} + O(\varepsilon^5)
Segunda ordem: M_{\rm V}(-\varepsilon) = M_{\rm V}(\varepsilon)^{-1} elimina o erro de ordem \varepsilon^2.
Simpléticos: \det M = 1, |\lambda| = 1, a energia oscila e não deriva.
Não simpléticos: |\lambda| \neq 1, a energia muda com o mesmo sinal a cada passo.
Oito passos com \varepsilon = 0{,}8
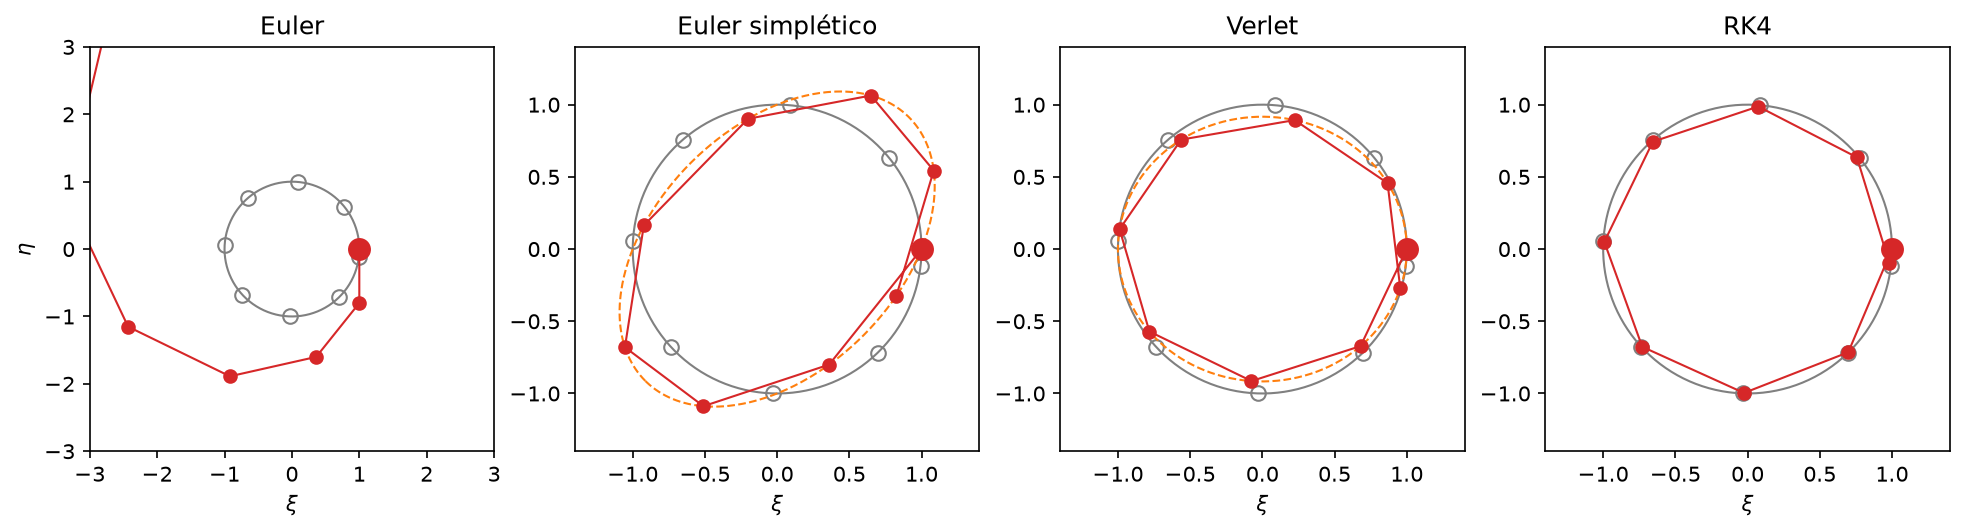
Figura 5: Oito passos de cada método com \varepsilon = 0{,}8 a partir de (\xi, \eta) = (1, 0) (pontos cheios), comparados com os oito passos exatos sobre a circunferência H = 1/2 (pontos vazios). Euler explícito sai da circunferência: H_8/H_0 = (1 + \varepsilon^2)^8 = 52{,}3. Euler simplético e Verlet permanecem sobre as elipses tracejadas \tilde H_{\rm SE} = 1/2 e \tilde H_{\rm V} = 1/2, e H/H_0 varia entre 0{,}77 e 1{,}57 (Euler simplético) e entre 0{,}84 e 1{,}00 (Verlet). RK4: H_8/H_0 = 0{,}974.
def passo_verlet(F, x, p, dt, m): p = p +0.5* dt * F(x) x = x + dt * p / m p = p +0.5* dt * F(x)return x, p
As mesmas funções servem para a cadeia: x, p e F passam a ser vetores.
Vinte períodos: erro na energia
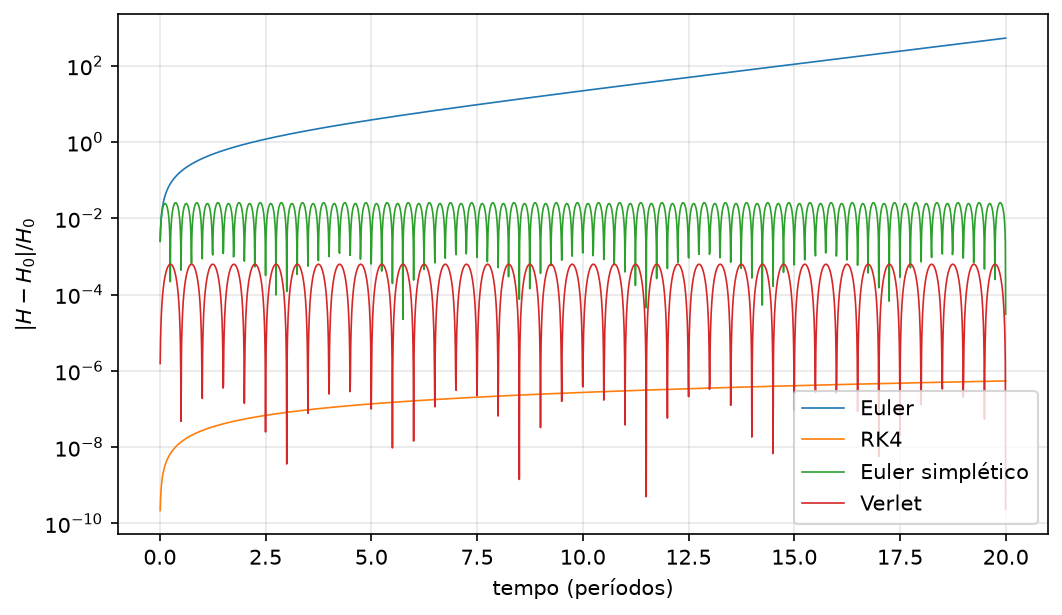
Figura 6: Erro relativo na energia do oscilador harmônico após 2513 passos com \varepsilon = 0{,}05. Euler explícito: erro final 5{,}3\times 10^{2}, igual a (1+\varepsilon^2)^n - 1. RK4: 5{,}5\times 10^{-7}, igual a n\varepsilon^6/72. Euler simplético e Verlet: erro oscilante, com máximos 2{,}56\times 10^{-2} (\approx\varepsilon/2) e 6{,}25\times 10^{-4} (=\varepsilon^2/4), que não crescem com o tempo.
Vinte períodos: espaço de fase
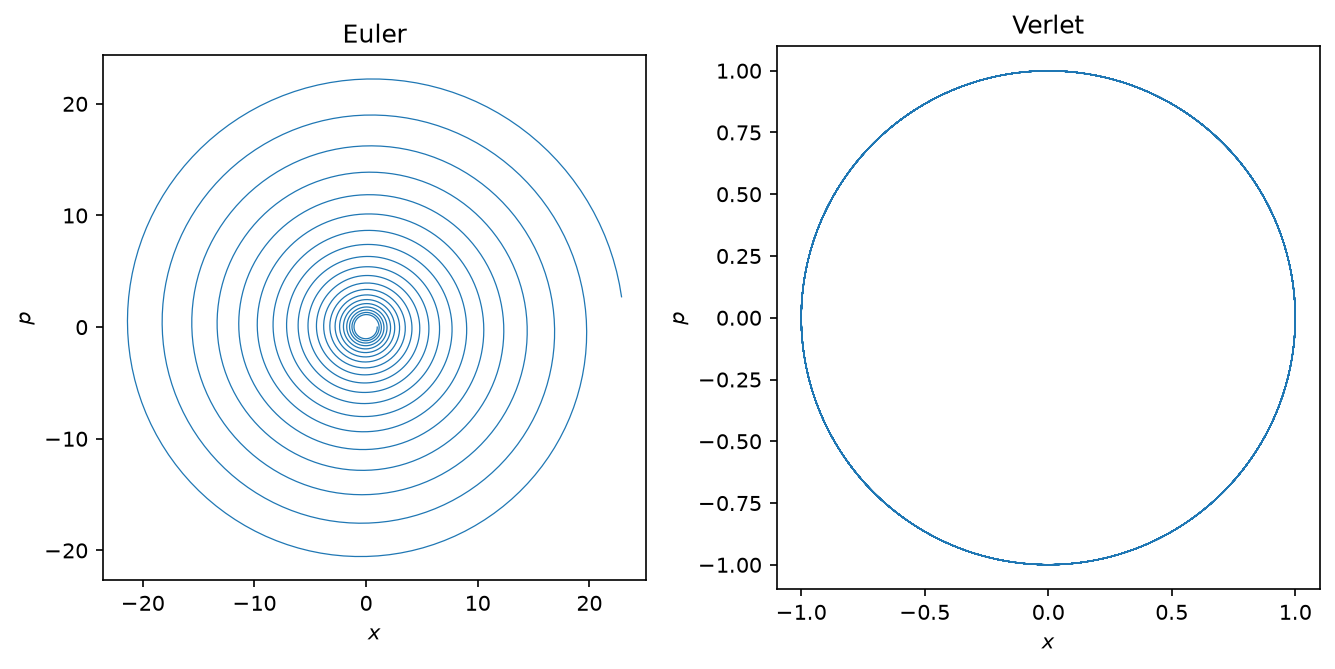
Figura 7: Trajetórias no espaço de fase durante 20 períodos. Euler explícito: espiral que se afasta da origem (a área não é preservada). Verlet: curva fechada, a elipse \tilde H_{\rm V} = \text{constante}.
A cadeia de osciladores
O modelo
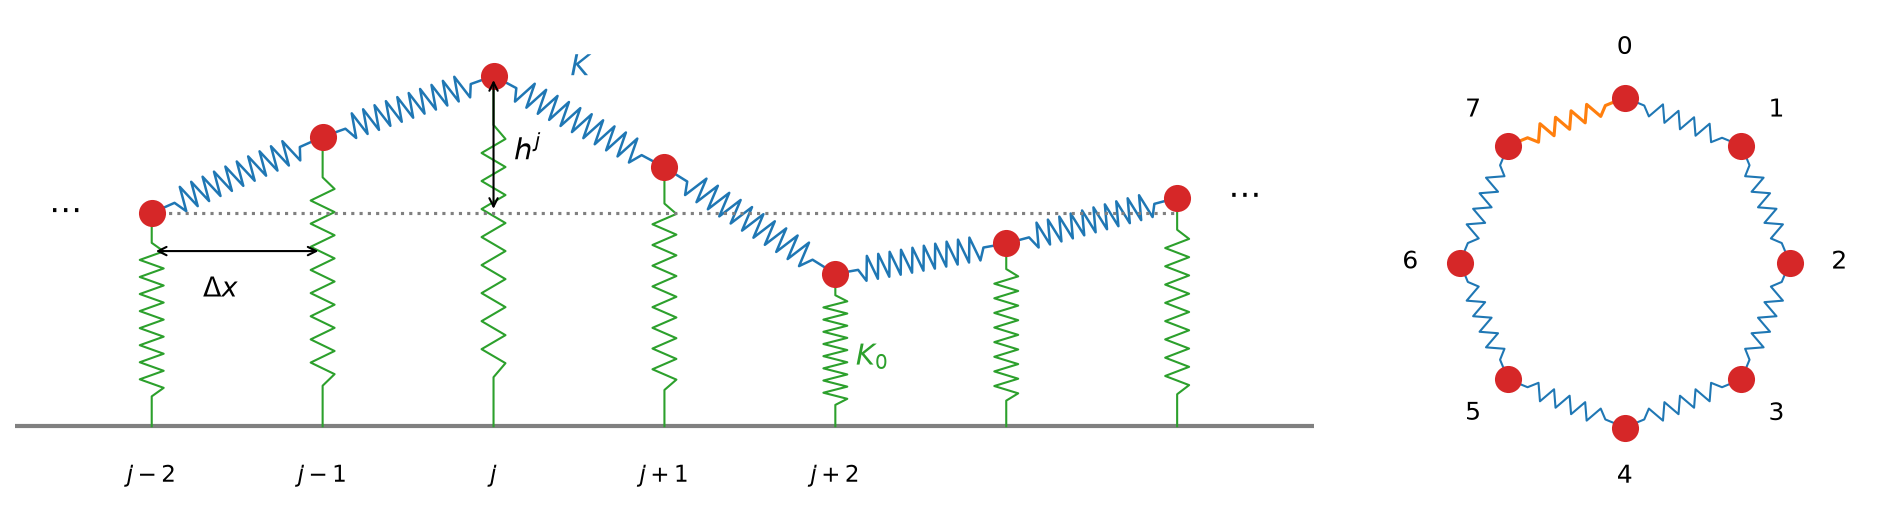
Figura 8: Esquerda: um trecho da cadeia, com as molas de constante K entre vizinhas (azul), as molas de constante K_0 que prendem cada partícula à sua posição de equilíbrio (verde, a linha pontilhada é h = 0) e o espaçamento horizontal \Delta x. Direita: as N = 8 partículas vistas como um anel; a mola entre as partículas N - 1 = 7 e 0 (laranja) é a condição de contorno periódica.
N partículas de massa m, alturas h^j(t), molas de comprimento natural nulo, h^N \equiv h^0.
Forças: as componentes horizontais se cancelam
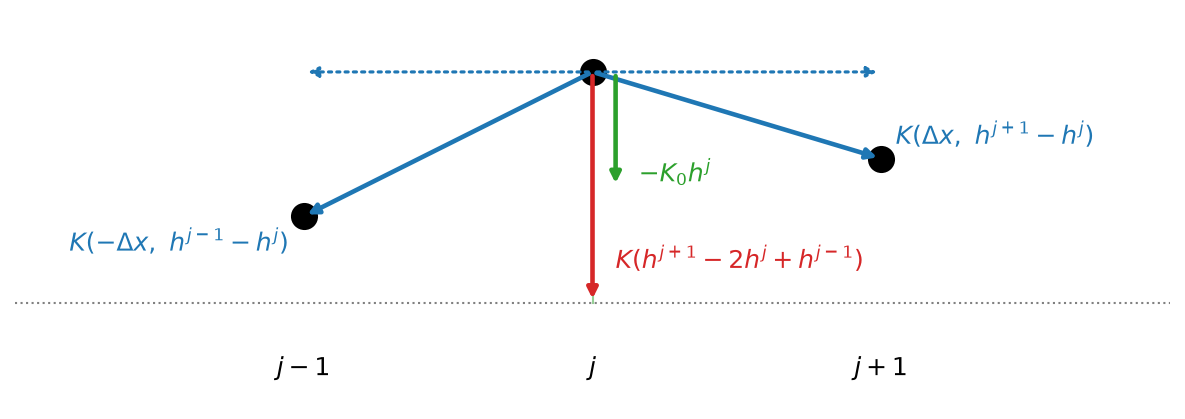
Figura 9: Forças sobre a partícula j para K = 1, K_0 = 0{,}5, \Delta x = 1 e alturas h^{j-1} = 0{,}3, h^j = 0{,}8, h^{j+1} = 0{,}5. As molas de constante K exercem K(\Delta x,\ h^{j+1} - h^j) = (1;\ -0{,}3) e K(-\Delta x,\ h^{j-1} - h^j) = (-1;\ -0{,}5) (azul); as componentes horizontais (pontilhadas) se cancelam e a soma é (0;\ -0{,}8) = (0;\ K(h^{j+1} - 2h^j + h^{j-1})) (vermelho). A mola de constante K_0 exerce (0;\ -K_0h^j) = (0;\ -0{,}4) (verde).
Molas de comprimento natural nulo: força = K \times (vetor até a outra extremidade).
Horizontais: K\Delta x - K\Delta x = 0. Partindo do repouso, as posições horizontais não mudam.
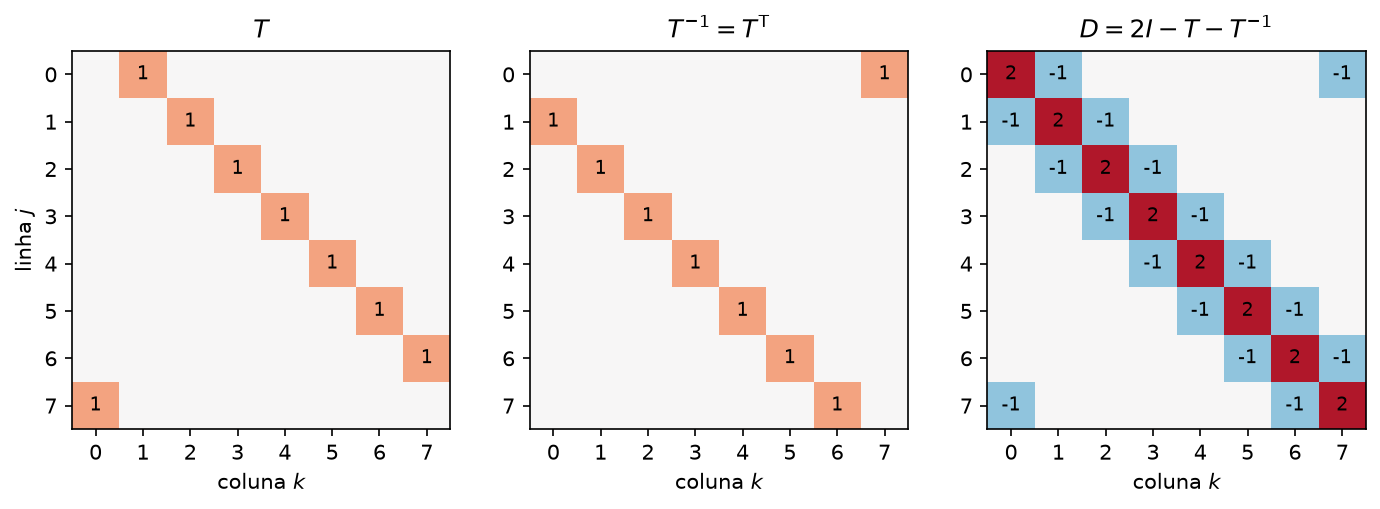
Matriz de permutação: T^{-1} = T^{\mathsf T}, (T^{-1}\vec h)^j = h^{j-1}, e T^N = I.
O 1 no canto inferior esquerdo é a condição periódica.
No numpy: np.roll(h, -1) é T\vec h e np.roll(h, 1) é T^{-1}\vec h.
A matriz D
\vec F = K\left(T\vec h - \vec h\right) + K\left(T^{-1}\vec h - \vec h\right) - K_0\,\vec h
= -\left(KD + K_0 I\right)\vec h,
\qquad
D \equiv 2I - T - T^{-1},
\qquad
m\ddot{\vec h} = \vec F
Figura 10: As matrizes T, T^{-1} e D para N = 8, com os elementos não nulos escritos nas casas. Os elementos nos cantos superior direito e inferior esquerdo vêm da mola entre as partículas N - 1 e 0.
Hamiltoniana
V = \frac{K}{2}\sum_j\left(h^{j+1} - h^j\right)^2 + \frac{K_0}{2}\sum_j \left(h^j\right)^2
= \frac12\, \vec h^{\mathsf T}\left(KD + K_0 I\right) \vec h,
\qquad
H = \sum_j \frac{p_j^2}{2m} + V
\vec\chi \equiv \begin{pmatrix} \vec h \\ \vec p \end{pmatrix}
= \begin{pmatrix} h^0 \\ \vdots \\ h^{N-1} \\ p_0 \\ \vdots \\ p_{N-1} \end{pmatrix},
\qquad
\vec\partial H = \begin{pmatrix} \left(KD + K_0 I\right)\vec h \\ \vec p/m \end{pmatrix},
\qquad
\Omega = \begin{pmatrix} 0 & I \\ -I & 0 \end{pmatrix},
\qquad
A = \Omega\,\mathsf H = \begin{pmatrix} 0 & I/m \\ -\left(KD + K_0 I\right) & 0 \end{pmatrix}
\dot{\vec\chi} = \Omega\,\vec\partial H = A\vec\chi: o oscilador isolado com \kappa \to KD + K_0 I, blocos N \times N.
A^2 = -\frac1m\operatorname{diag}\left(KD + K_0 I,\ KD + K_0 I\right) não é múltiplo de I: é preciso diagonalizar KD + K_0 I.
O modo zero
\vec 1 \equiv \begin{pmatrix} 1 & 1 & \cdots & 1 \end{pmatrix}^{\mathsf T},
\qquad
K_0 = 0:\ H \text{ invariante por } \vec h \to \vec h + \beta\,\vec 1,
\qquad
D\,\vec 1 = 0
\bar h \equiv \frac1N\sum_j h^j = \frac{\vec 1^{\mathsf T}\vec h}{N},
\qquad
\bar p \equiv \frac1N\sum_j p_j = \frac PN,
\qquad
\dot{\bar h} = \frac{\bar p}{m},
\qquad
\dot{\bar p} = -K_0\,\bar h
O par (\bar h, \bar p) é um oscilador com \kappa = K_0, desacoplado do resto da cadeia.
K_0 > 0: \vec h = 0 é o equilíbrio e \bar h oscila com \sqrt{K_0/m}.
Na Aula 2, K_0 dará o termo de massa: um campo sem massa não tem valor preferido.
Altura média
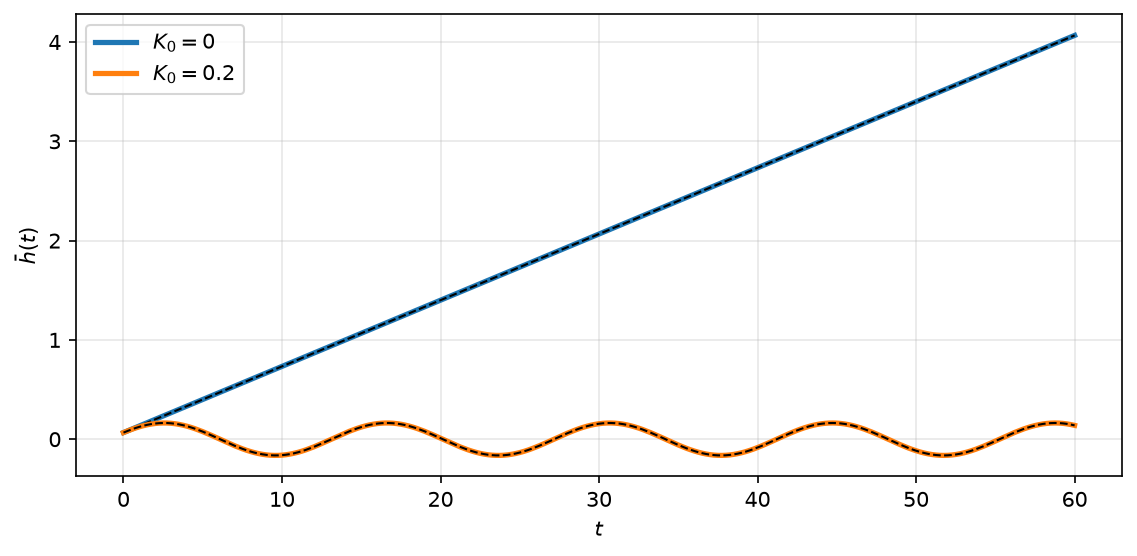
Figura 11: Altura média \bar h(t) da cadeia (N = 15, m = K = 1, P(0) = 1, \bar h(0) = 1/15). Com K_0 = 0, \bar h cresce linearmente até 4{,}07 em t = 60 e coincide com a reta \bar h(0) + \bar p\, t/m (tracejada), com diferença máxima 1{,}3\times 10^{-14}. Com K_0 = 0{,}2, \bar h oscila com frequência \sqrt{K_0/m} = 0{,}447 e coincide com \bar h(0)\cos(\sqrt{K_0/m}\,t) + \bar p(0)\sin(\sqrt{K_0/m}\,t)/\sqrt{mK_0} (tracejada), com diferença máxima 8{,}1\times 10^{-5}.
Simulação
def forca_cadeia(h, K, K0):return K * (np.roll(h, -1) -2* h + np.roll(h, 1)) - K0 * h
O mesmo passo_verlet do oscilador, com h e p vetores.
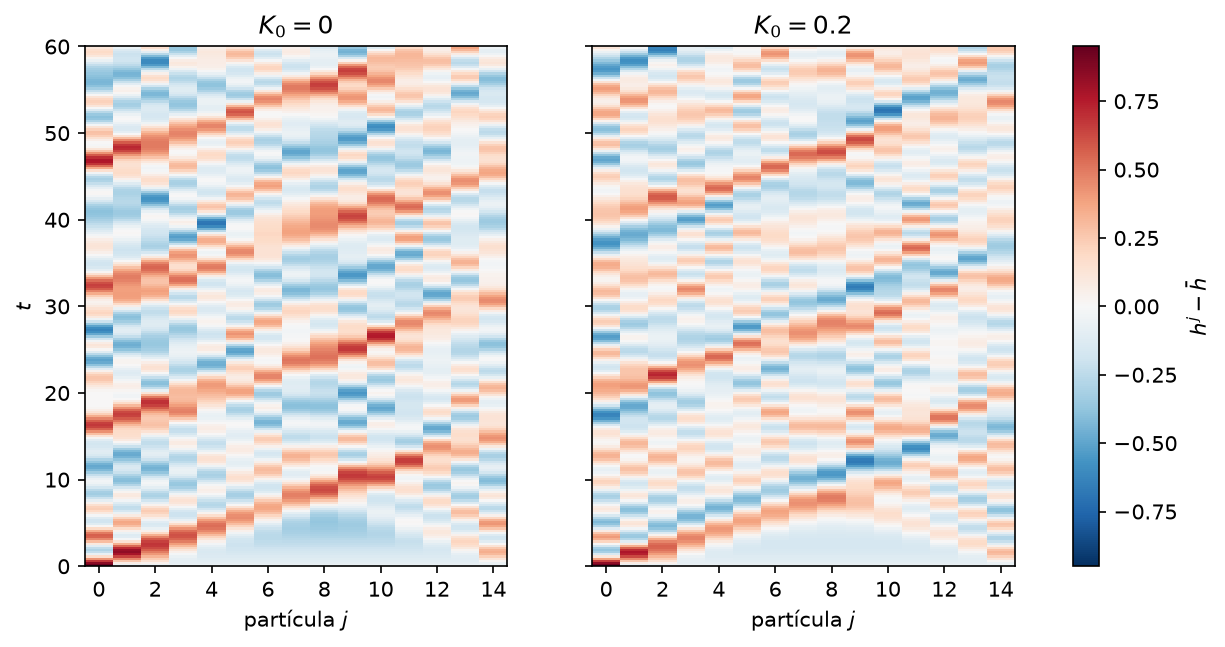
N = 15, m = K = 1; h^0(0) = 1, partículas 1 e 2 com velocidade 0{,}5: P = 1, \bar p = 1/15.
K_0 = 0 e K_0 = 0{,}2; \Delta t = 0{,}05, 1200 passos.
Animação
Linha tracejada: \bar h(t). Com K_0 = 0 a cadeia inteira sobe; com K_0 = 0{,}2 ela oscila em torno de h = 0.
Desvios em relação à média
Figura 12: Desvio h^j(t) - \bar h(t) de cada partícula em relação à altura média, para K_0 = 0 (esquerda) e K_0 = 0{,}2 (direita), durante 0 \le t \le 60. A perturbação inicial nas partículas 0, 1 e 2 se propaga nos dois sentidos ao redor do anel; a partícula j = 7, no lado oposto, se desloca mais de 0{,}05 pela primeira vez em t = 4{,}6 nos dois casos. Os desvios ficam entre -0{,}70 e 0{,}93.
Matrizes circulantes e a transformada de Fourier discreta
Cada linha é a anterior deslocada para a direita. Exemplo: KD + K_0 I, com b_0 = 2K + K_0 e b_1 = b_{N-1} = -K.
Circulantes comutam entre si: são polinômios em T.
C é circulante se, e somente se, CT = TC: a regra é a mesma em todos os pontos do anel (invariância por translação).
Autovetores de T: a base de Fourier
T\vec v = \lambda\vec v
\;\Rightarrow\;
\vec v = T^N\vec v = \lambda^N\vec v
\;\Rightarrow\;
\lambda^N = 1,
\qquad
v^{j+1} = \lambda v^j
\;\Rightarrow\;
v^j = \lambda^j v^0,
\qquad
|v^0| = \frac{1}{\sqrt N},
\quad
v^0 > 0
v_a^{\,j} \equiv \frac{e^{2\pi i a j/N}}{\sqrt N},
\qquad
T \vec v_a = e^{2\pi i a/N} \vec v_a,
\qquad
\vec v_a^{\,\dagger} \vec v_b = \delta_{ab}
A fase de v^0 é arbitrária; escolhemos v^0 real e positivo.
A base de Fourier
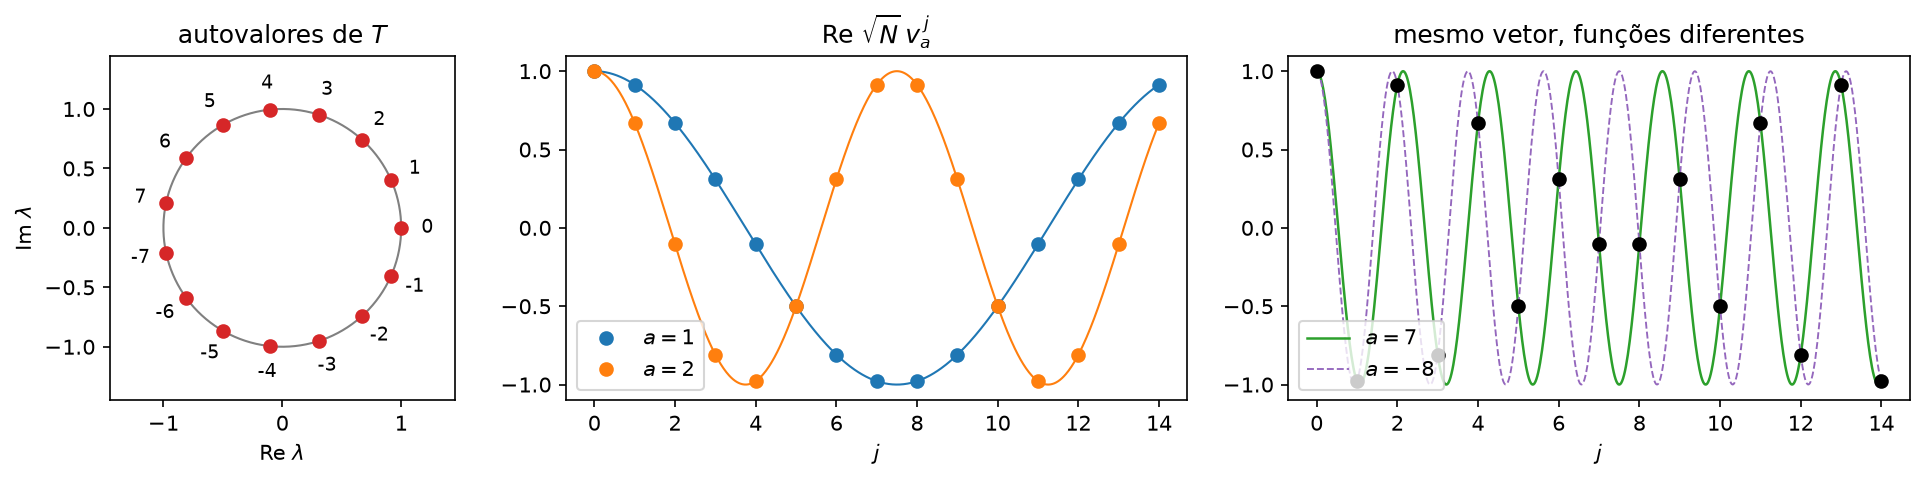
Figura 13: Esquerda: os N = 15 autovalores e^{2\pi i a/N} de T no círculo unitário, rotulados por a no intervalo simétrico. Centro: parte real de \sqrt N\, v_a^{\,j} = e^{2\pi i a j/N} para a = 1 e a = 2 (pontos) e as funções \cos(2\pi a x/N) (linhas). Direita: \cos(2\pi a x/N) para a = 7 e a = 7 - 15 = -8 passam pelos mesmos pontos da rede: nos pontos j inteiros, \vec v_7 = \vec v_{-8}.
A transformada de Fourier discreta
\vec h = \sum_a \tilde h^a\, \vec v_a,
\qquad
\tilde h^a \equiv \vec v_a^{\,\dagger} \vec h = \frac{1}{\sqrt N}\sum_{j=0}^{N-1} e^{-2\pi i aj/N}\, h^j,
\qquad
h^j = \frac{1}{\sqrt N}\sum_a e^{2\pi i aj/N}\,\tilde h^a
a é definido módulo N: \vec v_{a+N} = \vec v_a. Usamos o intervalo simétrico, o de menor |a|.
\vec h real: \tilde h^{-a} = \left(\tilde h^a\right)^*.
np.fft.fft(h, norm="ortho") dá \tilde h^a com O(N\log N) operações.
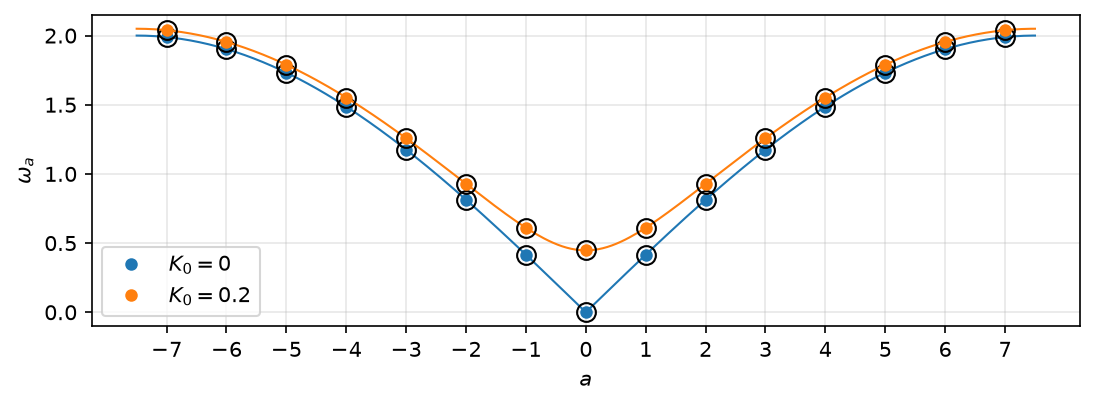
Figura 14: Relação de dispersão da cadeia para N = 15, m = K = 1, com K_0 = 0 e K_0 = 0{,}2. As linhas são \omega_a com a contínuo, os pontos cheios são os 15 valores inteiros de a, e os círculos vazios são as raízes dos autovalores de (KD + K_0 I)/m calculados numericamente, que coincidem com os pontos cheios com diferença máxima 2{,}3\times 10^{-15}. Os máximos são \omega_{\max} = 1{,}989 e 2{,}039, abaixo de \sqrt{(K_0 + 4K)/m} = 2 e 2{,}049 porque N é ímpar.
Modos normais
m\,\ddot{\tilde h}^a = -m\,\omega_a^2\,\tilde h^a,
\qquad
\tilde h^a(t) = \tilde h^a(0)\cos\omega_a t + \frac{\tilde p^a(0)}{m\,\omega_a}\sin\omega_a t
H = \sum_a \left(\frac{|\tilde p^a|^2}{2m} + \frac{m\,\omega_a^2\,|\tilde h^a|^2}{2}\right)
N osciladores acoplados \toN osciladores independentes, um por modo.
a = 0, K_0 = 0: \tilde h^0 = \sqrt N\,\bar h e \tilde p^0 = \sqrt N\,\bar p dão \bar h(0) + \bar p\,t/m, o modo zero.
Para h real, N números reais: \tilde h^0 e os pares (a, -a).
Os quatro modos com o mesmo relógio: cada um oscila com a sua \omega_a, sempre com a mesma forma.
\vec\zeta_a\cos\omega_a t: onda estacionária. \vec v_a e^{-i\omega_a t}: onda viajante, para j crescente se a > 0.
Solução exata pela FFT
ht0 = np.fft.fft(h0, norm="ortho")pt0 = np.fft.fft(p0, norm="ortho")ht = ht0 * np.cos(w * t) + pt0 / m * t * np.sinc(w * t / np.pi)h = np.fft.ifft(ht, axis=1, norm="ortho").real
FFT, evolução exata de cada modo, FFT inversa: O(N\log N) para qualquer t.
t * np.sinc(w * t / np.pi) é \sin(\omega_a t)/\omega_a, igual a t para \omega_a = 0.
Verlet com \Delta t dividido por 2: erro dividido por 4{,}0 (segunda ordem).
Exata \times Verlet
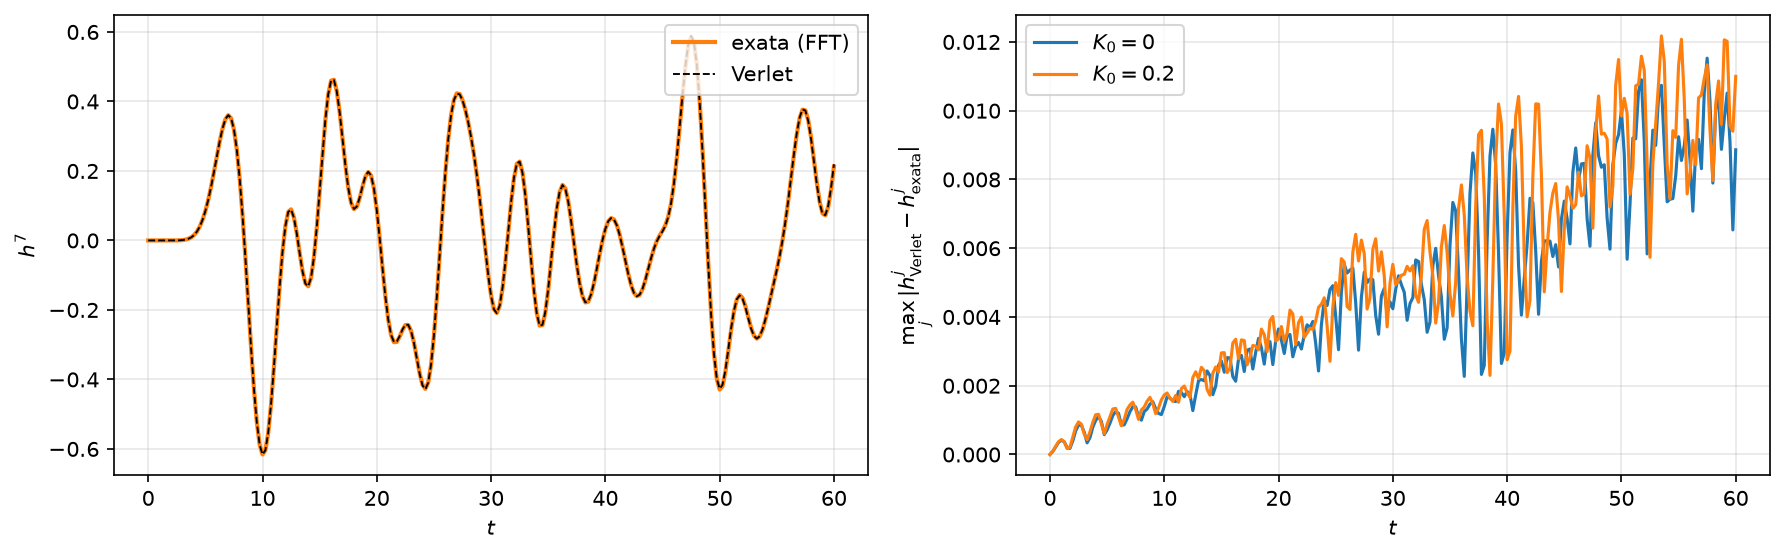
Figura 15: Solução exata pela FFT comparada com o Verlet (\Delta t = 0{,}05) para as condições iniciais da simulação da seção anterior. Esquerda: altura h^7(t) da partícula do lado oposto do anel, com K_0 = 0{,}2; a solução exata (linha cheia) e o Verlet (tracejada) coincidem na escala do gráfico. Direita: \max_j |h^j_{\rm Verlet} - h^j_{\rm exata}|, que cresce linearmente com t e chega a 1{,}15\times 10^{-2} (K_0 = 0) e 1{,}22\times 10^{-2} (K_0 = 0{,}2) em t = 60.
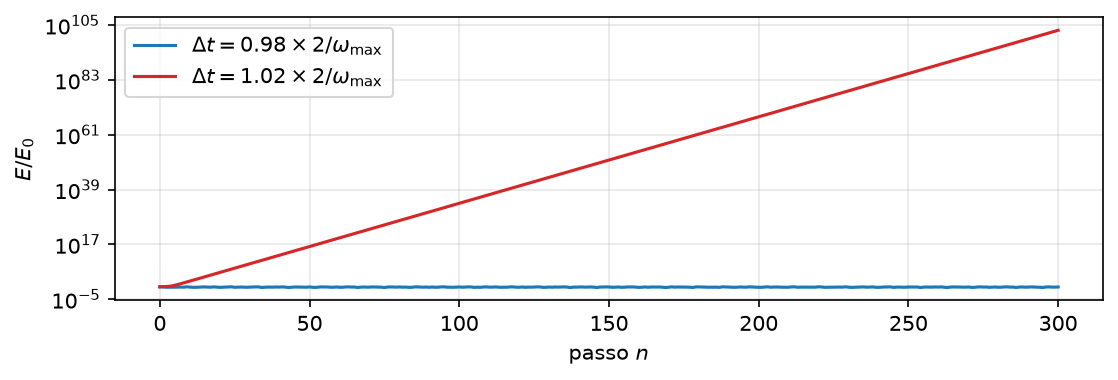
Figura 16: Energia da cadeia (N = 15, m = K = 1, K_0 = 0{,}2, condições iniciais da simulação da seção anterior) em 300 passos de Verlet, 2\% abaixo e 2\% acima do limite \Delta t = 2/\omega_{\max} = 0{,}981. Abaixo do limite, E/E_0 oscila entre 0{,}51 e 1{,}04. Acima, apenas os modos a = \pm 7 têm \omega_a\Delta t > 2, e a energia cresce por um fator 2{,}2226 por passo, igual a \lambda^2 para o autovalor \lambda de maior módulo da matriz do Verlet com \varepsilon = \omega_7\Delta t; após 300 passos, E/E_0 = 7\times 10^{102}.